<?xml version="1.0" encoding="utf-8"?><feed xmlns="http://www.w3.org/2005/Atom" xml:lang="zh-CN"><generator uri="https://jekyllrb.com/" version="3.10.0">Jekyll</generator><link href="https://zwh42.github.io/feed.xml" rel="self" type="application/atom+xml" /><link href="https://zwh42.github.io/" rel="alternate" type="text/html" hreflang="zh-CN" /><updated>2026-11-01T20:52:42+08:00</updated><id>https://zwh42.github.io/feed.xml</id><title type="html">端点星日志</title><subtitle>泥上偶然留指爪，鸿飞那复计东西。</subtitle><author><name>端点星日志</name></author><entry><title type="html">TCC 与 SOCS：部分相干成像的低秩表示及全芯片计算</title><link href="https://zwh42.github.io/tcc-socs.html" rel="alternate" type="text/html" title="TCC 与 SOCS：部分相干成像的低秩表示及全芯片计算" /><published>2026-10-19T20:42:00+08:00</published><updated>2026-10-25T00:00:00+08:00</updated><id>https://zwh42.github.io/tcc-socs</id><content type="html" xml:base="https://zwh42.github.io/tcc-socs.html"><![CDATA[<p>TCC（Transmission Cross Coefficient，传输交叉系数）将照明和光瞳合并为掩模频率之间的耦合算子。SOCS（Sum of Coherent Systems，相干系统之和）对该算子作谱分解，以少量相干通道近似部分相干成像。其压缩对象是系统响应的秩，掩模的几何数据和输出图像仍需单独处理。</p>

<p>这种区分直接关系到全芯片计算的资源估算。对一颗 $20\,\mathrm{mm}\times20\,\mathrm{mm}$ 的芯片采用 $10\,\mathrm{nm}$ 网格，整片共有四万亿个采样点，一张单精度实数图约占 16 TB。这一理想化算例只用于估计内存规模。实际计算还需要利用光学带宽选择采样、通过 tile 和 halo 管理面积，并以 FFT（快速傅里叶变换）或局部查表应用相干核。下文从同一套前向模型推导这些方法及其误差来源。</p>

<h2 id="坐标归一化与物理近似">坐标、归一化与物理近似</h2>

<p>以下推导把所有横向长度折算到晶圆侧，用 $\mathbf x=(x,y)$ 表示位置，$\mathbf f=(f_x,f_y)$ 表示以“周每单位长度”计的空间频率。傅里叶约定为</p>

\[\widehat m(\mathbf f)=\int m(\mathbf x)
 e^{-i2\pi\mathbf f\cdot\mathbf x}\,d\mathbf x.\]

<p>$m$ 是掩模复振幅透过率，不是强度；相移区域的 $m$ 可以带有相位。$P$ 为包含孔径、像差和离焦的光瞳函数，$S(\mathbf s)\geq0$ 为光源方向的强度权重，通常归一化为积分等于 1。</p>

<p>经典推导采用标量、薄掩模以及局部平移不变假设：照明角度改变时，仍可使用同一份掩模频谱；某一局部区域内的物镜用同一套核表示。不同源点彼此不相干，但同一源点产生的掩模衍射级次保留相干干涉。Hopkins 的理论与后续快速成像工作都建立在明确的模型条件上。<a href="#ref-1">[1]</a><a href="#ref-2">[2]</a></p>

<figure class="technical-figure" id="fig-1">
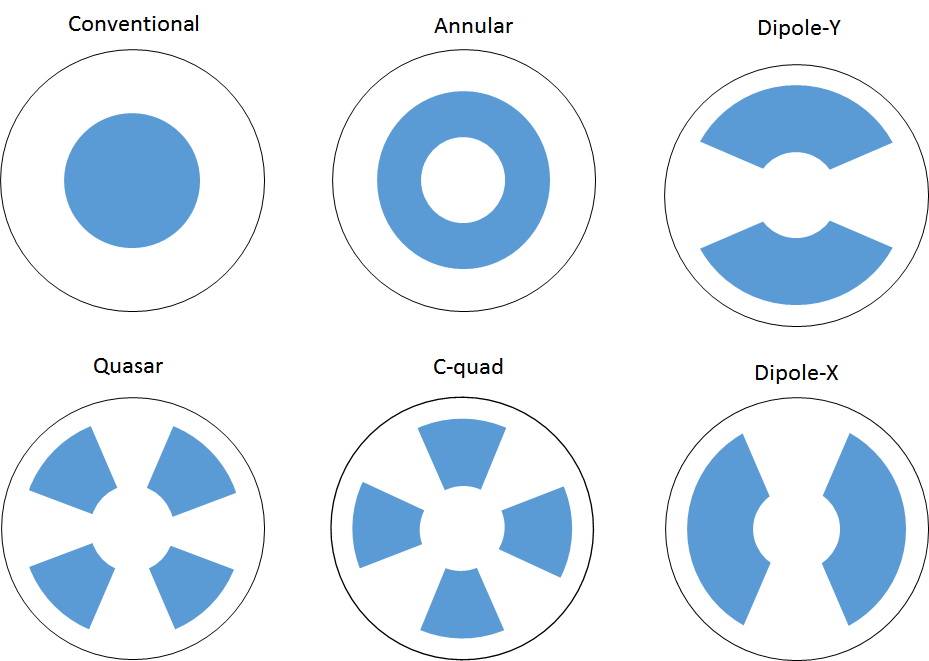
  <div class="figure-image"><a href="/assets/images/references/illumination-shapes.png" target="_blank" rel="noopener" aria-label="圆形、环形与多极照明的归一化光源示意，在新标签页查看大图"><img src="/assets/images/references/illumination-shapes.png" alt="圆形、环形与多极照明的归一化光源示意" width="929" height="661" loading="lazy" decoding="async" /></a></div>
  <figcaption>图 1．不同的照明分布改变源点的方向和权重。此图只展示几种形状，不给出本文后续数值算例的实际参数。来源：<a href="https://commons.wikimedia.org/wiki/File:EUV_illumination_shapes.png">Wikimedia Commons，EUV illumination shapes.png</a>，Guiding light，2017；<a href="https://creativecommons.org/licenses/by-sa/4.0/">CC BY-SA 4.0</a>。原图未修改，所示基本形状也适用于 DUV。</figcaption>
</figure>

<h2 id="abbe-源点积分">Abbe 源点积分</h2>

<p>对一个方向为 $\mathbf s$ 的源点，省略不影响强度的整体载波相位，可写</p>

\[u_{\mathbf s}(\mathbf x)=\mathcal F^{-1}
\left[\widehat m(\mathbf f)P(\mathbf f+\mathbf s)\right].\]

<p>每个源点给出一幅相干电场图，总强度为</p>

\[I(\mathbf x)=\int S(\mathbf s)|u_{\mathbf s}(\mathbf x)|^2\,d\mathbf s.\]

<p>离散后对应</p>

\[I(\mathbf x)\approx\sum_{j=1}^{J}w_j
\left|\mathcal F^{-1}\!\left[
\widehat m(\mathbf f)P(\mathbf f+\mathbf s_j)
\right]\right|^2.\]

<p>光源积分的面积权重已经吸收到 $w_j$ 中。代码若只取样 $S(\mathbf s_j)$ 却遗漏积分权重，改变采样密度就可能改变总光强，这是实现上的基本归一化错误。</p>

<p>Abbe 形式的优势是物理直观，也方便接入依赖照明角度的掩模响应。代价是每次更换掩模或执行优化迭代，都要计算许多源点通道。源点数 $J$ 越多，源点积分的精度可能越好，但运行成本也随之增长。</p>

<h2 id="hopkins-传输交叉系数">Hopkins 传输交叉系数</h2>

<p>把模平方展开，再交换积分次序，得到</p>

\[I(\mathbf x)=\iint
\widehat m(\mathbf f_1)\widehat m^*(\mathbf f_2)
T(\mathbf f_1,\mathbf f_2)
 e^{i2\pi(\mathbf f_1-\mathbf f_2)\cdot\mathbf x}
\,d\mathbf f_1d\mathbf f_2,\]

<p>其中</p>

\[T(\mathbf f_1,\mathbf f_2)=
\int S(\mathbf s)P(\mathbf f_1+\mathbf s)
 P^*(\mathbf f_2+\mathbf s)\,d\mathbf s.\]

<p>$T$ 就是 TCC。两份二维频率构成一个四维函数。它描述某一对掩模频率在给定照明与物镜下，以怎样的权重和相位共同贡献图像。对角项给出单频能量，非对角项带有空间振荡，是明暗条纹的来源。</p>

<p>只要照明、光瞳和工艺条件不变，TCC 就能预先计算并供不同掩模复用。这一点在 Kirchauer 的公开光刻建模论文中有清楚的离散推导。<a href="#ref-3">[3]</a> 但预计算并没有消除维数：若有效频率网格有 $N$ 个点，直接存 TCC 需要 $N^2$ 个复数。</p>

<p>这里的 $N$ 是所选离散频率表示的维数，$J$ 是源点积分的采样数，后文的 $K$ 是保留的模态数。把这三个量都称为“kernel 数”，会让复杂度比较失去意义。</p>

<h2 id="tcc-的-gram-结构与相干分解">TCC 的 Gram 结构与相干分解</h2>

<p>对离散频率点 $\mathbf f_p$，定义矩阵</p>

\[A_{pj}=\sqrt{w_j}\,P(\mathbf f_p+\mathbf s_j).\]

<p>则离散 TCC 满足</p>

\[T=AA^{\dagger}.\]

<p>源点积分权重和频率求积权重需要与所用离散内积一致；这里默认已经吸收到表示中。由这个 Gram 矩阵结构立刻得到三个结论：</p>

<ul>
  <li>$T=T^{\dagger}$，即 Hermitian 对称。</li>
  <li>对任意向量 $z$，有 $z^{\dagger}Tz=\lVert A^{\dagger}z\rVert^2\geq0$，即半正定。</li>
  <li>$\operatorname{rank}(T)\leq\min(N,J)$，源点响应之间还可能进一步线性相关。</li>
</ul>

<p>因此可作特征分解</p>

\[\begin{aligned}
T&amp;=\sum_{k=1}^{r}\lambda_k v_kv_k^{\dagger}, \\
&amp;\lambda_1\geq\cdots\geq\lambda_r&gt;0.
\end{aligned}\]

<p>令 $h_k=\mathcal F^{-1}[v_k]$，代回 Hopkins 公式，得到</p>

\[I(\mathbf x)=\sum_{k=1}^{r}\lambda_k
\left|(h_k*m)(\mathbf x)\right|^2.\]

<p>这就是 SOCS：每一路先对掩模电场作线性卷积，再取模平方，最后按非负权重相加。不同 SOCS 模态之间不再叠加电场干涉。Pati 与 Kailath 在 1994 年讨论最优相干近似，Cobb 的 1998 年博士论文则给出了 SOCS 与快速 OPC（光学邻近效应修正）的系统实现。<a href="#ref-2">[2]</a><a href="#ref-4">[4]</a></p>

<p>一个源点对应的通道有明确的照明方向；一个 SOCS 模态通常是多个源点响应经过线性组合得到的数值基底。它不必对应一束能在光源面直接找到的真实光线。模态的相位或简并子空间中的基底可以改变，最终的强度和仍然不变。</p>

<h2 id="谱截断与误差界">谱截断与误差界</h2>

<p>保留全部 $r$ 个模态，只是等价改写。实际加速使用</p>

\[\begin{aligned}
T_K&amp;=\sum_{k=1}^{K}\lambda_kv_kv_k^{\dagger}, \\
I_K&amp;=\sum_{k=1}^{K}\lambda_k|h_k*m|^2, \\
&amp;K&lt;r.
\end{aligned}\]

<p>在标准离散矩阵范数下，谱截断有</p>

\[\begin{aligned}
\|T-T_K\|_2&amp;=\lambda_{K+1}, \\
\|T-T_K\|_F^2&amp;=\sum_{k&gt;K}\lambda_k^2.
\end{aligned}\]

<p>这是线性代数意义上的最佳秩 $K$ 近似。它优化的是算子误差，并没有直接最小化某个版图上的最大 EPE（边缘放置误差），也没有保证所有工艺角使用同一个 $K$ 都足够。</p>

<p>还可由前面的分解直接推导出一个有用检查。令 $z_p(\mathbf x)=\widehat m^*(\mathbf f_p)e^{-i2\pi\mathbf f_p\cdot\mathbf x}$，把离散求积权重吸收到向量，则</p>

\[I-I_K=z^{\dagger}(T-T_K)z
=\sum_{k&gt;K}\lambda_k|v_k^{\dagger}z|^2\geq0,\]

<p>并且</p>

\[I-I_K\leq\lambda_{K+1}\|z\|^2.\]

<p>也就是说，对同一离散模型、相同归一化、未重新缩放的纯非负谱截断，少算通道会低估该点光强。若程序得到大幅交替正负偏差，应排查插值、核裁切、重新归一化、FFT 或实现约定；不能先把它都解释成截断本身。这个检查只针对上述固定条件，不适用于额外拟合了有符号校正项的模型。</p>

<p>常见的“累计特征值占比”可用于初选 $K$，但 $\sum_{k\leq K}\lambda_k/\sum_k\lambda_k$ 对应 trace 占比，而不是 Frobenius 范数保留率，更不是图像相对精度。一个很小的算子尾项，如果恰好投影到困难版图的重要频谱上，仍可能影响关键轮廓。</p>

<h2 id="光强误差到边缘误差的传播">光强误差到边缘误差的传播</h2>

<p>设紧凑模型用 $I(n)=I_{\rm th}$ 决定沿法向 $n$ 的边缘位置。在局部单调、斜率非零的小扰动近似下，</p>

\[\delta n\approx\frac{\delta I_{\rm th}-\delta I}{\partial I/\partial n}.\]

<p>因此，核数选择应与边缘斜率联动。同样的绝对光强误差，落在陡峭边缘上可能很小，落在低对比度线端或颈缩位置就会变成明显 EPE。若轮廓发生连通性变化，上式的小扰动近似还会失效。</p>

<p>下面给一个专门构造的量纲算例。令两处阈值附近的光强误差都是归一化光强的 0.002：斜率为每纳米 0.02 时，对应约 0.1 nm 的边缘偏移；斜率降到每纳米 0.002 时，则约为 1 nm。这个例子不是任何设备的测量，只说明为什么“平均光强误差很小”不能单独当作轮廓签核标准。</p>

<p>合理的选核流程是：先根据谱衰减给出候选 $K$，再用代表性版图比较高精度参考图像，最后检查标称与工艺边界上的 CD（关键尺寸）、EPE 和失效情况。若优化器使用梯度，还要核对梯度误差；前向误差小并不自动保证搜索方向足够准确。</p>

<h2 id="基于源点矩阵的分解">基于源点矩阵的分解</h2>

<p>既然 $T=AA^{\dagger}$，可以直接对 $A$ 做奇异值分解：</p>

\[\begin{aligned}
A&amp;=U\Sigma V^{\dagger}, \\
T&amp;=U\Sigma^2U^{\dagger}.
\end{aligned}\]

<p>因此 TCC 特征值是 $A$ 的奇异值平方。对 $A$ 做薄 SVD，或在较小维度上求解相关特征问题，可以避免显式构造完整 $N\times N$ 矩阵。Cobb 的论文讨论了数值分解与快速成像组织。<a href="#ref-4">[4]</a></p>

<p>这也提供了两个测试极限。只有一个源点、没有额外偏振通道时，$A$ 只有一列，$T$ 的秩至多为 1；一个相干核即可表达该离散模型。源点增多后，如果平移光瞳彼此差异很大，谱衰减就可能变慢，低秩收益下降。因此不能把某一照明配置下的核数直接当作所有照明的经验常数。</p>

<p>这里压缩的始终是系统响应的可分离结构。版图的频率内容、像素数和几何复杂度仍通过 $m$ 进入计算。</p>

<h2 id="socs-的-fft-实现">SOCS 的 FFT 实现</h2>

<p>一块有 $Q$ 个像素的掩模，固定核组下可按以下顺序处理：</p>

<ol>
  <li>对掩模作一次正向 FFT，得到 $\widehat m$。</li>
  <li>对每个模态逐点乘 $v_k$，再作逆 FFT，得到 $u_k$。</li>
  <li>计算 $\lambda_k\lvert u_k\rvert^2$ 并累加。</li>
</ol>

<p>主要复杂度约为 $O(KQ\log Q)$。ASML 的 scanner-model 专利公开描述了“一次正向 FFT 加若干次逆 FFT”的应用流程。<a href="#ref-5">[5]</a> 与离散源点法相比，收益主要来自 $K$ 是否明显小于所需的源点数 $J$；在源点很少或三维响应强烈依赖入射角的情形，直接源点积分也可能更合适。</p>

<p>FFT 默认计算周期卷积。若局部图形并不周期重复，需要用填充或带重叠的分块处理避免回卷。核的中心位置、FFT shift、像素中心坐标和逆变换归一化都要一致；错一项，图像仍可能看起来很平滑，却整体移动半个像素或缩放一个常数。</p>

<p>内存也有取舍。逐核计算并累加强度，可以避免同时保存全部 $K$ 个电场；若后续反向传播需要中间场，则在保存、重算和批量计算之间权衡。分解阶数相同的两个实现，也可能因内存与数据搬运策略不同而有很大速度差异。</p>

<h2 id="光学带宽采样与边缘定位">光学带宽、采样与边缘定位</h2>

<p>令 $\lambda$ 为曝光的真空波长，像方数值孔径为 $\mathrm{NA}=n\sin\alpha$，其中 $n$ 是像方介质折射率，$\alpha$ 是最大接收半角；缩小倍率已包含在晶圆侧坐标变换中。在上述理想标量模型中，像面电场频谱限制在光瞳内。强度来自两份电场频率相减，因此其最大横向频率不超过 $2\mathrm{NA}/\lambda$。对包含这一完整带宽的强度图，Nyquist 条件要求</p>

\[\Delta x\leq\frac{\lambda}{4\mathrm{NA}}.\]

<p>例如 $\lambda=193\,\mathrm{nm}$、$\mathrm{NA}=1.35$ 时，这个理论上限约为 35.7 nm。实际应留出采样与插值误差余量。专利 <a href="#ref-5">[5]</a> 讨论了光学带宽、主采样网格和插值的关系；这里的 1.35 算例由该关系计算，未引用专利中的其他设备配置。</p>

<p>边缘是连续强度函数与阈值的交点，通过合适的带限重建或插值，可以定位在采样点之间。因而输出 EPE 以 nm 计，并不意味着必须把所有强度像素缩到 1 nm。</p>

<p>但必须防止另一种误读：空中像带限不代表锐利的掩模几何也带限。掩模栅格化仍要正确计算覆盖率或相关低频谱，粗网格直接按像素中心取 0/1 可能产生混叠。胶阈值形成的二值轮廓也不是带限函数，其提取、拓扑与窄结构必须另行验证。</p>

<figure class="technical-figure" id="fig-2">
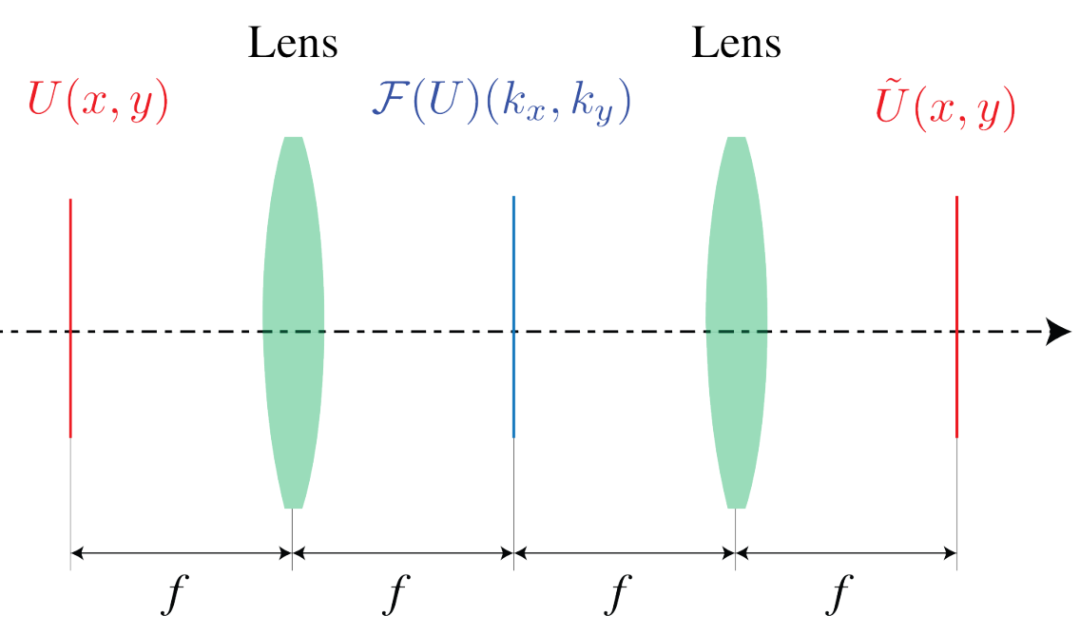
  <div class="figure-image"><a href="/assets/images/wechat/back-to-basics-fitting-02.png" target="_blank" rel="noopener" aria-label="教材中的双透镜傅里叶滤波系统，在新标签页查看大图"><img src="/assets/images/wechat/back-to-basics-fitting-02.png" alt="教材中的双透镜傅里叶滤波系统" width="1080" height="635" loading="lazy" decoding="async" /></a></div>
  <figcaption>图 2．相干通道可以理解为频谱域滤波。图中的 $f$ 表示透镜焦距，不能与本文空间频率 $\mathbf f$ 混淆；实际光刻机不是这一简化教学光路。来源：Konijnenberg、Adam、Urbach，<em>BSc Optics</em>，第 2 版，2024，<a href="https://books.open.tudelft.nl/home/catalog/download/174/319/559?inline=1#page=169">图 6.18，p.164（PDF p.169）</a>，<a href="https://doi.org/10.59490/tb.91">DOI: 10.59490/tb.91</a>；<a href="https://creativecommons.org/licenses/by/4.0/">CC BY 4.0</a>。本地图片为原图裁切，未改绘。</figcaption>
</figure>

<h2 id="稠密成像与边缘查表">稠密成像与边缘查表</h2>

<p>ILT（逆光刻技术）通常需要大面积损失和梯度，适合稠密 FFT。传统边段 OPC 可能主要在控制点量测 EPE，因此只需计算局部点的电场。</p>

<p>利用卷积线性，可以把多边形分解成可预计算的几何基元，查询这些基元对各核、各控制点的贡献，先相加复数电场，再计算强度。Cobb 的论文把成像核、局部几何与控制点计算连接到同一个 OPC 框架中。<a href="#ref-4">[4]</a></p>

<p>这里必须保留“先加电场”的顺序。若分别把每个边段的强度算好再相加，会丢掉同一相干通道里的交叉项。稠密 FFT 与稀疏查表都可以应用 SOCS；它们的区别在于计算哪些位置、如何表示几何，以及怎样利用重复工作。</p>

<h2 id="tilehalo-与并行边界">tile、halo 与并行边界</h2>

<p>大版图要分块，但光学卷积会跨过分块边界。计算一个 tile 的 core 时，必须读取外围一圈 halo；只保留可信的 core，或在重叠区域采用一致的组合规则。公开的 TSMC 专利讨论了 core、transition 和 halo 以及并行更新的同步机制。<a href="#ref-6">[6]</a> 这证明相关组织方式已有公开实现思路，不表示所有商业工具都采用该专利的具体方案。</p>

<p>对边长为 $L$ 的正方形 core，四周各加宽 $h$ 的 halo，参与计算的面积与输出面积之比为</p>

\[\eta=\frac{(L+2h)^2}{L^2}.\]

<p>这是纯几何开销。若 $L=4\,\mu\mathrm m$、$h=1\,\mu\mathrm m$，则 $\eta=2.25$；若把 core 缩到 $2\,\mu\mathrm m$ 而 halo 不变，开销变成 4。小 tile 容易调度，也可能让大量资源花在重复区域。最优尺寸取决于 FFT 效率、设备内存、通信和误差容限。</p>

<p>衍射核通常带有长尾，halo 并没有天然的“外面影响绝对为零”边界。应逐步增加 halo，测量 core 内的最坏光强和轮廓变化，直到满足误差预算。长程 flare 或模型的其他非局部项，也可能需要不同的全局或多尺度处理。</p>

<p>正向成像接得好，还不代表优化梯度也接得好。反向传播必须包含 core 误差对邻近掩模区域的贡献，并正确累加重叠区域。验证时既要比较跨接缝的图像，也要比较跨接缝扰动的方向导数。</p>

<h2 id="伴随算子与优化梯度">伴随算子与优化梯度</h2>

<p>令损失对光强的导数为实数 $g_I=\partial J/\partial I$，对实数振幅掩模有</p>

\[\begin{aligned}
\frac{\partial J}{\partial m} &amp;=2\operatorname{Re}\sum_k\lambda_k h_k^{\dagger}*\left(g_Iu_k\right), \\
h_k^{\dagger}(\mathbf x)&amp;=h_k^*(-\mathbf x).
\end{aligned}\]

<p>这由前面的 SOCS 表达直接求导得到。复数掩模则需使用一致的 Wirtinger 导数或实虚部参数化。其结构仍是一组卷积，因而与前向计算共享 FFT 和并行组织。优化需要的不只是一张图，而是反复调用同一个算子及其伴随，这正是预计算光学基底有价值的原因。</p>

<p>但截断核也会改变梯度。若低阶模型搜索出了一个依赖尾部模式误差的掩模，用更完整的模型复算时可能不再合格。因此应在核数、halo 和工艺角加密后检查最终结果，并在必要时回到较高精度模型继续优化。</p>

<h2 id="三维掩模与场依赖">三维掩模与场依赖</h2>

<p>薄掩模模型把同一个 $m$ 用于所有源点。真实厚掩模可能需要 $m_{\mathbf s}$，因为不同入射方向会产生不同振幅、相位和偏振响应。这时不能不加说明地把一个全局 $\widehat m$ 提出源点积分，经典 TCC 的分离条件已经改变。</p>

<p>可用路线包括源点积分、角度分组、矢量或多通道分解，以及先生成紧凑三维掩模响应再接入成像。2026 年关于曲线厚掩模的研究展示了把局部电磁响应组织成可卷积通道的一种方法。<a href="#ref-7">[7]</a> 它说明快速结构可以扩展，但不能把某一具体模型的误差和速度推广为所有 EUV 或 High-NA 条件的结论。</p>

<p>场位置、离焦和偏振变化，也可能需要多套核。剂量在最简单的线性光学模型里只是强度缩放，但进入非线性胶模型后，最终轮廓仍需重新计算。缓存哪些量、何时重新生成核，应由依赖关系决定。</p>

<h2 id="分层误差预算">分层误差预算</h2>

<table>
  <thead>
    <tr>
      <th>误差来源</th>
      <th>改变什么来检查</th>
      <th>应观察什么</th>
    </tr>
  </thead>
  <tbody>
    <tr>
      <td>源点求积</td>
      <td>增加源点并保持积分归一化</td>
      <td>参考图像是否收敛</td>
    </tr>
    <tr>
      <td>SOCS 截断</td>
      <td>增加 $K$</td>
      <td>光强、EPE 与梯度变化</td>
    </tr>
    <tr>
      <td>掩模表示</td>
      <td>提高覆盖率或频谱精度</td>
      <td>边缘平移是否产生伪振荡</td>
    </tr>
    <tr>
      <td>空间截断</td>
      <td>增加核窗口与 halo</td>
      <td>core 最坏误差、接缝误差</td>
    </tr>
    <tr>
      <td>采样和插值</td>
      <td>改变强度网格与重建方式</td>
      <td>轮廓位置与连通性</td>
    </tr>
    <tr>
      <td>物理近似</td>
      <td>比较更高保真模型与独立数据</td>
      <td>新图形、工艺角的预测残差</td>
    </tr>
  </tbody>
</table>

<p>实现验证可以依次使用单源点 rank-one 极限、平移图形、小尺寸 Abbe 参考计算以及整块与分块对照，分别检查分解、相位约定、光强近似和边界处理。</p>

<p>全芯片资源需求由算子应用与版图面积共同决定。Hopkins 提前合并照明和物镜，SOCS 降低系统响应的表示秩，FFT 或几何查表降低应用成本，带限采样减少图像数据，tile 和 halo 则管理局部任务及其耦合。总加速取决于这些环节的资源占比，各自的近似误差也需要纳入共同预算。</p>

<h2 id="参考文献">参考文献</h2>

<p><span id="ref-1"></span>[1] Hopkins, H. H. On the diffraction theory of optical images. <em>Proceedings of the Royal Society of London. Series A</em>, 1953, 217: 408–432. <a href="https://doi.org/10.1098/rspa.1953.0071">DOI: 10.1098/rspa.1953.0071</a>。</p>

<p><span id="ref-2"></span>[2] Pati, Y. C.; Kailath, T. Phase-shifting masks for microlithography: automated design and mask requirements. <em>Journal of the Optical Society of America A</em>, 1994, 11(9): 2438–2452. <a href="https://doi.org/10.1364/JOSAA.11.002438">DOI: 10.1364/JOSAA.11.002438</a>。</p>

<p><span id="ref-3"></span>[3] Kirchauer, H. <em>Photolithography Simulation</em>. 博士论文，TU Wien，1998，§4.3.2。<a href="https://www.iue.tuwien.ac.at/phd/kirchauer/node62.html">Hopkins 方法的作者公开章节</a>。</p>

<p><span id="ref-4"></span>[4] Cobb, N. B. <em>Fast Optical and Process Proximity Correction Algorithms for Integrated Circuit Manufacturing</em>. 博士论文，University of California, Berkeley，1998，尤其第 3–4 章。<a href="https://www2.eecs.berkeley.edu/Pubs/TechRpts/1998/8059.html">学校书目页</a>；<a href="https://www-video.eecs.berkeley.edu/papers/ncobb/cobb_phd_thesis.pdf">作者公开全文</a>。</p>

<p><span id="ref-5"></span>[5] Cao, Y.; Ye, J.; Koonmen, J. P.; Hunsche, S. Scanner model representation with transmission cross coefficients. 美国专利 US9645509B2，2017-05-09。<a href="https://patents.google.com/patent/US9645509B2/en">专利全文</a>。引用用于说明公开的计算结构，不作为性能比较或量产覆盖率证据。</p>

<p><span id="ref-6"></span>[6] Beylkin, D.; Ho, K. L.; Trivedi, S. V.; Xu, F.; Lei, J.; Peng, D. Synchronized parallel tile computation for large area lithography simulation. 美国专利 US10671052B2，2020-06-02。<a href="https://patents.google.com/patent/US10671052B2/en">专利全文</a>。</p>

<p><span id="ref-7"></span>[7] Chen, H.; Guo, S.; Su, K.; et al. Physically covariant, curvilinear thick-mask model for full-chip computational lithography. <em>Light: Advanced Manufacturing</em>, 2026, 7: 100. <a href="https://doi.org/10.37188/lam.2026.100">DOI: 10.37188/lam.2026.100</a>；<a href="https://www.light-am.com/article/doi/10.37188/lam.2026.100">期刊全文</a>。</p>

<p>以上在线资料访问日期：2026-10-25。图 2 的教材书目和许可见图注。</p>]]></content><author><name>端点星日志</name></author><category term="光刻" /><category term="TCC" /><category term="SOCS" /><category term="计算光刻" /><summary type="html"><![CDATA[从 Abbe 的源点积分推导 TCC 的 Gram 结构、SOCS 低秩分解与误差界，再分析 FFT、采样、halo、伴随梯度及三维掩模下的适用边界。]]></summary></entry><entry><title type="html">光刻模型的物理近似与参数校准</title><link href="https://zwh42.github.io/back-to-basics-fitting.html" rel="alternate" type="text/html" title="光刻模型的物理近似与参数校准" /><published>2026-09-20T20:50:00+08:00</published><updated>2026-10-25T00:00:00+08:00</updated><id>https://zwh42.github.io/back-to-basics-fitting</id><content type="html" xml:base="https://zwh42.github.io/back-to-basics-fitting.html"><![CDATA[<p>光刻模型的预测能力同时取决于物理方程、输入参数和数值求解精度。Maxwell 方程可以在给定几何、材料和边界条件下描述电磁传播，但实际设备和掩模的参数需要量测，光刻胶及刻蚀还需要额外的材料模型。因此，严谨光学求解与工艺模型校准承担不同任务。</p>

<p>Abbe、Hopkins 与 SOCS 主要改变部分相干成像的计算组织；标量、薄掩模和局部平移不变假设决定物理描述的范围；像差、偏振、三维掩模与杂散光则增加响应的物理维度。本文沿这些层次讨论模型近似、参数补偿和独立验证，重点区分数值收敛与晶圆预测能力。</p>

<h2 id="电磁问题的输入与数值收敛">电磁问题的输入与数值收敛</h2>

<p>考虑固定波长、线性、各向同性、非磁材料中的电磁场。在没有体源的计算区域，频域 Maxwell 方程可以写成</p>

\[\nabla\times\nabla\times\mathbf E-k_0^2\varepsilon_r(\mathbf r)\mathbf E=0.\]

<p>其中 $\mathbf E$ 为复电场，$k_0=2\pi/\lambda_0$，$\lambda_0$ 为真空波长，$\varepsilon_r$ 是随位置变化的复相对介电常数。几何、材料、入射场和边界条件确定以后，才构成一个可求解的问题。</p>

<p>版图定义设计轮廓，严谨掩模求解还需要厚度、侧壁、圆角及材料光学常数。这些输入共同决定预测衍射场。</p>

<p>有限元 FEM（Finite Element Method）、严格耦合波分析 RCWA（Rigorous Coupled-Wave Analysis）、时域有限差分 FDTD（Finite-Difference Time-Domain）等方法，可以数值求解相应电磁问题。工程上称它们为 rigorous，强调对所选电磁模型的严谨处理。计算仍需要有限网格、有限模态或有限区域，结果也要做收敛检查。</p>

<p>一项三维深紫外 DUV（Deep Ultraviolet）掩模研究同时讨论了有限元计算、衍射结果的收敛和实验空中像比较<a href="https://arxiv.org/abs/physics/0610218">[5]</a>。同年的一项极紫外 EUV（Extreme Ultraviolet）掩模研究，则把严谨有限元与散射测量结合起来，反演掩模几何参数<a href="https://arxiv.org/abs/physics/0610236">[6]</a>。</p>

<p>两项工作放在一起，恰好说明了严格求解与拟合的关系。给定几何后，可以精确地计算响应；真实几何尚不确定时，还要用测量去约束输入。继续加密网格，能够减小数值误差，却不会自动修正一个填错的侧壁角。</p>

<p>光学建模需要分别验证物理近似、设备与掩模的输入参数，以及数值收敛。三类误差需要不同的验证证据。</p>

<p>当任务进入光学邻近效应修正，也就是 OPC（Optical Proximity Correction），还会遇到第四个要求。边缘要反复移动，移动以后又要重新预测图像。一个局部结构可以承受的严谨求解成本，放到大量版图和多轮迭代中，可能就承担不起。</p>

<p>快速模型由此开始做取舍。</p>

<p>在薄掩模近似下，以二维复透过率 $M(x,y)$ 压缩三维结构，出射场由入射场逐点相乘得到</p>

\[E_{\mathrm{out}}(x,y)=M(x,y)E_{\mathrm{in}}(x,y).\]

<p>“复数”保留了振幅与相位。开口、遮光和移相区域可以有不同的数值。“逐点相乘”则是更强的假设。它把结构内的传播和耦合，压缩成了每个位置的局部响应。</p>

<p>再暂时采用标量场，并把物镜看作局部线性、平移不变的系统。线性意味着输入场相加，输出场也相加；平移不变意味着图形平移以后，输出只做相应平移。在这些条件下，一个照明方向的成像可以用卷积表示。</p>

<p>初级推导还常采用近轴近似，简化传播角度依赖。薄掩模省略结构细节，标量模型省略电场方向，近轴近似限制角度处理，局部平移不变则允许同一个成像核在一小块区域复用。它们是四个需要分别检查的条件。</p>

<p>至此，光学模型已经包含近似。即使后面的傅里叶变换算得完全准确，也只是在准确求解这套简化后的问题。</p>

<h2 id="相位干涉与强度非线性">相位干涉与强度非线性</h2>

<p>在一维双光束模型中，仅保留两束衍射波并移除不影响强度的公共相位，像面场写为</p>

\[e(x)=a_0+a_1e^{i(2\pi f x+\phi)}.\]

<p>$a_0$、$a_1$ 是非负振幅，$f$ 是两束波横向空间频率之差，$\phi$ 是相对相位。暂时省略统一的比例系数，光强就是</p>

\[I(x)=a_0^2+a_1^2+2a_0a_1\cos(2\pi f x+\phi).\]

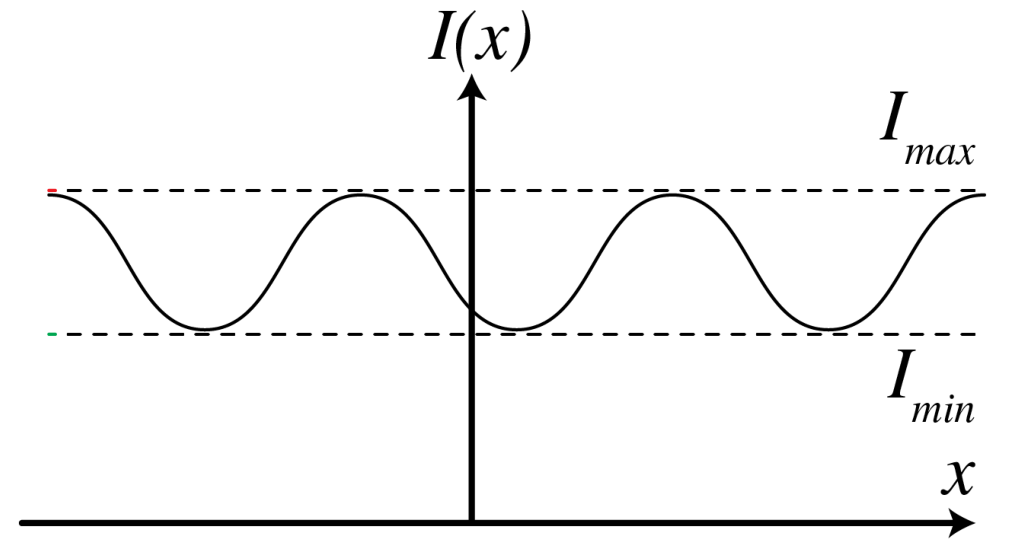
<p>前两项给出平均背景，最后一项形成明暗起伏。条纹周期为 $1/\lvert f\rvert$。如果只剩一束无限延伸的平面波，强度就是常数；两束波之间的干涉，才在这个例子里产生空间图案。</p>

<figure class="technical-figure" id="fig-1">
  <div class="figure-image"><a href="/assets/images/wechat/back-to-basics-fitting-01.png" target="_blank" rel="noopener" aria-label="教材中的干涉条纹光强曲线，标明最大光强与最小光强，在新标签页查看大图"><img src="/assets/images/wechat/back-to-basics-fitting-01.png" alt="教材中的干涉条纹光强曲线，标明最大光强与最小光强" width="1016" height="560" loading="lazy" decoding="async" /></a></div>
  <figcaption>图 1：Sander Konijnenberg、Aurèle J. L. Adam、H. Paul Urbach，BSc Optics，第 2 版（TU Delft Open，2024），图 5.8，书页 125 / PDF 第 130 页。<a href="https://books.open.tudelft.nl/home/catalog/download/174/319/559?inline=1#page=130">教材原文</a>，<a href="https://doi.org/10.59490/tb.91">出版记录与 DOI</a>，<a href="https://creativecommons.org/licenses/by/4.0/">CC BY 4.0</a>。仅裁切原图，未重绘；该图不在教材版权页列出的例外清单中。访问日期：2026-10-25。</figcaption>
</figure>

<p>图中的峰值与谷值分别是最大光强 $I_{\max}$ 和最小光强 $I_{\min}$。条纹对比度为</p>

\[V=\frac{I_{\max}-I_{\min}}{I_{\max}+I_{\min}}.\]

<p>亮暗起伏越弱，$V$ 越接近零。偏振和散射均可改变条纹调制度，具体影响见后文。</p>

<p>该结果可用于分析相位误差与邻近耦合。</p>

<p>保持 $a_0$、$a_1$ 不变而改变相对相位 $\phi$，条纹将沿横向移动。因此，相位误差可以直接传递为图像位置误差。</p>

<p>两块掩模区域产生的复电场可以线性叠加，总强度中仍包含相互干涉项。分别成像后相加强度会遗漏这些项，邻近几何由此影响局部印刷结果。</p>

<p>物镜在这里承担的工作，是选择哪些衍射波能够参与叠加，并改变它们的振幅和相位。用 NA（Numerical Aperture）表示数值孔径，在统一到像方的横向频率坐标中，理想圆形光瞳的通光条件可以写成 $\lvert\mathbf f+\mathbf s\rvert\le NA/\lambda_0$。$\mathbf s$ 表示照明方向带来的频谱偏移。</p>

<p>离轴照明改变的正是这个偏移。一个原本在光瞳外的衍射级次，可能因此进入光瞳。判断分辨能力时，要看哪些波被接收、它们的频率差和干涉对比度，再看胶能否形成可用轮廓。光瞳截止频率本身还不是最终可印刷线宽。</p>

<h2 id="部分相干源点积分">部分相干源点积分</h2>

<p>扩展照明需要对多个入射方向的贡献作统计组合。</p>

<p>在常用的照明模型中，不同光源点彼此不相干。对测量时间做平均时，源点之间的场交叉项消失，因此应当叠加强度。可对同一个源点，它照亮掩模后产生的各衍射级次仍然相干，必须先叠加电场。</p>

<p>部分相干成像先保留单个源点内部的衍射干涉，再对互不相干源点的强度求和。</p>

<p>令 $S(\mathbf s)$ 为非负光源权重，$P$ 为光瞳函数，$\widehat M$ 为掩模频谱，则 Abbe 形式为</p>

\[e_{\mathbf s}(\mathbf x)=\mathcal F^{-1}\!\left[\widehat M(\mathbf f)P(\mathbf f+\mathbf s)\right](\mathbf x),\]

\[I(\mathbf x)=\int S(\mathbf s)|e_{\mathbf s}(\mathbf x)|^2\,\mathrm d\mathbf s.\]

<p>第一式省略了不影响强度的源点相关载波相位。直观地看，就是对每个照明方向各算一张相干图，再按光源权重相加。</p>

<figure class="technical-figure" id="fig-2">
  <div class="figure-image"><a href="/assets/images/wechat/back-to-basics-fitting-02.png" target="_blank" rel="noopener" aria-label="教材中的双透镜傅里叶滤波系统，展示输入场、频谱平面与输出场，在新标签页查看大图"><img src="/assets/images/wechat/back-to-basics-fitting-02.png" alt="教材中的双透镜傅里叶滤波系统，展示输入场、频谱平面与输出场" width="1080" height="635" loading="lazy" decoding="async" /></a></div>
  <figcaption>图 2：同一教材，图 6.18，书页 164 / PDF 第 169 页。<a href="https://books.open.tudelft.nl/home/catalog/download/174/319/559?inline=1#page=169">教材原文</a>，作者 Konijnenberg、Adam、Urbach，2024，<a href="https://creativecommons.org/licenses/by/4.0/">CC BY 4.0</a>。仅裁切原图，未重绘。图示第二片透镜再次作傅里叶变换，因此相对逆变换还包含坐标反转；这里用它说明频谱筛选，不能直接当作光刻机结构图。访问日期：2026-10-25。</figcaption>
</figure>

<p>图示 4f 光路中，输入场 $U(x,y)$ 经第一片透镜形成频谱，在傅里叶平面改变振幅或相位，再由第二片透镜组成输出。横向波矢 $k_x,k_y$ 是空间频率的 $2\pi$ 倍，图中距离 $f$ 表示焦距。这一原理图描述单个相干通道，部分相干成像还需要对各源点强度求和。</p>

<p>源点之间的统计独立并不消除每个源点内部的掩模相位关系。一般部分相干成像需要保留这些频率交叉项，单一强度卷积不足以完整描述。</p>

<p>对于共用光源与物镜的大量掩模计算，源点积分中的系统响应可以预先合并，再供不同版图复用。</p>

<h2 id="hopkins-频率耦合表示">Hopkins 频率耦合表示</h2>

<p>Hopkins 的部分相干表述<a href="https://doi.org/10.1098/rspa.1953.0071">[2]</a>，可以从刚才的两波干涉直接理解。两束波的强度里出现一个交叉项；当掩模有许多频率时，就要把所有频率对的贡献加起来。</p>

<p>把 Abbe 公式中的模平方展开，并先对光源积分，得到</p>

\[I(\mathbf x)=\iint\widehat M(\mathbf f_1)\widehat M^*(\mathbf f_2)\,T(\mathbf f_1,\mathbf f_2)e^{i2\pi(\mathbf f_1-\mathbf f_2)\cdot\mathbf x}\,\mathrm d\mathbf f_1\mathrm d\mathbf f_2,\]

<p>其中</p>

\[T(\mathbf f_1,\mathbf f_2)=\int S(\mathbf s)P(\mathbf f_1+\mathbf s)P^*(\mathbf f_2+\mathbf s)\,\mathrm d\mathbf s.\]

<p>传输交叉系数 TCC，回答的就是两份掩模频率在这套照明和光瞳下，能以多大权重、什么相位关系共同贡献图像。</p>

<p>离散形式中，$f_1=f_2$ 的对角项给出单频强度贡献，$f_1\ne f_2$ 的交叉项携带空间振荡。双光束的余弦条纹是这一频率配对结构的特例。</p>

<p>光源、光瞳和焦点等条件固定时，TCC 就能提前计算，供不同掩模复用。</p>

<p>Abbe 与 Hopkins 在上述一致假设下等价，原因也由此明确了。它们保留同样的交叉项，只是改变了积分顺序。改用 Hopkins，不会自动改善薄掩模近似，也不会损失原本的部分相干物理。</p>

<h2 id="socs-的算子截断">SOCS 的算子截断</h2>

<p>TCC 的直接存储成本随频率离散维数的平方增长。二维掩模的 $\mathbf f_1$、$\mathbf f_2$ 各有两个分量，TCC 是四维函数。将频率离散并展平成索引后，可以将其表示为矩阵 $T$。</p>

<p>离散 TCC 的非负相干分解来自其 Gram 矩阵结构。</p>

<p>对一个离散源点，把各频率上的光瞳值排成列向量 $\mathbf p_s$，将源权重与积分权重合入 $w_s\ge0$，则</p>

\[T=\sum_s w_s\mathbf p_s\mathbf p_s^\dagger,\qquad w_s\ge0.\]

<p>符号 $\dagger$ 表示共轭转置。每个源点贡献一个外积，所有外积按非负权重相加。于是对任意向量 $\mathbf v$，都有</p>

\[\mathbf v^\dagger T\mathbf v=\sum_s w_s|\mathbf p_s^\dagger\mathbf v|^2\ge0.\]

<p>由此可知 $T$ 是厄米半正定矩阵，其特征值可以取为非负数。这里的非负性来自强度的统计结构，并非额外拟合出来的限制。</p>

<p>将 $T$ 做特征分解，再把特征向量变回空间域，便得到相干系统求和 SOCS</p>

\[I(\mathbf x)=\sum_{k=1}^{N}\lambda_k|(h_k*M)(\mathbf x)|^2,\qquad\lambda_k\ge0.\]

<p>$h_k$ 是成像核，$\lambda_k\ge0$ 是相应权重，星号表示卷积。各通道对掩模作场卷积、取模平方，再按权重叠加强度。</p>

<p>源点求和原本就有这个形状。SOCS 进一步换到另一组数学模态，让相近、重复的响应尽量集中到少数重要模态中。一个 SOCS 模态通常混合了多个源点的信息，不能把它直接认作一束实际照明光。</p>

<p>单个相干源点产生的 $T$ 至多为秩一，只需要一个非零模态。源点增多时，独立模态数可能增加，但不会必然等于采样点数。不同源点的响应可以高度相关。这是压缩可能有效的原因，也说明“总用几个核就够了”没有普遍保证。</p>

<p>这条分解路线有更早的理论基础。1990 年代，研究者讨论了部分相干系统的最优相干近似<a href="https://doi.org/10.1364/JOSAA.11.002438">[3]</a>，随后又详细展开 SOCS 的数值实现，将其用于快速 OPC 计算<a href="https://www2.eecs.berkeley.edu/Pubs/TechRpts/1998/8059.html">[4]</a>。</p>

<p>保留全部离散模态时，SOCS 与同一张离散 TCC 等价。按特征值大小只留下前 $K$ 个模态，才在这一步引入截断近似。</p>

<p>在保持原有归一化、不重新校准的前提下，丢掉的图像贡献为</p>

\[I(\mathbf x)-I_K(\mathbf x)=\sum_{k&gt;K}\lambda_k|(h_k*M)(\mathbf x)|^2\ge0.\]

<p>这个式子给出了一个实用结论。单纯删除这些非负模态贡献，会使该模型的光强逐点不增。但它没有说明边缘会统一向哪个方向移动，更没有包含输入不准、薄掩模失效等其他误差。</p>

<p>小特征值对应的模态误差还取决于掩模对该模态的投影。累计特征值占比描述算子表示，具体图形的边缘精度则需要直接验证。</p>

<p>光强误差可通过阈值边缘的一阶响应传播为位置误差。</p>

<p>假设边缘沿法向坐标 $x$ 满足 $I(x)=T$，$T$ 是一个固定曝光条件下的清除阈值。光强有小误差 $\delta I$，阈值有小变化 $\delta T$，将新边缘处的光强做一阶展开</p>

\[I(x)+(\partial_n I)\delta x+\delta I\approx T+\delta T.\]

<p>消去原来的 $I(x)=T$，就得到</p>

\[\delta x\approx\frac{\delta T-\delta I}{\partial_n I}.\]

<p>阈值不变时，分子为 $-\delta I$。只要局部梯度非零、扰动足够小，同样的强度误差在较缓的边坡上就会造成更大的位置误差。</p>

<p>例如，在一个理想化量纲算例中，归一化光强误差为 0.01，边坡为每纳米 0.01 时，位置误差约为 1 纳米；边坡降到每纳米 0.002，位置误差就约为 5 纳米。这些数值不代表某台设备，只展示分母怎样放大误差。</p>

<p>核数收敛需要在目标图形、焦点和边缘位置上检查。平均强度误差无法单独表征最坏边缘偏移；当边坡接近零时，一阶近似失效，阈值轮廓还可能出现或消失。</p>

<p>增加 SOCS 核改善已有光学算子的数值表示；物理模型中省略的效应需要另行建模。</p>

<h2 id="像差偏振三维掩模与杂散光">像差、偏振、三维掩模与杂散光</h2>

<p>不同设备效应需要在对应的前向环节建模。</p>

<h3 id="像差与波前相位">像差与波前相位</h3>

<p>双光束模型中，相对相位 $\phi$ 的变化导致条纹平移。物镜像差则对不同衍射分量施加与光瞳位置相关的相位变化。</p>

<p>将光瞳写成</p>

\[P(\mathbf f)=A(\mathbf f)\exp\!\left[i\frac{2\pi}{\lambda_0}W(\mathbf f)\right].\]

<p>$A$ 描述光瞳范围及振幅透过率，$W$ 是以长度表示的波前光程差。离焦和像差可以按一致的约定进入相位，像差常用 Zernike 多项式展开<a href="https://www.lithoguru.com/scientist/litho_papers/Inside_PROLITH.pdf">[9]</a>。</p>

<p>把这个光瞳代入 TCC，交叉项中的相位由两处波前的差 $W(\mathbf f_1+\mathbf s)-W(\mathbf f_2+\mathbf s)$ 决定。这正是两束波相对相位的推广。</p>

<p>由此还能得到一个简单但重要的结论。如果所有光瞳位置都加上同一个常数光程，差值会抵消，强度图保持不变。这种整体相位常称为 piston。仅靠这里的强度成像数据，无法识别它。</p>

<p>这已经是一个参数可识别性的例子。方程允许写入一个参数，不代表实验一定能从输出里测出它。其他像差参数即使能够影响图像，也需要适当图形和测量条件才能区分。</p>

<p>实际加像差，通常应修改光瞳，再更新 TCC 或成像核。若已经丢失相位，只在最终强度图上添加一张固定补偿图，通常无法对所有掩模恢复同样的干涉变化。截断 Zernike 展开还会带来另一层表示误差，它与 SOCS 截断发生在不同位置。</p>

<h3 id="偏振与矢量干涉">偏振与矢量干涉</h3>

<p>偏振决定电场方向及矢量内积。即使两束光的标量振幅和相位相同，不同偏振关系也可能产生不同干涉。</p>

<p>矢量电场的交叉项为</p>

\[|\mathbf E_1+\mathbf E_2|^2=|\mathbf E_1|^2+|\mathbf E_2|^2+2\operatorname{Re}(\mathbf E_1\cdot\mathbf E_2^*).\]

<p>对于线偏振波，若两个电场方向平行，方向重叠因子为一；若方向正交，内积为零，交叉项消失。在两波例子里，这意味着两束光各自的强度可以不变，而明暗起伏发生变化。</p>

<p>高 NA 包含较大的传播角度。电磁波的电场又必须满足与传播方向相关的约束，因此各衍射波的电场方向不能一概当成平行。两束平面波的横电 TE（Transverse Electric）、横磁 TM（Transverse Magnetic）偏振成像就是一个具体例子，它展示了方向关系怎样影响对比度<a href="https://doi.org/10.59490/tb.91">[1]</a>。</p>

<p>这里的 $\lvert\mathbf E\rvert^2$ 用来说明场强及局部各向同性吸收中的干涉结构；一般高 NA 能流还要按完整电磁场定义处理。实际矢量模型需要跟踪场分量、偏振变换和光源的偏振统计。</p>

<p>偏振与像差因此改变了干涉的不同部分。像差改变相对相位，偏振改变方向重叠及相关的传播响应。对于前面的两波图案，一个可能移动条纹，另一个可能压低起伏。给整幅标量图乘一个亮度系数，不能同时恢复平均背景与调制度。</p>

<h3 id="三维掩模与照明角度依赖">三维掩模与照明角度依赖</h3>

<p>经典薄掩模使用同一个 $M(x,y)$ 服务于所有照明方向。真实掩模具有厚度、侧壁和材料界面，光从不同方向入射，结构内的传播和散射都会变化。透过或反射后的各级次振幅、相位、偏振，也就可能随入射条件改变。</p>

<p>为了看出它怎样影响算法，可以把严谨求解获得、去掉入射载波后的等效出射频谱记作 $\widehat M_{\mathbf s}$。标量示意式随之变成</p>

\[I(\mathbf x)=\int S(\mathbf s)\left|\mathcal F^{-1}\!\left[\widehat M_{\mathbf s}(\mathbf f)P(\mathbf f+\mathbf s)\right](\mathbf x)\right|^2\,\mathrm d\mathbf s.\]

<p>这个记号只表示随角度变化的响应，并未假定它仍是局部薄掩模透过率。下标 $\mathbf s$ 表示照明角度依赖。展开模平方以后，掩模响应也留在光源积分里面，无法再原样提到积分外。</p>

<p>这就解释了为什么掩模三维效应会影响经典 TCC 的复用方式。此前能把光源与光瞳提前合并，依赖于所有源点共享同一份掩模描述；角度依赖破坏了这层简单分离。</p>

<p>可以逐源点使用严谨响应，也可以对角度依赖分组或展开，建立更多通道，再推导新的快速表示。2025 年一项兼容三维掩模的全矢量 Hopkins 工作，就结合了角度相关掩模响应、矢量传播和多维 TCC<a href="https://doi.org/10.1364/OPTICA.565511">[7]</a>。</p>

<p>这条前沿与早期理论有直接联系。沿用频率交叉项的组织方式，同时扩大需要保留的响应维度，再寻找可计算的压缩方法。模型复杂度的增加，是为了容纳此前省略的物理相关性。</p>

<h3 id="杂散光与长程耦合">杂散光与长程耦合</h3>

<p>散射杂光（flare）引入较大空间范围的背景耦合。</p>

<p>有一部分光通过散射形成较宽的光晕。早期研究已经用镜头散射光晕来估计不同掩模带来的 flare，并讨论了测量方法<a href="https://doi.org/10.1117/12.175451">[8]</a>。</p>

<p>用能量归一化的线性散射近似，可写成</p>

\[I_{\mathrm{eff}}=(1-\eta)I_0+\eta(K_f*I_0).\]

<p>$\eta$ 为散射通道的能量比例，$K_f$ 是积分为一的宽核。这个式子假设相应散射可在强度层面作局部平移不变的处理。</p>

<p>对周期条纹 $I_0=\bar I+B\cos(2\pi f x)$，若宽散射核对多个周期平均，卷积项接近 $\bar I$，于是</p>

\[I_{\mathrm{eff}}\approx\overline I+(1-\eta)B\cos(2\pi f x).\]

<p>平均强度保持，明暗起伏降低。局部亮区的一部分能量被分散到了更大范围。这解释了为什么 flare 会降低对比度，也解释了为什么它与布局上下文有关。</p>

<p>若周围是大片透光区，宽核带来的背景可能较高；换成大片遮光区，背景又可能变化。单独一条线的局部几何完全相同，也不保证背景光相同。真实设备还可能需要空间依赖的散射模型，并要避免与其他已计入的散射重复计算。</p>

<h3 id="成像表示与物理模型的分工">成像表示与物理模型的分工</h3>

<p>光源给定入射条件，掩模决定出射波，光瞳改变传播波的振幅与相位，矢量及相干关系决定它们怎样形成强度，散射再按相应物理模型参与能量分布。Abbe、Hopkins 和 SOCS，则在给定假设下组织或压缩这些计算。</p>

<p>这条链也串起了相关方法的发展。1953 年的 Hopkins 理论组织频率间的交叉项，1990 年代的相干近似与 SOCS 工作推动快速计算，三维电磁求解和矢量处理不断提高物理描述能力，近年的方法再把这些更复杂的响应带回可加速的成像框架。几条路线长期并行，旧的表示方法也会被扩展。</p>

<table>
  <thead>
    <tr>
      <th>一次模型改动</th>
      <th>它解决的问题</th>
      <th>它本身不能保证的事</th>
    </tr>
  </thead>
  <tbody>
    <tr>
      <td>加密严谨求解网格</td>
      <td>给定电磁问题的数值收敛</td>
      <td>输入几何与材料真实准确</td>
    </tr>
    <tr>
      <td>增加 SOCS 核</td>
      <td>更完整地表示已有算子</td>
      <td>自动包含被省略的偏振或厚度效应</td>
    </tr>
    <tr>
      <td>加入像差与偏振</td>
      <td>保留相位、方向相关的干涉变化</td>
      <td>参数已经被实验唯一确定</td>
    </tr>
    <tr>
      <td>加入掩模三维响应</td>
      <td>保留结构及入射角依赖</td>
      <td>仍可原样使用经典薄掩模分离</td>
    </tr>
    <tr>
      <td>加入散射模型</td>
      <td>描述光晕及布局背景影响</td>
      <td>一个固定背景值适用于所有布局</td>
    </tr>
  </tbody>
</table>

<p>上述模型仍依赖真实的设备与工艺参数。</p>

<p>设备波前、光源分布、掩模材料和几何、散射分布，都要通过测量或反演确定。真实参数的量测、校准与独立预测检验，必须与方程求解一起完成。Mack 对校准方法的研究讨论了输入误差和稳健回归，说明这一步需要观测模型与统计假设。<a href="https://doi.org/10.1117/12.728961">[10]</a></p>

<p>不同参数可能在有限数据上产生相似作用。偏振变化和 flare 都可能压低某个条纹的调制度；光强的偏差也可能被清除阈值的变化部分抵消。根据边缘响应公式，若一个校准点上 $\delta T$ 接近 $\delta I$，边缘位置几乎不动。</p>

<p>关键尺寸 CD（Critical Dimension）的低拟合残差可能来自参数补偿，不能单独证明各物理模块的精度。一旦换成另一种 pitch、方向、焦点或周围布局，这种补偿关系就可能失效。</p>

<p>这也是实验设计有价值的地方。改变图形方向，有助于观察方向相关响应；改变焦点，能够暴露相位与传播差异；改变大范围透光背景，可以检验散射影响。再结合独立设备测量和没有参与拟合的图形，才有机会区分几种竞争解释。这些实验增加约束，但也不能保证所有参数都唯一可识别。</p>

<p>模型评价应分别检查数值收敛与独立预测能力。固定输入，增加网格、源点采样和核数，检查求解是否稳定；固定校准结果，再检查它能否预测新图形和新条件。前者确认数值计算，后者检验物理描述及参数的适用范围。</p>

<p>严格求解所能保证的，是在给定方程、输入和边界条件下，把数值误差控制到足够小。工程模型选择哪些近似，取决于需要保留的物理和能够承担的计算成本。真实参数需要测量与校准，而校准结果能否用于其他图形，还要通过独立数据检验。这几件事共同决定了一个光刻模型能预测什么。</p>

<p>从光学分布走到晶圆轮廓，还必须说明材料响应。本文使用的阈值关系，把吸收、反应、扩散和显影压缩成了一个边缘判据。它便于计算，却有自己的适用范围。即使光场已经算准，这层近似仍可能成为轮廓误差的来源。</p>

<p>新增模型项需要明确对应掩模响应、传播干涉或强度—轮廓映射中的哪一环节，并由相应数据约束其参数。改善校准残差与提高独立条件下的预测精度是两种不同结果，模型扩展应以后者检验。</p>

<h2 id="参数补偿与可辨识性">参数补偿与可辨识性</h2>

<p>把第 $i$ 个量测写成 $y_i=g_i(\boldsymbol\theta)+\epsilon_i$，其中 $\boldsymbol\theta$ 包括需要估计的物理与紧凑模型参数，$\epsilon_i$ 包括随机量测误差。最简单的加权校准为</p>

\[\widehat{\boldsymbol\theta}=\arg\min_{\boldsymbol\theta}
\sum_i\frac{[y_i-g_i(\boldsymbol\theta)]^2}{\sigma_i^2}
+\lambda R(\boldsymbol\theta).\]

<p>只有在独立、近似高斯且方差已知等条件下，这个二次损失才直接对应常见的最大似然解释。SEM contour 上相邻点的误差往往相关；同一个 die 的 focus 和 dose 也可能共同漂移，不能把密集采样点全当成独立数据。<a href="https://doi.org/10.1117/12.728961">[10]</a><a href="https://doi.org/10.1117/12.2218534">[11]</a></p>

<p>以前文阈值 $D I=T$ 为例。如果同时把光强的整体尺度乘 $a$、把阈值也乘 $a$，轮廓完全不变。只观测轮廓时，这两个尺度不能分别被确定。这是结构性的不可识别性，增加同类 CD 点不会解决它。必须固定归一化约定，或者引入独立剂量、吸收率或清除阈值数据。</p>

<p>实际问题还存在近似不可识别。局部线性化为</p>

\[\begin{aligned}
\Delta\mathbf y&amp;\approx J\Delta\boldsymbol\theta, \\
J_{ij}&amp;=\frac{\partial g_i}{\partial\theta_j}.
\end{aligned}\]

<p>对经过量测噪声归一化的 Jacobian 做奇异值分解 $W^{1/2}J=U\Sigma V^\mathsf T$。若某个奇异值很小，对应的参数组合明显变化，量测预测却几乎不动。拟合器仍能返回一个数值，但这个数值可能随初值、样本或微小噪声大幅变化。</p>

<p>拟合得到的有效扩散长度可能同时吸收光学模糊、电子传播、PEB（后曝光烘烤）与计量模糊，不能据此独立确定材料的扩散系数。只有实验能把这些来源区分开，物理命名才具有对应的辨识证据。多组 NA、pitch 和 feature 共同校准一组参数，是增加区分力的一条公开研究路线。<a href="https://doi.org/10.1016/S0167-9317(02)00438-0">[12]</a></p>

<p>实验设计可以据此有目的地展开，而不是只追求点数。改变 pitch 检验频率依赖，旋转图形检验方向依赖，改变焦点检验相位相关响应，改变远处明暗背景检验长程 flare，PEB split 检验反应扩散，mask bias split 检验掩模误差传递。每个 split 都应配合重复曝光或重复量测，先估计噪声，才知道观察到的差别是否超出噪声水平。</p>

<p>正则化通过限制非物理参数、惩罚核振荡或保持稀疏性抑制不稳定方向，其约束来自先验或工程偏好。如果不同先验在相近训练残差下给出不同外推结果，应将这种分歧计入模型不确定性。</p>

<h2 id="模型扩展的独立验证">模型扩展的独立验证</h2>

<p>第一步先固定物理输入，检查纯数值误差。源点采样、像面网格、计算区域和 SOCS 模态都要分别收敛；只改变一个因素，比较空中像、EPE（边缘放置误差）和优化梯度。如果模型是 ILT（逆光刻技术）的内循环，梯度误差同样可能改变最终掩模。前向图像看起来接近，并不保证优化方向已经稳定。</p>

<p>第二步再估计参数，并且把调参用的数据与最终检验数据分开。相邻的 clip、同一重复 cell 的不同 gauge、同一 FEM 中强相关的样本若随机拆分到训练和验证两边，会夸大泛化表现。更严格的 holdout 可以按图形家族、整片 wafer 或某个 process split 分组；具体分组应服从最终要预测的新情况。</p>

<p>第三步看残差的结构。总体 RMS 是 $\sqrt{N^{-1}\sum_i r_i^2}$，它会被大量容易样本主导。应同时看各 pitch、方向、二维图形、焦点与剂量分箱的均值、尾部、最大 EPE 和失败类别。假如线端持续向同一方向偏，而大多数长直边拟合很好，平均 RMS 的下降没有消除这个系统误差。</p>

<p>第四步进行模型比较。基础模型与扩展模型必须使用同一量测定义、同一数据拆分、同一数值精度。比较独立验证误差是否改善、参数是否稳定，以及整个多条件验证的运行时间是否可接受。光学新增项若只在训练集有效，需要继续判断它是吸收量测偏差，还是提供了可迁移的物理响应。<a href="https://doi.org/10.1117/12.728961">[10]</a><a href="https://doi.org/10.1117/12.2218534">[11]</a></p>

<p>观测模型还需要描述测量仪器与轮廓提取的响应：</p>

\[\mathbf y_{\mathrm{SEM}}
=\mathcal H\!\left(\mathcal F(M;\boldsymbol\theta);\boldsymbol\phi\right)
+\boldsymbol\epsilon,\]

<p>$\mathcal F$ 预测物理轮廓，$\mathcal H$ 表示 SEM 成像、扫描、边缘抽取和 CD 定义，$\boldsymbol\phi$ 是计量参数。若把 SEM 量测值直接当成没有偏差的真实边界，材料模型就可能替计量模型背负误差。Mack 等在 metrology-aware calibration 中把这层观测关系显式纳入，说明“晶圆数据”也需要一条可检验的产生链。<a href="https://doi.org/10.1117/12.2218534">[11]</a></p>

<p>模型发布应记录固定输入下的数值误差、约束参数的独立信息，以及未参与拟合的验证图形和工艺范围。严谨电磁求解、紧凑表示与实验校准的结果，需要在同一误差预算内评价。</p>

<h2 id="参考文献与图片出处">参考文献与图片出处</h2>

<p>教材支持基础光学；原始论文支持相应的计算和校准方法。文中的两波展开、半正定证明、局部边缘误差和奇异值分析为明确假设下的推导。网页访问日期均为 2026-10-25。</p>

<ol>
  <li>Sander Konijnenberg, Aurèle J. L. Adam, H. Paul Urbach. <em>BSc Optics</em>, 2nd ed. TU Delft Open, 2024. <a href="https://doi.org/10.59490/tb.91">DOI:10.59490/tb.91</a>。第 5 章相干与干涉、第 6 章衍射；图 5.8 与 6.18 以 CC BY 4.0 许可裁切使用。</li>
  <li>H. H. Hopkins. “On the diffraction theory of optical images.” <em>Proceedings of the Royal Society A</em>, 217:408–432, 1953. <a href="https://doi.org/10.1098/rspa.1953.0071">DOI:10.1098/rspa.1953.0071</a>。</li>
  <li>Y. C. Pati, T. Kailath. “Phase-shifting masks for microlithography: automated design and mask requirements.” <em>JOSA A</em>, 11(9):2438–2452, 1994. <a href="https://doi.org/10.1364/JOSAA.11.002438">DOI:10.1364/JOSAA.11.002438</a>。</li>
  <li>Nicolas B. Cobb. <em>Fast Optical and Process Proximity Correction Algorithms for Integrated Circuit Manufacturing</em>. PhD dissertation, University of California, Berkeley, 1998. <a href="https://www2.eecs.berkeley.edu/Pubs/TechRpts/1998/8059.html">大学原始记录及全文</a>。</li>
  <li>S. Burger, R. Köhle, L. Zschiedrich, et al. “Rigorous Simulation of 3D Masks.” <em>Proceedings of SPIE</em>, 6349:63494Z, 2006. <a href="https://arxiv.org/abs/physics/0610218">作者预印本 physics/0610218</a>。</li>
  <li>J. Pomplun, S. Burger, F. Schmidt, et al. “Rigorous FEM-Simulation of EUV-Masks: Influence of Shape and Material Parameters.” <em>Proceedings of SPIE</em>, 6349:63493D, 2006. <a href="https://doi.org/10.1117/12.686828">DOI:10.1117/12.686828</a>，<a href="https://arxiv.org/abs/physics/0610236">作者预印本</a>。</li>
  <li>Shaopeng Guo, Haofeng Chen, Chunxiao Mu, et al. “Mask3D-compatible full-vectorial Hopkins imaging for lithographic modeling.” <em>Optica</em>, 2025. <a href="https://doi.org/10.1364/OPTICA.565511">DOI:10.1364/OPTICA.565511</a>，<a href="https://pirc.hust.edu.cn/info/1015/2862.htm">作者机构说明</a>。</li>
  <li>Joseph P. Kirk. “Scattered light in photolithographic lenses.” <em>Proceedings of SPIE</em>, 2197:566–572, 1994. <a href="https://doi.org/10.1117/12.175451">DOI:10.1117/12.175451</a>。</li>
  <li>Chris A. Mack. <em>Inside PROLITH: A Comprehensive Guide to Optical Lithography Simulation</em>. FINLE Technologies, 1997. <a href="https://www.lithoguru.com/scientist/litho_papers/Inside_PROLITH.pdf">作者发布的教材 PDF</a>。本文仅引其模型说明，未复制该教材图片。</li>
  <li>Chris A. Mack. “Improved methods for lithography model calibration.” <em>Proceedings of SPIE</em>, 6607:66071D, 2007. <a href="https://doi.org/10.1117/12.728961">DOI:10.1117/12.728961</a>，<a href="https://www.lithoguru.com/scientist/litho_papers/2007_156_Improved%20Methods%20for%20Lithography%20Model%20Calibration.pdf">作者全文</a>。</li>
  <li>Chris A. Mack, John L. Sturtevant, Yun Deng, et al. “Modeling metrology for calibration of OPC models.” <em>Proceedings of SPIE</em>, 9778, 2016. <a href="https://doi.org/10.1117/12.2218534">DOI:10.1117/12.2218534</a>，<a href="https://lithoguru.com/scientist/litho_papers/2016_Modeling_Metrology_for_OPC.pdf">作者全文</a>。</li>
  <li>J. Byers, C. Mack, R. Huang, S. Jug. “Automatic calibration of lithography simulation parameters using multiple data sets.” <em>Microelectronic Engineering</em>, 61–62:89–95, 2002. <a href="https://doi.org/10.1016/S0167-9317(02)00438-0">DOI:10.1016/S0167-9317(02)00438-0</a>。</li>
</ol>]]></content><author><name>端点星日志</name></author><category term="光刻" /><category term="计算光刻" /><category term="光学" /><category term="拟合" /><summary type="html"><![CDATA[分析 Abbe、Hopkins 与 SOCS 的物理假设，区分数值收敛、模型近似、参数校准及独立预测验证。]]></summary></entry><entry><title type="html">水平集逆光刻：形状导数、界面演化与制造约束</title><link href="https://zwh42.github.io/ilt-level-set.html" rel="alternate" type="text/html" title="水平集逆光刻：形状导数、界面演化与制造约束" /><published>2026-09-10T21:08:00+08:00</published><updated>2026-10-25T00:00:00+08:00</updated><id>https://zwh42.github.io/ilt-level-set</id><content type="html" xml:base="https://zwh42.github.io/ilt-level-set.html"><![CDATA[<p>水平集方法以标量函数的零等值线表示掩模边界，将几何更新转换为隐式场的演化。该表示便于计算法向和曲率，并能够处理已有界面的合并与分裂；新增独立结构仍取决于初始化、成核机制和更新区域。</p>

<p>Osher 与 Sethian 的界面演化方法为这一表示提供了数值基础，后续研究将其用于逆光刻中的掩模综合。<a href="#ref-1">[1]</a><a href="#ref-3">[3]</a> 本文采用二维二值振幅掩模与紧凑成像模型，推导损失梯度、形状导数和法向速度的关系，分析步长、重初始化、拓扑搜索与制造约束对优化结果的影响。相移掩模、矢量成像及三维掩模响应需要相应扩展。</p>

<h2 id="零水平集与掩模定义">零水平集与掩模定义</h2>

<p>设二维标量函数为 $\phi(x,y)$，约定透光区域内部为负，外部为正：</p>

\[\begin{aligned}
\Omega&amp;=\{\mathbf x:\phi(\mathbf x)&lt;0\}, \\
\Gamma&amp;=\partial\Omega=\{\mathbf x:\phi(\mathbf x)=0\}.
\end{aligned}\]

<p>相应的理想二值透过率是</p>

\[m(\mathbf x)=H(-\phi(\mathbf x)),\]

<p>其中 $H$ 是 Heaviside 阶跃函数。换一种内外符号约定同样可行，但法向、速度和梯度的正负号都必须一致。代码里最危险的错误之一，就是论文用内部为正，而实现仍沿用内部为负的速度公式。</p>

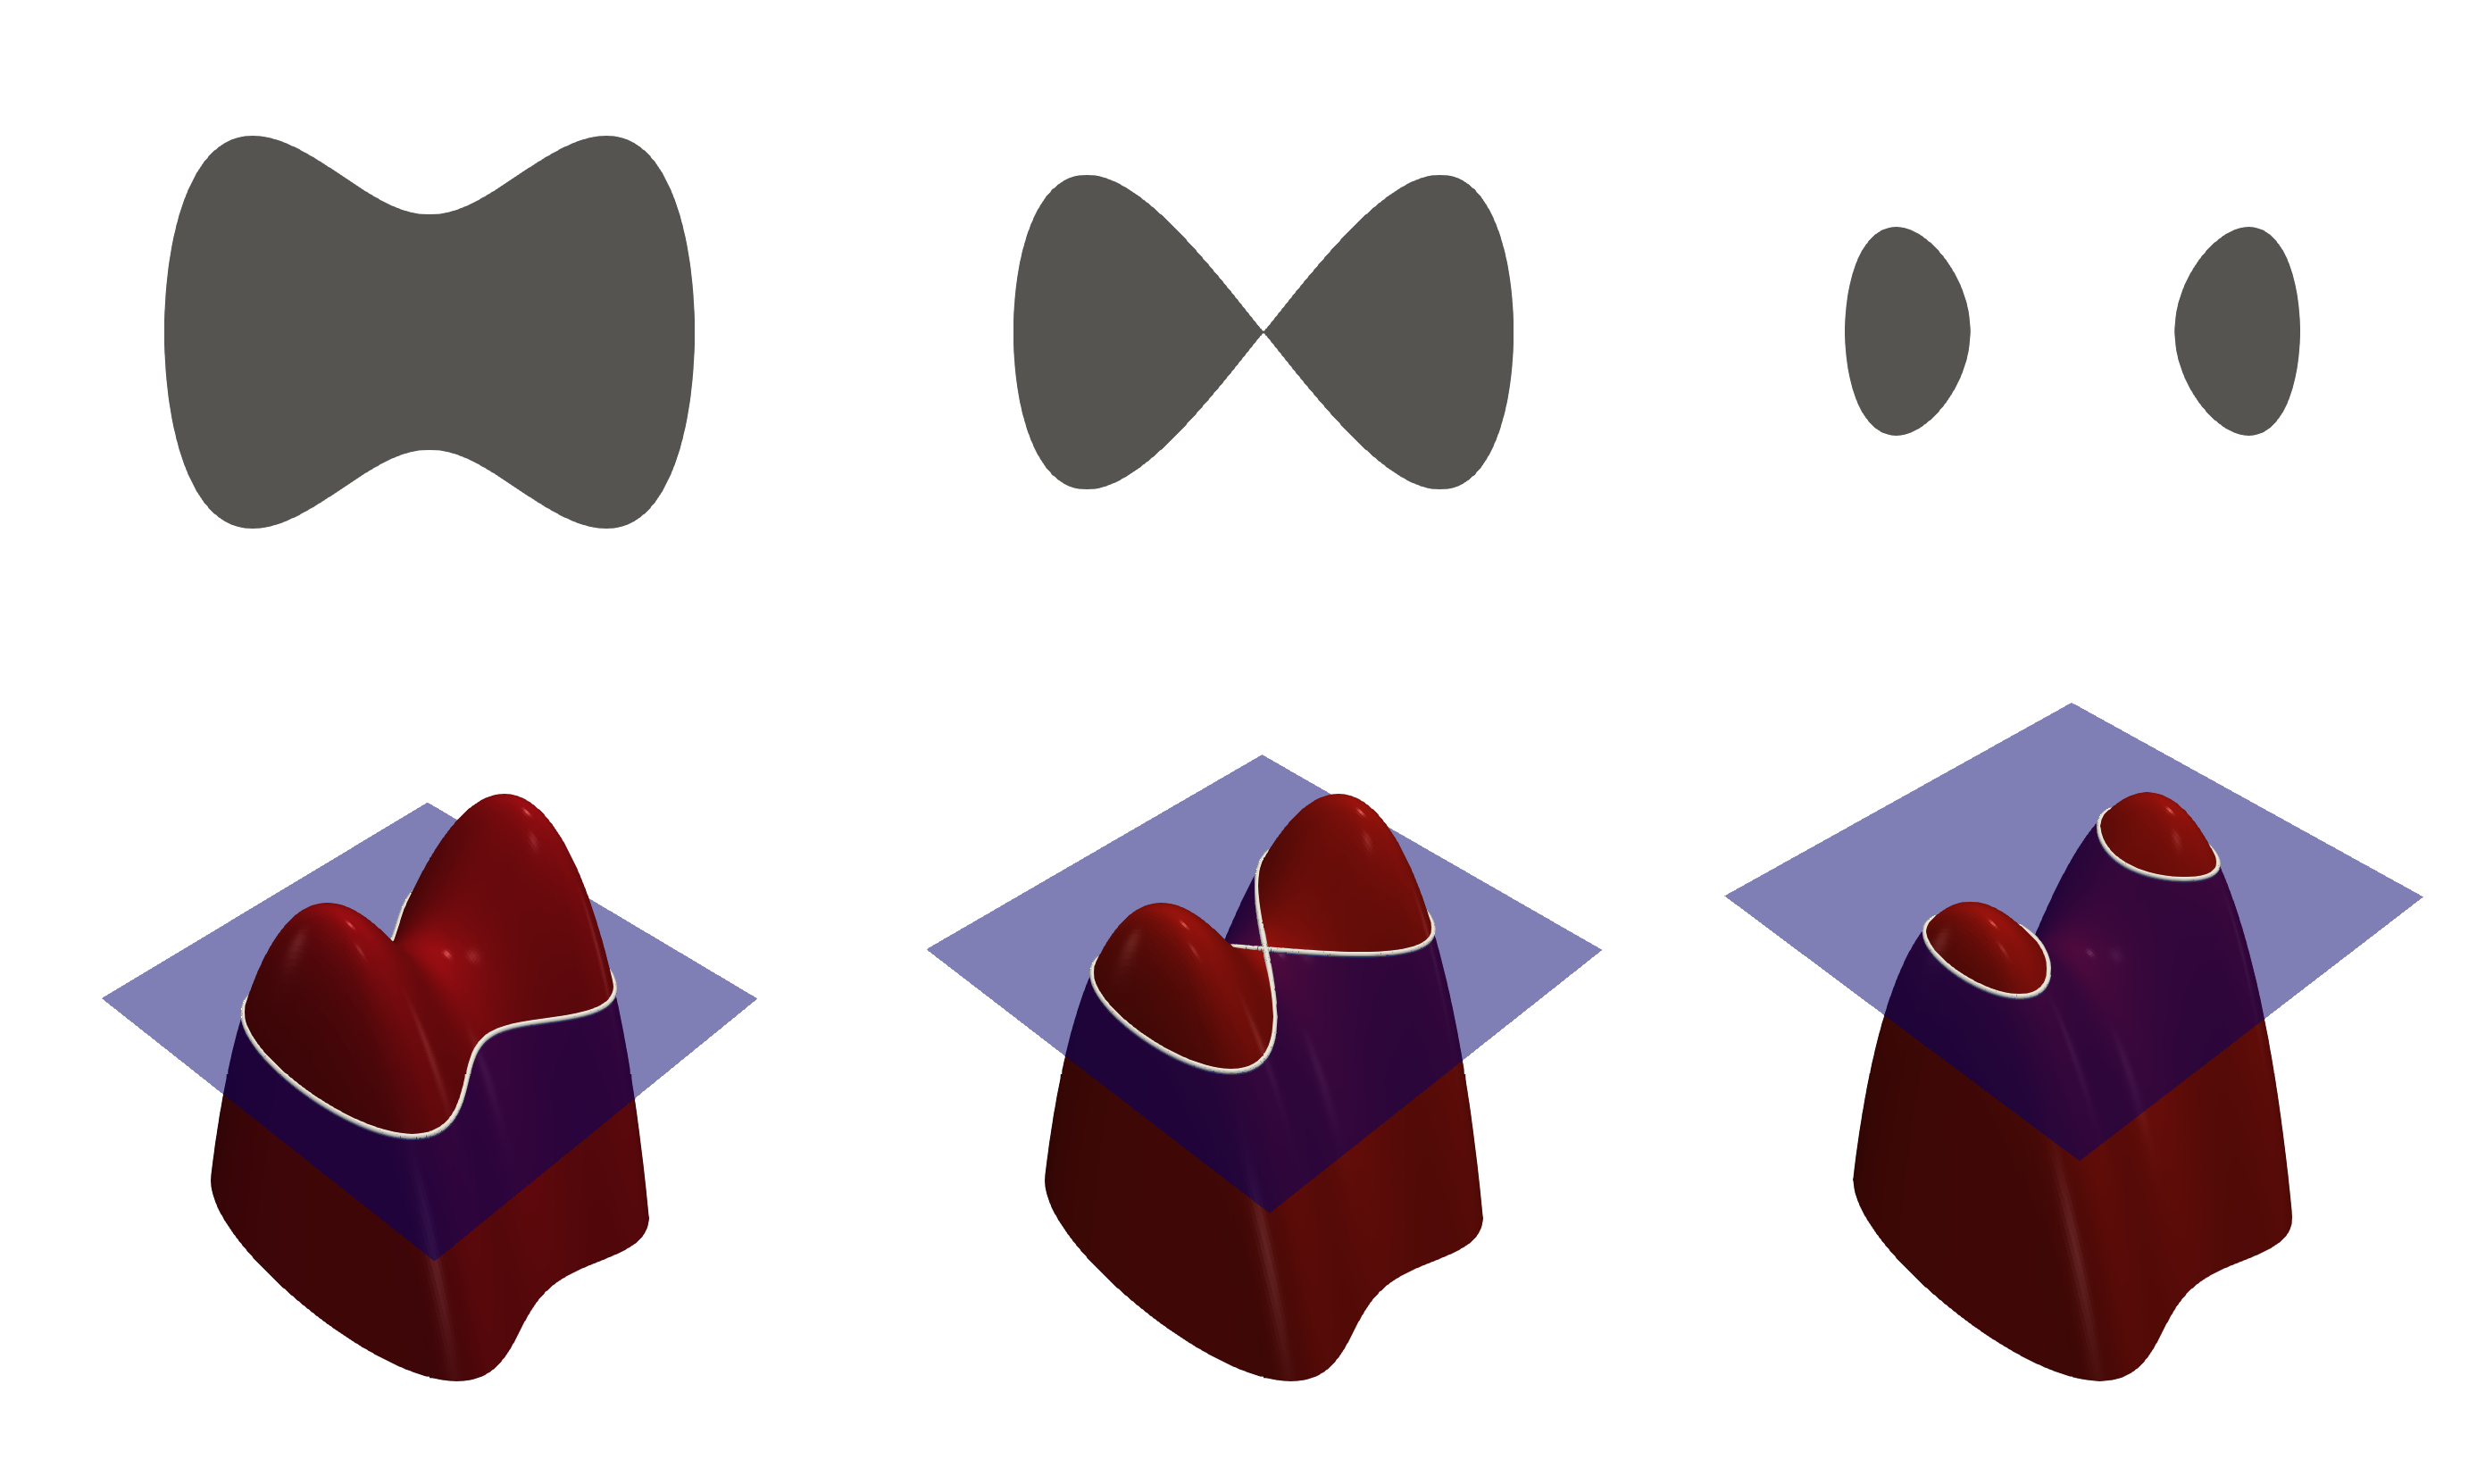
<p>初始化常使用符号距离函数：$\lvert\phi\rvert$ 等于到最近边界的距离，在光滑且最近点唯一的地方有 $\lvert\nabla\phi\rvert=1$。此时函数值有明确的几何尺度，计算法向与曲率也较稳定。水平集本身并不要求处处都是距离函数。<a href="#ref-2">[2]</a></p>

<figure class="technical-figure" id="fig-1">
  <div class="figure-image"><a href="/assets/images/references/level-set-method.png" target="_blank" rel="noopener" aria-label="隐式曲面与其平面截线，展示水平集表示如何对应不同连通形状，在新标签页查看大图"><img src="/assets/images/references/level-set-method.png" alt="隐式曲面与其平面截线，展示水平集表示如何对应不同连通形状" width="2774" height="1662" loading="lazy" decoding="async" /></a></div>
  <figcaption>图 1．用曲面与平面的交线理解隐式边界。图仅解释水平集表示，不是掩模优化结果，也不表示各截面都是一次优化的连续迭代。来源：<a href="https://commons.wikimedia.org/wiki/File:Level_set_method.png">Wikimedia Commons，Level set method.png</a>，Nicoguaro，2018，基于 Oleg Alexandrov 的早期示意；<a href="https://creativecommons.org/licenses/by/4.0/">CC BY 4.0</a>。原图未修改。</figcaption>
</figure>

<p>通过网格间插值可以得到零等值线，使边界位置在网格单元内连续变化。其精度仍受网格、插值、曲率估计及轮廓矢量化限制，最小可靠几何尺度需要由收敛实验确定。</p>

<h2 id="鲁棒目标与几何正则化">鲁棒目标与几何正则化</h2>

<p>设目标晶圆图形为 $T$，工艺条件为 $\theta_q$，正向光刻模型为 $\mathcal F_{\theta_q}$。一个教学用的鲁棒目标是</p>

\[J(\phi)=\sum_{q=1}^{Q}w_q
D\!\left(\mathcal F_{\theta_q}[H(-\phi)],T\right)
+\alpha\,\operatorname{Per}(\Omega)+\beta C(\Omega).\]

<p>这里 $w_q\geq0$，若表达离散概率则令 $\sum_qw_q=1$。$D$ 可取图像误差、轮廓误差或控制点 EPE（边缘放置误差）；周长项用于压制无收益的边界复杂度，$C$ 则表达可制造性代价。这个目标是本文归纳的结构示例，不是某款工业工具公开的完整目标函数。</p>

<p>不同目标并不等价。逐像素平方误差关心面积差异，可能低估窄桥连或线端开路的风险。EPE 强调局部边界，但若控制点太稀，也可能漏掉中间的颈缩。PV band 描述工艺变化下的轮廓变化区域，其面积小，也不自动保证所有关键电路位置都达标。实践上需要组合指标，并明确哪些属于硬性验收条件。</p>

<p>平均工艺误差与最坏情形误差也不同：</p>

\[\begin{aligned}
J_{\rm avg}&amp;=\sum_qw_qD_q, \\
J_{\rm worst}&amp;=\max_qD_q.
\end{aligned}\]

<p>前者允许少数困难条件被其他条件抵消，后者更关注最差工艺角，却可能受单个异常采样点支配。2011 年的鲁棒水平集 ILT 论文使用包含离焦与像差变化的期望目标，说明鲁棒性必须进入问题定义，而不能在最佳焦点优化结束后靠检查“补出来”。<a href="#ref-4">[4]</a></p>

<h2 id="从图像残差到掩模梯度">从图像残差到掩模梯度</h2>

<p>对互不相干的照明源点，先计算每个源点内部的相干电场，再叠加强度。将照明与光瞳对应的成像算子分解为非负加权的相干通道，得到 SOCS（相干系统之和）形式；固定工艺条件时，空中像可写成</p>

\[\begin{aligned}
I(\mathbf x)&amp;=\sum_{k=1}^{K}\lambda_k |u_k(\mathbf x)|^2, \\
u_k&amp;=h_k*m.
\end{aligned}\]

<p>$\mathbf x$ 是晶圆侧横向坐标，$u_k$ 是第 $k$ 个通道的复电场，$h_k$ 是复数相干卷积核，$*$ 表示空间卷积，$\lambda_k\geq0$ 是通道权重，$K$ 是保留的通道数。这一步的水平集表示与光学模型是独立模块：可以更换掩模参数化而保留成像器，也可以提高成像模型保真度而保留水平集优化框架。</p>

<p>若用平滑阈值近似胶响应，令</p>

\[\begin{aligned}
r&amp;=\sigma\!\left(a(I-I_{\rm th})\right), \\
D&amp;=\frac12\int(r-T)^2\,d\mathbf x,
\end{aligned}\]

<p>其中 $\sigma(z)=1/(1+e^{-z})$ 为 logistic 函数，$I_{\rm th}$ 是有效曝光阈值，$a&gt;0$ 控制阈值陡峭程度，$r$ 近似表示曝光后的二值占据状态，$T$ 是采用相同极性定义的目标。由 $d\sigma/dz=\sigma(1-\sigma)$，传到光强的残差为</p>

\[g_I=(r-T)\,a r(1-r).\]

<p>$a$ 过小，优化的是过度模糊的轮廓；$a$ 过大，绝大多数像素的梯度接近零。逐步增加阈值陡峭程度是一种延续策略，但每次改变 $a$ 后都应重新检查硬阈值下的图形，而不能只观察平滑损失。</p>

<p>对于实数掩模扰动，利用卷积的伴随可以得到</p>

\[\begin{aligned}
g_m&amp;=\frac{\delta D}{\delta m} =2\operatorname{Re}\sum_k\lambda_k h_k^{\dagger}*\left(g_Iu_k\right), \\
h_k^{\dagger}(\mathbf x)&amp;=h_k^*(-\mathbf x).
\end{aligned}\]

<p>这一式由上述模型的链式法则得到：前向计算各通道电场，反向经共轭翻转核传回图像残差。不同复数梯度、归一化和 FFT（快速傅里叶变换）约定可以产生不同代码形式，方向导数则应保持一致。</p>

<p>掩模变量为一百万时，逐变量有限差分需要相应数量的重复仿真。伴随法同时计算全部敏感度，主要成本与少量前向和反向传播相关。像素和显式曲线方法同样可以采用这一导数结构，其收益独立于水平集表示。</p>

<h2 id="形状导数与法向速度">形状导数与法向速度</h2>

<p>对内部为负的约定，外法向和曲率可写成</p>

\[\mathbf n=\frac{\nabla\phi}{|\nabla\phi|},\qquad
\kappa=\nabla\!\cdot\mathbf n.\]

<p>令边界沿外法向移动的速度为 $V_n$，形状导数记作</p>

\[\frac{dJ}{dt}=\int_{\Gamma}G\,V_n\,ds.\]

<p>$G$ 表示边界向外走一点，目标函数会怎样变化。在理想连续形式下取 $V_n=-G$，就有</p>

\[\frac{dJ}{dt}=-\int_{\Gamma}G^2\,ds\leq0.\]

<p>这说明负形状梯度是下降方向，并没有证明离散实现的每一步都下降，更没有证明最后得到全局最优。实际算法还要处理步长、近似梯度、制造约束和多工艺角之间的冲突。</p>

<p>在边界上的点 $\mathbf x(t)$ 满足 $\phi(\mathbf x(t),t)=0$。对时间求导，再代入 $d\mathbf x/dt=V_n\mathbf n$，得到</p>

\[\frac{\partial\phi}{\partial t}
+V_n|\nabla\phi|=0.\]

<p>这就是控制水平集运动的 Hamilton–Jacobi 方程。这里的 $t$ 是优化演化参数，不是曝光时间，也不是酸扩散时间。<a href="#ref-1">[1]</a><a href="#ref-2">[2]</a></p>

<p>周长正则化会把曲率带入 $G$。对圆形透光岛，按上述外法向约定有 $\kappa=1/R&gt;0$；若只最小化周长，速度应指向内侧，圆岛逐渐缩小。这个简单例子是检查符号的一种直接方法：若圆越优化越膨胀，首先应排查法向与速度的约定。</p>

<h2 id="离散演化与迭代流程">离散演化与迭代流程</h2>

<p>在给定网格和初始掩模后，一轮迭代可以这样组织：</p>

<ol>
  <li>从 $\phi$ 得到掩模及亚像素边界；若使用平滑 $H_\epsilon$，记录过渡带宽度。</li>
  <li>在各工艺角计算光学图像、胶响应和轮廓。</li>
  <li>计算数据误差、制造代价和对应敏感度。</li>
  <li>求出边界速度，并把速度延拓到需要更新的窄带。</li>
  <li>用合适的迎风格式推进水平集，必要时缩小步长。</li>
  <li>对候选解执行损失下降与硬性规则检查；接受后再决定是否重初始化。</li>
</ol>

<p>一般的单调 Hamilton–Jacobi 显式离散需要满足类似</p>

\[\Delta t\left(\frac{\|V_x\|_\infty}{\Delta x}
+\frac{\|V_y\|_\infty}{\Delta y}\right)\lesssim1\]

<p>的 CFL 限制，具体常数取决于格式。曲率流还可能引入更严格的抛物型稳定条件。因此，把学习率无限调大以减少迭代次数，很可能换来轮廓振荡或数值失稳。<a href="#ref-2">[2]</a></p>

<p>还应区分两种常被混写的实现。一种显式求解界面演化 PDE；另一种把 $\phi$ 当作离散变量，平滑 $H$ 后直接用梯度优化器更新。两者可以混合，但不能把某一种 PDE 格式的稳定性结论原样套到另一种离散优化上。报告算法时应同时写明变量、梯度、更新规则和轮廓提取方式。</p>

<h2 id="重初始化窄带与尺度选择">重初始化、窄带与尺度选择</h2>

<p>随演化进行，$\phi$ 可能变得很平或很陡，影响法向与曲率。常见重初始化方程是</p>

\[\begin{aligned}
\frac{\partial\psi}{\partial\tau} &amp;=\operatorname{sgn}_{\epsilon}(\phi_0) \left(1-|\nabla\psi|\right), \\
\psi(\mathbf x,0)&amp;=\phi_0(\mathbf x).
\end{aligned}\]

<p>$\tau$ 是另一种数值伪时间。目标是恢复距离函数性质，同时尽量保留零水平集。连续理论中的零点保持不代表离散网格上完全不漂移，因此应测量重初始化前后的轮廓差与成像差。<a href="#ref-2">[2]</a></p>

<p>窄带方法仅更新边界附近的网格，可减少几何演化的工作量。但它不会自动减少全部光学计算：一个边界点的成像梯度仍受光学作用范围内其他图形影响。窄带宽度、速度延拓宽度、光学 halo 和模型散射范围是不同参数，不能用同一个“窗口”含糊替代。</p>

<p>平滑 $H_\epsilon$ 同样有尺度问题。过渡带宽于待优化的小特征时，算法看到的掩模与最终二值掩模差异较大；过渡带太窄时，导数只落在极少数像素上。合理做法是联动检查网格间距、过渡带和最小几何尺寸，并在最终二值轮廓上复算。</p>

<h2 id="拓扑变化与独立结构的成核">拓扑变化与独立结构的成核</h2>

<p>隐式表示无需预先给每条曲线编号，两条边界相遇时可以合并，细颈可以断开，连通区域也可能消失。这是它处理复杂几何的一项优势。<a href="#ref-1">[1]</a></p>

<p>纯边界形状导数和窄带更新仅作用于已有界面附近，远离界面的均匀区域缺少生成新零水平集的机制。因此，合并与分裂能力并不等价于全域独立 SRAF（亚分辨率辅助图形）的成核能力。</p>

<p>要探索新连通分量，可以引入有依据的初始辅助图形、拓扑导数、全域更新或其他候选生成机制。不同实现拥有的拓扑自由度因此不一样。声称“Level Set 能自动生成所有辅助图形”时，必须同时说明初始化、更新区域与成核策略。</p>

<p>这也解释了为什么初值仍然重要。掩模反演具有非凸性；两套初值即使最终都满足停止条件，也可能停在不同的局部解。比较算法时，应报告初值、随机种子、停止准则和制造约束，避免把初始化优势误认为求解器优势。</p>

<h2 id="几何正则化与制造规则">几何正则化与制造规则</h2>

<p>周长短、曲率小，通常能减少无意义的锯齿和小碎片，但它们不能替代 MRC（Mask Rule Check，掩模规则检查）。两条很平滑的曲线仍然可以靠得过近；一个周长较短的岛也可能小于最小面积；单点曲率估计合格，也不保证导出后的折线符合全部规则。</p>

<p>因此制造检查至少要分别覆盖最小线宽、最小间距、最小面积、曲率或最小半径、连通性，以及数据格式与写入约束。部分规则具有非局部性质，例如间距需要同时观察两段可能相距较远的边界参数；只加入一个局部曲率罚项并不足够。</p>

<p>一个可操作的流程是：优化时用平滑代价引导搜索，阶段性执行精确几何规则检查；对违规部分做受约束修复，再把修复后的掩模送回正向模型。若只在最后一次性“清理小岛”，被删除的结构可能恰好承担关键衍射补偿作用，EPE 会重新变坏。</p>

<p>掩模本身还要经历写入和加工。MPC（掩模工艺修正）、fracture 和轮廓离散会改变提交给光学模型的几何。因而要区分“优化变量中的边界”“交付文件中的边界”和“真实掩模边界”。三者之间的误差需要分别测量；本文的方法不能直接保证后两者自动等于前者。</p>

<h2 id="全芯片计算与学习辅助">全芯片计算与学习辅助</h2>

<p>GPU 适合并行卷积、逐点运算与多工艺角计算；水平集的梯度、曲率和局部更新也有规则的数组结构。Yu 等在 DATE 2021 的研究把工艺窗口目标、演化策略和 GPU 实现结合起来，并在指定公开基准上比较效果。<a href="#ref-5">[5]</a></p>

<p>这类结果说明了实现路线的可行性，但不能从一个基准推断所有层的工业吞吐。全芯片还要管理分块、halo、接缝、规则检查、数据转换和最坏图形。单个 clip 的优化时间与整层交付时间必须分别报告。</p>

<p>学习方法则可能提供初始掩模，预测速度，或者把物理更新作为网络的一层。Ma 与 Hao 的物理约束深度水平集研究属于后者。<a href="#ref-6">[6]</a> 训练得到的输出仍需要相同的成像和制造验证；换了光源、工艺角、模型或版图分布，不能默认网络已经适配。</p>

<p>不同表示也可以分工：像素优化快速探索候选，水平集调整边界和部分拓扑，曲线参数化承担最终规则约束与文件导出。这是一种可研究的混合策略，是否划算要测量转换损失、总运行时间和最终验收率，不能仅按某个中间阶段的损失判断。</p>

<h2 id="线端更新的方向导数算例">线端更新的方向导数算例</h2>

<p>设目标是在 $x=x_t$ 结束的一条亮线，模型当前预测线端在 $x=x_p&lt;x_t$。只看线端位置，定义残差 $e=x_p-x_t&lt;0$。把掩模端部的外向位移记为 $a$，在当前解附近作一阶近似：</p>

\[\begin{aligned}
x_p(a+\delta a)&amp;\approx x_p(a)+b\,\delta a, \\
b&amp;=\frac{\partial x_p}{\partial a}.
\end{aligned}\]

<p>如果 $b&gt;0$，即把掩模端部向外推能延长晶圆线端，那么 $D=e^2/2$ 的梯度是 $\partial D/\partial a=eb&lt;0$，负梯度更新会增加 $a$。这是一个完整的方向核对：晶圆线端偏短，目标函数要求沿能让线端延长的方向改变掩模。</p>

<p>但不要把这个例子推广成固定的修正规则。端部位移也会改变侧边、邻近接触孔和离焦图形。对多个控制点，令 $\mathbf a$ 表示一组局部边界自由度，$\mathbf e$ 表示 EPE，则</p>

\[\begin{aligned}
\mathbf e(\mathbf a+\delta\mathbf a) &amp;\approx\mathbf e+J_e\,\delta\mathbf a, \\
\nabla_{\mathbf a}D&amp;=J_e^{\mathsf T}W\mathbf e.
\end{aligned}\]

<p>一个边界位置的更新因此汇集多个残差，而不是只听最近控制点的意见。水平集法把这些几何自由度装入隐式场，伴随法把各处误差送回边界；二者共同完成这套耦合计算。</p>

<p>再设两个工艺角对同一自由度给出梯度 $g_1=-2$、$g_2=1$，且权重相同。加权梯度偏向增大该自由度，但不表示两个工艺角都得到改善。若最差工艺角必须达标，应使用明确的约束或最坏情形目标，并检查活动约束。这里的数值只是说明梯度冲突的教学例子，不来自任何实验。</p>

<p>实际调试中，可以先冻结其他边界，只移动一小段，再比较预测 EPE 与一阶敏感度；然后增加邻近边界和工艺角。这样能区分符号错误、坐标错误、非线性步长过大，以及目标函数本来就允许的折中。一次性把全部模块打开，即使损失下降，也很难知道误差从哪里来。</p>

<h2 id="掩模参数化方法的比较">掩模参数化方法的比较</h2>

<p>表示方法决定变量的组织方式，不能单独决定解的质量。要比较边段、像素、水平集和样条，必须先固定同一个前向模型、同一套工艺角、同一个目标及制造规则。</p>

<table>
  <thead>
    <tr>
      <th>表示</th>
      <th>直接控制的量</th>
      <th>容易表达的改变</th>
      <th>需要额外处理的部分</th>
    </tr>
  </thead>
  <tbody>
    <tr>
      <td>边段</td>
      <td>已有边段的位移</td>
      <td>局部线宽与线端修正</td>
      <td>新结构、分段策略和连接关系</td>
    </tr>
    <tr>
      <td>像素场</td>
      <td>网格上的振幅或密度</td>
      <td>全域搜索与候选拓扑</td>
      <td>二值化、锯齿与小碎片</td>
    </tr>
    <tr>
      <td>水平集</td>
      <td>隐式函数的零等值线</td>
      <td>曲线运动、已有边界的合并分裂</td>
      <td>成核、重初始化、距离尺度</td>
    </tr>
    <tr>
      <td>显式样条</td>
      <td>曲线控制点</td>
      <td>紧凑平滑边界与直接几何约束</td>
      <td>控制点布置、拓扑变化与自交</td>
    </tr>
  </tbody>
</table>

<p>不同表示可以组合相同的几何先验与约束。像素法可增加周长或最小尺度项，水平集离散后也可能保留小岛，样条则可通过新增轮廓探索拓扑。比较参数化方法时应控制这些策略，避免将约束配置的差异归因于表示本身。</p>

<p>运行成本也要统一口径。像素数量、活动边界点数量和样条控制点数量并不能直接换算成总时间；光学仿真、梯度、几何规则检查和导出可能占据不同的比例。应至少报告每轮耗时、总轮数、模型调用次数、峰值内存及规则修复后的最终质量。</p>

<h2 id="停止条件与模型不确定性">停止条件与模型不确定性</h2>

<p>当 $\lVert\nabla J\rVert$ 很小，可能是真正接近驻点，也可能是平滑阈值饱和、边界被冻结或步长太小。损失连续若干轮不变，可能是收敛，也可能是更新被制造规则全部拒绝。停止准则应同时查看目标改善、边界移动幅度、梯度信息与验收条件，不能仅使用固定迭代次数。</p>

<p>还应留下独立的精度预算。例如，若两种算法最终 EPE 相差很小，而网格加密或模型校准变化造成的 EPE 差异更大，就不足以证明前者在真实工艺中更好。增加自由度有时只是让优化器更容易利用模型偏差，因此最终结果需要更高保真复算和独立数据验证。</p>

<p>对鲁棒性也要区分“工艺波动”与“模型不知道”。已知剂量分布可以进入工艺期望；不确定的光瞳、材料参数或掩模侧壁则属于模型输入的不确定性。把后者当成一个确定的最佳拟合值，得到的掩模可能对校准误差十分敏感。可以用若干合理模型实例复算候选解，观察最坏 EPE 与制造裕量，但实例如何选择仍需要测量证据。</p>

<p>研究报告应保存初始几何、网格与坐标约定、光学核来源及归一化、工艺角、平滑参数、正则权重、步长策略、重初始化频率、硬性规则和停止原因。只有这些信息一致，别人才有机会复现实验，也才知道某个改进应归功于哪一层。</p>

<h2 id="数值工艺与制造验证">数值、工艺与制造验证</h2>

<p>优化结果的验证分别覆盖导数、数值离散、成像近似、工艺覆盖、制造几何和系统实现。</p>

<table>
  <thead>
    <tr>
      <th>验证层</th>
      <th>需要记录的证据</th>
      <th>典型失败信号</th>
    </tr>
  </thead>
  <tbody>
    <tr>
      <td>导数</td>
      <td>随机方向的解析方向导数与中心差分一致性</td>
      <td>减小扰动后仍没有相符区间</td>
    </tr>
    <tr>
      <td>数值</td>
      <td>加密网格、调整步长、加宽窄带后的轮廓变化</td>
      <td>换一次网格结果就明显改变</td>
    </tr>
    <tr>
      <td>光学</td>
      <td>增加源点、核数、作用范围后的结果</td>
      <td>优化收益随更准确仿真消失</td>
    </tr>
    <tr>
      <td>工艺</td>
      <td>独立焦点位置、剂量和像差条件的 EPE、失效检查</td>
      <td>只在优化时使用的工艺点合格</td>
    </tr>
    <tr>
      <td>制造</td>
      <td>导出与规则修复后重新成像</td>
      <td>图像损失下降但违规数增加</td>
    </tr>
    <tr>
      <td>系统</td>
      <td>分块接缝、内存、I/O 和整层时间</td>
      <td>小 clip 很快，整层不能稳定完成</td>
    </tr>
  </tbody>
</table>

<p>以导数检查为例，对离散变量 $\phi$ 和测试方向 $p$，比较</p>

\[\frac{J(\phi+\epsilon p)-J(\phi-\epsilon p)}{2\epsilon}
\quad\text{与}\quad
\nabla_\phi J\cdot p.\]

<p>测试应针对实现实际采用的平滑目标；硬阈值在轮廓跳变处不一定可微。$\epsilon$ 太大会进入非线性区，太小则受舍入误差影响。正确实现通常会在中间的一段尺度上相符，而非在任意小扰动下无限提高精度。</p>

<p>水平集把隐式几何、形状敏感度和边界演化组织在同一优化框架中。最终误差同时依赖正向模型、初值、离散求解和制造处理，方法改进需要在相应层次分别验证。</p>

<h2 id="参考文献">参考文献</h2>

<p><span id="ref-1"></span>[1] Osher, S.; Sethian, J. A. Fronts propagating with curvature-dependent speed: Algorithms based on Hamilton–Jacobi formulations. <em>Journal of Computational Physics</em>, 1988, 79(1): 12–49. <a href="https://doi.org/10.1016/0021-9991(88)90002-2">DOI: 10.1016/0021-9991(88)90002-2</a>；<a href="https://math.berkeley.edu/~sethian/Papers/sethian.osher.88.pdf">作者公开版本</a>。</p>

<p><span id="ref-2"></span>[2] Persson, P.-O. <em>The Level Set Method — Lecture Notes</em>. University of California, Berkeley, Math 228B, 无标注年份。<a href="https://persson.berkeley.edu/math228b/html/levelset_notes.html">课程讲义</a>。访问日期：2026-10-25。</p>

<p><span id="ref-3"></span>[3] Shen, Y.; Wong, N.; Lam, E. Y. Level-set-based inverse lithography for photomask synthesis. <em>Optics Express</em>, 2009, 17(26): 23690–23701. <a href="https://doi.org/10.1364/OE.17.023690">DOI: 10.1364/OE.17.023690</a>；<a href="https://www.eee.hku.hk/optima/pub/journal/0912_OE.pdf">作者公开全文</a>。</p>

<p><span id="ref-4"></span>[4] Shen, Y.; Jia, N.; Wong, N.; Lam, E. Y. Robust level-set-based inverse lithography. <em>Optics Express</em>, 2011, 19(6): 5511–5521. <a href="https://doi.org/10.1364/OE.19.005511">DOI: 10.1364/OE.19.005511</a>；<a href="https://hub.hku.hk/bitstream/10722/135098/1/content.pdf">香港大学公开全文</a>。</p>

<p><span id="ref-5"></span>[5] Yu, Z.; Chen, G.; Ma, Y.; Yu, B. A GPU-enabled Level Set Method for Mask Optimization. <em>Design, Automation &amp; Test in Europe Conference &amp; Exhibition (DATE)</em>, 2021. <a href="https://personal.hkust-gz.edu.cn/yuzhema/papers/C22-DATE2021-LevelSet.pdf">作者公开全文</a>。</p>

<p><span id="ref-6"></span>[6] Ma, X.-Y.; Hao, Y. Inverse lithography physics-informed deep neural level set for mask optimization. <em>Applied Optics</em>, 2023, 62: 8769–8778. <a href="https://doi.org/10.1364/AO.503332">DOI: 10.1364/AO.503332</a>；<a href="https://arxiv.org/abs/2308.12299">作者预印本 arXiv:2308.12299</a>。</p>]]></content><author><name>端点星日志</name></author><category term="光刻" /><category term="ILT" /><category term="Level Set" /><category term="计算光刻" /><summary type="html"><![CDATA[从符号距离、形状导数与 Hamilton–Jacobi 方程出发，推导 Level Set 掩模优化，解释拓扑、步长、重初始化、制造约束和全芯片验证的边界。]]></summary></entry><entry><title type="html">曲线掩模的表示、制造与精度控制</title><link href="https://zwh42.github.io/curvilinear-mask.html" rel="alternate" type="text/html" title="曲线掩模的表示、制造与精度控制" /><published>2026-09-01T21:08:00+08:00</published><updated>2026-10-25T00:00:00+08:00</updated><id>https://zwh42.github.io/curvilinear-mask</id><content type="html" xml:base="https://zwh42.github.io/curvilinear-mask.html"><![CDATA[<p>曲线掩模在求解、数据交换、电子束写入和实际制造中采用不同表示。隐式边界或样条需要转换为交换几何和写入剂量，实际掩模又包含侧壁、圆角和材料堆栈。这些转换会改变边缘位置，并通过光刻敏感度影响晶圆轮廓。</p>

<p>曲线的工程价值取决于新增几何自由度能否改善晶圆成像，以及这部分收益在格式转换、掩模加工和验证后能否保留。本文将掩模优化与制造视为嵌套的逆问题，分析曲线参数化、规则检查、写入成本和精度预算，并区分仿真、实物掩模及晶圆曝光所能提供的证据。</p>

<h2 id="曲线几何与掩模优化方法">曲线几何与掩模优化方法</h2>

<p>OPC 是为了补偿邻近效应而修改掩模的任务；ILT（逆光刻技术）是用光刻前向模型求解逆问题的一类方法；curvilinear 描述的是输出形状。ILT 可以输出经过矩形化的掩模，边缘式 OPC 也可以直接优化曲线，因此两者没有一一对应关系。</p>

<figure class="technical-figure" id="fig-1">
  <div class="figure-image"><a href="/assets/images/references/optical-proximity-correction.png" target="_blank" rel="noopener" aria-label="光学邻近效应修正的设计、掩模与成像示意，在新标签页查看大图"><img src="/assets/images/references/optical-proximity-correction.png" alt="光学邻近效应修正的设计、掩模与成像示意" width="518" height="762" loading="lazy" decoding="async" /></a></div>
  <figcaption>图 1：LithoGuy，Optical proximity correction（2010），<a href="https://commons.wikimedia.org/wiki/File:Optical_proximity_correction.png">Wikimedia Commons 原文件页</a>，作者释入公有领域（public domain），未修改。该图是 OPC 几何原理示意，既不是 SEM 数据，也不是本文所讨论的曲线掩模制造结果。访问日期：2026-10-25。</figcaption>
</figure>

<p>目标晶圆图形通常含有直角，但投影光学系统带宽有限，高频几何细节不能原样传到像面。允许掩模边界自由弯曲，相当于增加了一组可调的衍射自由度：优化器可以调整不同频率和方向的复振幅，使光强等值线在目标边缘附近有合适位置与斜率。</p>

<p>掩模上的弧形突起、凹口和辅助图形用于调整衍射，使晶圆直边、转角和线端接近目标。轮廓平滑度本身无法确定工艺窗口，候选几何仍需在相同光学与胶模型下扫描焦点、剂量及掩模误差。</p>

<p>Pang 等的 2021 年论文给出曲线 ILT、多束写入、写后掩模与晶圆曝光之间的实际关联；它比一张孤立的优化截图更接近完整证据链。该论文的具体设备、材料和测试图形仍然限定了结论范围。<a href="https://design2silicon.com/wp-content/uploads/2021/11/JM3-21046SS_online.pdf">[1]</a></p>

<h2 id="包含制造约束的嵌套逆问题">包含制造约束的嵌套逆问题</h2>

<p>设 $T$ 为晶圆目标，$M$ 为理想掩模，$\mathcal F_c$ 是条件 $c$ 下的光学—胶模型。一个标称逆问题可以写成</p>

\[\min_M D\!\left(\mathcal F_{c_0}(M),T\right).\]

<p>只优化标称误差可能得到狭窄工艺窗口。更合理的工程目标会覆盖焦点、剂量及其他已定义条件：</p>

\[\begin{aligned}
&amp;\min_M\;\sum_{c\in\mathcal C}w_cD\!\left(\mathcal F_c(M),T\right) +\lambda R_{\mathrm{shape}}(M), \\
&amp;M\in\mathcal A_{\mathrm{mask}}.
\end{aligned}\]

<p>$\mathcal A_{\mathrm{mask}}$ 是可制造掩模集合，至少约束最小宽度、最小间距、局部曲率、孤立碎片与拓扑；$R_{\mathrm{shape}}$ 则可以抑制不稳定的边界振荡。约束和正则化不是同一个东西：一个小权重惩罚不能保证没有违规，最终还需要独立 MRC（掩模规则检查）。</p>

<p>平均加权损失也可能牺牲少数关键图形。若某个极端焦点必须合格，可以增加最大误差约束 $D_c\le\tau_c$，或用 $\max_c D_c$ 构造稳健目标。条件集只是对真实波动的离散近似，不能因为跑了若干 corners 就声称覆盖了全部概率尾部。</p>

<p>更接近实物的关系还要把掩模制造写进去：</p>

\[\begin{aligned}
M_{\mathrm{phys}}&amp;=\mathcal P(G,\mathbf d;\boldsymbol\psi), \\
C_{w,c}&amp;=\mathcal F_c(M_{\mathrm{phys}}).
\end{aligned}\]

<p>$G$ 是交付几何，$\mathbf d$ 是电子束剂量图，$\mathcal P$ 包含写入、掩模胶、显影和刻蚀，$\boldsymbol\psi$ 是掩模工艺参数。OPC 求的是晶圆目标，MPC（掩模工艺修正）求的是把交付数据制造成所需物理掩模。两者是嵌套的逆问题。若前者假设理想曲线，后者只能近似制造，必须把后者的偏差重新传回晶圆模型。</p>

<h2 id="曲线表示与几何梯度">曲线表示与几何梯度</h2>

<p>像素式方法直接优化二维场，随后用阈值或投影生成边界；level-set 用一个标量场的零等值线表示边界，便于自然地分裂和合并；样条方法直接优化控制点，可以用较少变量描述长而平滑的轮廓。它们的计算成本、拓扑能力和约束难度不同。</p>

<p>以 B 样条为例，边界为</p>

\[\mathbf C(u)=\sum_i N_{i,p}(u)\mathbf P_i.\]

<p>控制点少，几何紧凑但可能表达不了局部热点；控制点太密，优化器更容易追逐模型误差，产生短波起伏。对弧长 $s$ 参数化的平面曲线，可以使用</p>

\[R_{\mathrm{bend}}=\int\kappa(s)^2\,\mathrm ds\]

<p>作为弯曲正则项。它偏好平滑，却不直接保证最小线宽、最小间距或无自交。两段各自很平滑的边，仍能相互靠得过近。闭合轮廓、孔洞、邻接关系和轮廓方向，也必须由几何内核一致处理。</p>

<p>控制点在数学上彼此独立，并不代表晶圆响应局部独立。一个点的移动会改变一段边界，衍射又把这段变化耦合到邻域。可用链式法则连接几何与光刻梯度：</p>

\[\frac{\partial J}{\partial\mathbf P_i}
=\int_{\partial M}\frac{\delta J}{\delta n(s)}
\frac{\partial n(s)}{\partial\mathbf P_i}\,\mathrm ds.\]

<p>前一项来自光刻模型的形状敏感度，后一项来自曲线基函数。优化在何处加控制点，应同时考虑局部曲率、EPE（边缘放置误差）和敏感度，而不能只对所有边做等间距加密。曲线处理进入 OPC 主流程的公开研究，正是在处理这种几何自由度与制造约束之间的连接。<a href="https://doi.org/10.1117/1.JMM.23.1.011203">[2]</a></p>

<h2 id="多束写入的成本结构与适用条件">多束写入的成本结构与适用条件</h2>

<p>可变成形束（VSB）把复杂轮廓切分为可写的 shot。曲线被逼近得越精细，通常需要越多或更复杂的分割；写入负担与 shot 数、剂量、重叠及设备模式有关。于是“光学上最好的形状”可能在写入时间或掩模误差上付出很高代价。</p>

<p>多束掩模写入（MBMW）使用大量并行小电子束，在像素域调制曝光。IMS 的官方产品文档列出 512×512 个可编程束的架构；这说明图形的复杂度可以主要转化成数据和剂量计算问题，而不再直接等价于 VSB 的 shot 数增长。<a href="https://www.ims.co.at/en/products/">[3]</a></p>

<p>多束写入对几何复杂度的时间收益具有特定比较条件：同一模式、同一面积、相近剂量及扫描策略。更高剂量、更小像素、更严格精度、更多 pass 或校准开销仍可能增加总时间。<a href="https://design2silicon.com/wp-content/uploads/2021/11/JM3-21046SS_online.pdf">[1]</a><a href="https://www.ims.co.at/en/products/">[3]</a></p>

<p>电子束前向和背散射、掩模胶响应、显影与刻蚀都没有因为并行束而消失。像素的剂量量化、束间一致性、数据吞吐与校准还会留下新的误差来源。多束写入解除的是一种重要的几何复杂度瓶颈，而不是 Maxwell 方程之后所有问题。</p>

<p>完整交付周期需要计入光刻求解、MRC/MPC、数据转换、栅格化、传输、电子束曝光、工艺和检查。主循环加速的贡献取决于其在总时间中的占比。</p>

<h2 id="连续几何的规则检查">连续几何的规则检查</h2>

<p>传统规则经常用矩形角点或有限方向距离描述。曲线边界上方向连续变化，最小距离可能出现在两个采样点之间，高曲率处也可能没有一个显眼的角。若只检查离散顶点，很容易漏掉真正的窄颈。</p>

<p>几何层面至少要考虑三类条件：内侧最小宽度、外侧最小间隙，以及局部最小曲率半径。用一定半径的圆盘在内外边界附近滚动，是理解这些约束的一种方法；但实际规则还可能要求危险距离持续一定弧长，以区分孤立的接近与可持续的窄缝。不同 mask shop 的验收规则仍应明确配置，不能把一个教学定义宣称为统一标准。</p>

<p>MRC-aware ILT 的研究把规则相关信息提前放入优化，减少最后再删除碎片、磨平尖点造成的图形损失。<a href="https://design2silicon.com/wp-content/uploads/2020/08/111480T-2019.pdf">[4]</a> 但是只要做过 cleanup，就已改变 $M$。正确闭环应重新计算晶圆多条件结果，再决定是否需要优化；不能沿用 cleanup 之前的签核报告。</p>

<p>另一种风险来自几何公差。如果优化器、检查器与 writer 对“同一条曲线”各用不同离散化，检查通过的对象可能并不是最终制造的对象。所有接口都应记录坐标单位、取整规则、距离定义和最大逼近误差。</p>

<h2 id="数据格式与转换公差">数据格式与转换公差</h2>

<p>用分段直线（PWL）逼近圆弧，若半径为 $r$、弦长为 $\ell$，最大弦高误差为</p>

\[\epsilon=r-\sqrt{r^2-(\ell/2)^2}
\approx\frac{\ell^2}{8r}\qquad(\ell\ll r).\]

<p>给定允许误差 $\epsilon$，采样长度应大致满足 $\ell\lesssim\sqrt{8r\epsilon}$。同样公差下，小半径区域需要更密采样。这是几何推导，不是任何设备的精度承诺，也不是把 mask-plane 误差直接当作 wafer-plane EPE。</p>

<p>从掩模误差到晶圆误差还需通过局部光刻增益。若缩小倍率为 $R$，局部 MEEF（掩模误差增强因子）为 $m$，很粗略的一阶关系是 $\lvert\delta x_w\rvert\sim m\lvert\delta x_m\rvert/R$。二维曲线的响应还与方向、焦点和邻域有关，因此分配格式公差时应使用代表性图形仿真，不能只除以缩小倍率。<a href="https://doi.org/10.1109/66.843639">[5]</a></p>

<p>多次转换的误差也不能天然平方相加。rounding、offset、重新拟合常常带有同向偏差；保守上界应先考虑各段最大误差相加，再用实测或统计证明能否放松。若某次转换引起拓扑变化，例如窄颈消失，局部小扰动近似已经失效。</p>

<p>SEMI P49 为 P39 引入实验性 curvilinear multigon 扩展，以 spline 控制点传递曲线。SEMI 的 2023 年说明与标准商店摘要都强调其目标是减少插值和信息损失，同时说明与原 P39 reader 的兼容限制。<a href="https://store-us.semi.org/products/p04900-semi-p49-specification-for-experimental-curvilinear-multigon-extension-to-semi-p39">[6]</a> 本文核查时，商店同时保留 Preliminary/Current 标记和原定 2025 年撤下的通知；这类网页状态不能作为“整个产业已统一格式”的证据。</p>

<p>实际交付更应建立互操作测试：同一基准曲线经过 writer A、reader B、MRC C 后，比较 Hausdorff 距离、面积差、最小间距与拓扑是否一致。用文件哈希能证明字节没变，证明不了两个工具对曲线语义的解释一致。</p>

<h2 id="euv-与-high-na-的三维响应">EUV 与 High-NA 的三维响应</h2>

<p>曲线是一种二维几何描述，而 EUV 掩模是反射式多层膜与吸收体构成的三维结构。吸收体厚度、侧壁和斜入射使出射衍射场依赖方向、偏振和源点。连续曲线意味着一条边的切向方向也在连续改变，不能只给水平边和垂直边各加一个常数偏置。</p>

<p>三维掩模电磁计算需要保留复振幅和相位。Pomplun 等用严谨有限元与散射数据反演侧壁角等几何参数，展示了形貌改变如何进入可测的衍射响应。<a href="https://arxiv.org/abs/physics/0610236">[7]</a> 这类证据同时说明，几何参数需要计量约束；光学求解更严谨，不会自动让输入的侧壁角更真实。</p>

<p>高数值孔径（High-NA） EUV 还使用非等倍率（anamorphic）成像，因此要明确曲率、间距和误差在哪个坐标系定义。一次各向异性缩放能把圆变成椭圆，也会改变切向方向与局部曲率。mask-plane 规则、wafer target 和 writer 坐标不能混用；模型验证时需在变换后的正确坐标中比较轮廓。</p>

<p>严格求解成本推动了紧凑 Mask3D 与矢量快速成像的发展。Guo 等 2025 年工作将角度相关的掩模响应纳入全矢量 Hopkins 表述，是组织复杂响应的一种研究路线。<a href="https://doi.org/10.1364/OPTICA.565511">[8]</a> 它不意味着任意曲线、任意材料堆栈都已自动获得可靠的全芯片模型；紧凑表示仍需在连续方向、曲率和邻近组合上校准与验证。</p>

<h2 id="轮廓计量与误差分解">轮廓计量与误差分解</h2>

<p>对自由曲线，平均 CD（关键尺寸）相同可以对应完全不同的局部凹陷、凸起和线端偏差。更自然的观测是轮廓：在目标边界 $\mathbf r(s)$ 的法向 $\mathbf n(s)$ 上，比较实际边缘与目标的有符号距离 $e(s)$，再统计分位数、最大误差和按曲率或方向分箱的残差。</p>

<p>这个定义并非处处自动成立。目标附近若有多个交点、边界自交或拓扑变化，法向对应可能不唯一；远距离失配宜补充最近距离、Hausdorff 距离或连通性判定。报告 contour EPE 时必须说明配准、平滑、抽边算法与排除条件。</p>

<p>测量本身还包含 SEM 点扩散、边缘材料对比、束流噪声与扫描失真。把轮廓采样得更密，不会凭空增加同样多的独立信息。重复图像、不同扫描方向和计量条件有助于估计这些不确定度；算法若沿边界过度平滑，可能同时抹掉真实的高曲率制造偏差。</p>

<p>误差预算包含数据库到物理掩模的 mask EPE、物理掩模到晶圆的 wafer EPE，以及量测和抽边造成的观测误差。前两项通过光刻敏感度关联，第三项限制了误差的可辨识精度，轮廓叠加图需要结合计量模型解释。</p>

<h2 id="仿真掩模与晶圆证据">仿真、掩模与晶圆证据</h2>

<table>
  <thead>
    <tr>
      <th>证据层次</th>
      <th>能证明什么</th>
      <th>下一步要补什么</th>
    </tr>
  </thead>
  <tbody>
    <tr>
      <td>仿真 clip</td>
      <td>特定模型与图形上的可优化性</td>
      <td>未见图形、多条件、不同模型验证</td>
    </tr>
    <tr>
      <td>full-chip / full-reticle 数据处理</td>
      <td>尺度、内存和运行时间的可行性</td>
      <td>写后掩模精度和完整 TAT</td>
    </tr>
    <tr>
      <td>写后 mask SEM / 计量</td>
      <td>可制造性与 mask 误差</td>
      <td>实际 scanner 与 wafer 结果</td>
    </tr>
    <tr>
      <td>wafer exposure / FEM</td>
      <td>特定工艺的晶圆轮廓与窗口</td>
      <td>产品覆盖、缺陷及可靠性统计</td>
    </tr>
    <tr>
      <td>layer qualification</td>
      <td>指定层、机台、材料和版本的适用性</td>
      <td>变更后的重新验证与持续监控</td>
    </tr>
  </tbody>
</table>

<p>公开论文已给出多束写入和晶圆曝光结果，商业工具也有全芯片曲线 OPC 的技术说明。<a href="https://design2silicon.com/wp-content/uploads/2021/11/JM3-21046SS_online.pdf">[1]</a><a href="https://resources.sw.siemens.com/en-GB/technical-paper-rapid-full-chip-curvilinear-opc-for-advanced-logic-and-memory/">[9]</a> 这些事实支持“整条链已有实际实现”，但不能推导为“每一层都应该改成自由曲线”。实际收益取决于该层最薄弱的图形、掩模预算、模型覆盖和写入能力。</p>

<p>一个可靠比较，应对曲线与基线方案使用相同 target、相同可制造约束、相同 focus/dose 条件和独立验证模型。除了标称 EPE，还要报告共同工艺窗口、mask error sensitivity、最坏轮廓、检查遗漏、文件与内存、端到端运行时间。接触孔改善而规则线阵无收益，或一个 mask tone 优于另一个，都应按实际范围呈现。</p>

<h2 id="交付几何与验证记录">交付几何与验证记录</h2>

<p>曲线掩模交付需要记录原生曲线与最终写入数据的对应关系、每次近似的公差、MRC 规则及版本、MPC 参数与适用域，以及写后掩模和晶圆验证覆盖的范围。</p>

<p>这份约定让优化器知道什么可以自由改变，让 mask shop 知道要制造哪一条边界，也让晶圆工程师知道仿真预测的是理想曲线还是实际掩模。曲线增加的自由度只有穿过这条证据链，才能转化成稳定的晶圆工艺余量。</p>

<h2 id="参考文献与图片出处">参考文献与图片出处</h2>

<p>网页访问日期均为 2026-10-25；文中的样条、曲率正则化、弦高与误差传递公式为一般数学表达和局部推导，并非引述某一厂商产品实现。</p>

<ol>
  <li>Linyong Pang, et al. “Breakthrough curvilinear ILT enabled by multi-beam mask writing.” <em>Journal of Micro/Nanopatterning, Materials, and Metrology</em>, 20(4):041405, 2021. <a href="https://doi.org/10.1117/1.JMM.20.4.041405">DOI:10.1117/1.JMM.20.4.041405</a>，<a href="https://design2silicon.com/wp-content/uploads/2021/11/JM3-21046SS_online.pdf">作者机构全文</a>。</li>
  <li>Yung-Yu Chen, Kai-Hsiang Chang, Wen-Li Cheng, Yu-Po Tang. “Curvilinear mask handling in OPC flow.” <em>Journal of Micro/Nanopatterning, Materials, and Metrology</em>, 23(1):011203，2023 年在线发表 / 2024 年卷期。<a href="https://doi.org/10.1117/1.JMM.23.1.011203">DOI:10.1117/1.JMM.23.1.011203</a>，<a href="https://yyc.solvcon.net/en/latest/writings.html">作者论文目录</a>。</li>
  <li>IMS Nanofabrication. “Our products.” <a href="https://www.ims.co.at/en/products/">官方产品文档</a>。束阵列架构与写入模式为厂商说明，不能替代独立良率验证。</li>
  <li>Ryan Pearman, et al. “Adopting curvilinear shapes for production ILT: challenges and opportunities.” <em>Proceedings of SPIE</em>, 11148:111480T, 2019. <a href="https://design2silicon.com/wp-content/uploads/2020/08/111480T-2019.pdf">作者机构全文</a>。</li>
  <li>Alfred K. Wong, Richard A. Ferguson, Scott M. Mansfield. “The mask error factor in optical lithography.” <em>IEEE Transactions on Semiconductor Manufacturing</em>, 13(2):235–242, 2000. <a href="https://doi.org/10.1109/66.843639">DOI:10.1109/66.843639</a>，<a href="https://research.ibm.com/publications/the-mask-error-factor-in-optical-lithography">IBM 原始摘要</a>。</li>
  <li>SEMI. <em>SEMI P49-0823 (Preliminary): Specification for Experimental Curvilinear Multigon Extension to SEMI P39</em>, 2023. <a href="https://store-us.semi.org/products/p04900-semi-p49-specification-for-experimental-curvilinear-multigon-extension-to-semi-p39">标准目录与摘要</a>，<a href="https://www.semi.org/en/standards-watch-2023-jun/new-preliminary-standard-for-curvilinear-approved">SEMI 发布说明</a>。本文只据公开摘要说明，未把付费全文未读取条款写成结论。</li>
  <li>Jan Pomplun, Sven Burger, Frank Schmidt, et al. “Rigorous FEM-Simulation of EUV-Masks: Influence of Shape and Material Parameters.” <em>Proceedings of SPIE</em>, 6349:63493D, 2006. <a href="https://doi.org/10.1117/12.686828">DOI:10.1117/12.686828</a>，<a href="https://arxiv.org/abs/physics/0610236">作者预印本</a>。</li>
  <li>Shaopeng Guo, Haofeng Chen, Chunxiao Mu, et al. “Mask3D-compatible full-vectorial Hopkins imaging for lithographic modeling.” <em>Optica</em>, 2025. <a href="https://doi.org/10.1364/OPTICA.565511">DOI:10.1364/OPTICA.565511</a>。</li>
  <li>Siemens. “Rapid full-chip curvilinear OPC for advanced logic and memory.” Technical paper, 2021. <a href="https://resources.sw.siemens.com/en-GB/technical-paper-rapid-full-chip-curvilinear-opc-for-advanced-logic-and-memory/">官方文档入口</a>。</li>
  <li>Aki Fujimura, Yohan Choi, Abhishek Shendre. “Curvilinear masks overview: manufacturable mask shapes are more reliably manufacturable.” <em>Journal of Micro/Nanopatterning, Materials, and Metrology</em>, 23(4):041502, 2024. <a href="https://doi.org/10.1117/1.JMM.23.4.041502">DOI:10.1117/1.JMM.23.4.041502</a>。作为商业作者对领域的综述，其优势论断应放回具体实验范围。</li>
  <li>LithoGuy. “Optical proximity correction.” Wikimedia Commons, 2010. <a href="https://commons.wikimedia.org/wiki/File:Optical_proximity_correction.png">文件、作者与公有领域声明</a>。</li>
</ol>]]></content><author><name>端点星日志</name></author><category term="光刻" /><category term="曲线掩模" /><category term="ILT" /><category term="计算光刻" /><summary type="html"><![CDATA[从曲线几何与嵌套逆问题出发，系统分析 ILT、多束写入、MRC、MPC、格式公差、EUV 三维效应及轮廓签核。]]></summary></entry><entry><title type="html">计算光刻模型的建立：实验设计、参数辨识与验证</title><link href="https://zwh42.github.io/physics-to-model.html" rel="alternate" type="text/html" title="计算光刻模型的建立：实验设计、参数辨识与验证" /><published>2026-08-20T21:25:00+08:00</published><updated>2026-10-25T00:00:00+08:00</updated><id>https://zwh42.github.io/physics-to-model</id><content type="html" xml:base="https://zwh42.github.io/physics-to-model.html"><![CDATA[<p>计算光刻模型把晶圆目标与掩模、照明及工艺参数连接起来。设计目标经过目标调整和 OPC（光学邻近效应修正）或 ILT（逆光刻技术）形成掩模图形，实际掩模经曝光、显影和刻蚀形成晶圆轮廓。显影后检查（ADI）与刻蚀后检查（AEI）对应不同的输出平面，前向模型需要保留预测该平面所需的光学、材料和几何状态。</p>

<p>在给定掩模、照明、扫描机、光刻胶、刻蚀及工艺条件时，前向问题可写为</p>

\[C_{\mathrm{wafer}}=\mathcal F(M,S,\mathrm{scanner},\mathrm{resist},\mathrm{etch};\mathbf c).\]

<p>其中 $M$ 表示掩模，$S$ 表示照明角谱，$\mathbf c$ 包含焦点位置、剂量等工艺条件，$C_{\mathrm{wafer}}$ 是所选 ADI 或 AEI 平面上的预测轮廓；$\mathcal F$ 表示这些物理环节组合后的前向模型。</p>

<p>反问题则在设备和制造约束内选择光源、目标偏置及掩模，使多种图形在焦点位置、剂量等过程变化下满足规格。模型开发由此包含目标定义、实验设计、参数辨识、紧凑表示、独立验证与版本管理；拟合系数只是其中一项产物。</p>

<p>本文依据 imec、Intel、TSMC、GlobalFoundries、IBM 以及设备和 EDA 厂商公开的论文、专利与技术资料，分析数据如何约束模型。公开案例中的实验条件及数值仅适用于相应研究范围，完整的先进工艺基准流程并未公开。</p>

<h2 id="目标平面与误差预算">目标平面与误差预算</h2>

<p>模型开发的第一项工作，是确认模型准备预测哪一个平面。CD（关键尺寸）数据采集要服从这个目标。</p>

<p>只做光刻校正时，输出通常是 ADI 轮廓。面向最终图形的刻蚀感知 OPC 则要预测 AEI 轮廓。接触孔、线端或多层交叠结构还可能需要把局部面积、图形位置或套刻后的有效重叠写进目标。目标平面不同，实验数据、模型结构和验收指标都会跟着变化。</p>

<p>团队随后分配 EPE（边缘放置误差）预算。掩模写入、扫描机、光刻胶、刻蚀、套刻、计量和 OPC 残差各自可以占用多少误差，需要在模型建立前明确。这个预算决定哪些效应必须单独建模，哪些可以作为受控波动，哪些只能留给工艺控制。若刻蚀已经占去大部分图形相关偏差，继续增加光学模型的复杂度对最终 AEI 精度的改善有限。</p>

<p>模型边界确定以后，初始信息可以分成四层。</p>

<table>
  <thead>
    <tr>
      <th>数据层</th>
      <th>典型内容</th>
    </tr>
  </thead>
  <tbody>
    <tr>
      <td>工艺与设备设定</td>
      <td>波长、NA（数值孔径）、剂量、焦点位置、照明设定、胶厚、PEB（后曝光烘烤）、膜层、刻蚀配方</td>
    </tr>
    <tr>
      <td>独立物理量测</td>
      <td>光源分布、像差、flare、偏振、掩模 CD、膜厚、材料 n 和 k</td>
    </tr>
    <tr>
      <td>晶圆响应</td>
      <td>ADI CD、SEM 轮廓、Bossung、FEM、缺陷、AEI CD、AEI 轮廓、截面剖面</td>
    </tr>
    <tr>
      <td>拟合所得参数</td>
      <td>有效阈值、扩散长度、负载核、刻蚀核、计量校正</td>
    </tr>
  </tbody>
</table>

<p>获取方式和风险也要分开记录。</p>

<table>
  <thead>
    <tr>
      <th>数据层</th>
      <th>获取方式与主要风险</th>
    </tr>
  </thead>
  <tbody>
    <tr>
      <td>工艺与设备设定</td>
      <td>来自设备配方、材料记录和工艺记录。设定值可能偏离晶圆实际经历值</td>
    </tr>
    <tr>
      <td>独立物理量测</td>
      <td>来自扫描机传感器、AIMS、掩模 SEM、散射测量和膜厚量测。量测误差可能被后级经验参数吸收</td>
    </tr>
    <tr>
      <td>晶圆响应</td>
      <td>来自曝光分组实验、CD-SEM、电子束检测、XSEM 和 AFM。主要风险包括采样偏差、SEM 收缩、充电效应和图形匹配错误</td>
    </tr>
    <tr>
      <td>拟合所得参数</td>
      <td>来自模型校准和残差分析。参数可能互相补偿，造成训练误差很小而外推失效</td>
    </tr>
  </tbody>
</table>

<p>前两层定义制造系统的物理输入，第三层记录晶圆响应，第四层由这些输入和响应估计得到。数据来源和不确定度需要分别记录，以区分输入偏差、观测误差和参数补偿。</p>

<p>波长、NA、光源形状和物镜像差能够独立量测时，应尽量把它们作为光学模型的物理输入。胶的扩散长度或经验阈值很难直接从量产胶中完整分离，通常要由晶圆 CD 和轮廓拟合。刻蚀的局部负载效应更复杂，往往只能压缩成少量核函数或规则表。</p>

<p>模型失配时，分层结构用于定位误差来源。需要依次检查光源漂移、掩模 CD、胶厚或 PEB、CD-SEM 配方及紧凑模型的图形覆盖。若将这些效应全部交由灵活的光刻胶模型项吸收，较低的训练误差可能掩盖输入偏差和模型形式误差。</p>

<p>可独立量测的物理量应优先作为固定输入，难以直接量测的效应再由校准约束。这样有助于减少参数补偿，保留光源、掩模或工艺条件改变时的预测能力。</p>

<h2 id="跨工艺环节的数据与职责">跨工艺环节的数据与职责</h2>

<p>在晶圆厂里，模型开发很少由一个 OPC 工程师独立完成。不同团队掌握不同的物理对象，也对不同的发布风险负责。</p>

<table>
  <thead>
    <tr>
      <th>角色</th>
      <th>主要工作与交付数据</th>
    </tr>
  </thead>
  <tbody>
    <tr>
      <td>光刻工艺工程师</td>
      <td>定扫描机、光刻胶、涂胶显影设备、PEB、显影和工艺窗口<br />数据<br />POR 条件、FEM 晶圆、ADI CD、缺陷与剖面</td>
    </tr>
    <tr>
      <td>扫描机和应用工程师</td>
      <td>建照明、量光瞳、像差、焦点位置、剂量与机台匹配<br />数据<br />实测光源、物镜响应特征、扫描机限值和监控数据</td>
    </tr>
    <tr>
      <td>掩模工程师</td>
      <td>做测试掩模、量掩模 CD、角部圆化、吸收体与写入误差<br />数据<br />实测掩模几何、掩模堆栈、MRC（掩模规则检查）与掩模波动</td>
    </tr>
    <tr>
      <td>计量工程师</td>
      <td>定 CD-SEM 配方、轮廓提取、重复量测与机台匹配<br />数据<br />CD、轮廓、不确定度、收缩与充电效应评估</td>
    </tr>
    <tr>
      <td>OPC 建模工程师</td>
      <td>设计采样方案、拟合子模型、分析残差、维护配方<br />数据<br />校准、验证、模型包、覆盖报告</td>
    </tr>
    <tr>
      <td>刻蚀工程师</td>
      <td>定刻蚀 POR、做工艺分组、量 AEI 与剖面<br />数据<br />ADI 和 AEI 配对数据、刻蚀偏差、负载与腔体信息</td>
    </tr>
    <tr>
      <td>工艺集成、器件和良率工程师</td>
      <td>定最终晶圆目标，确认跨层、电性和良率结果<br />数据<br />目标、EPE 预算、产品热点、缺陷与电性结果</td>
    </tr>
  </tbody>
</table>

<p>OPC 开发周期还受到物理实验与数据准备的限制。测试掩模要先写出，扫描机和涂胶显影设备要有稳定条件，晶圆要排进实验，CD-SEM 配方要调好，刻蚀后还要找到与 ADI 对应的图形。任一环节的样本编号、条件或坐标管理出错，拟合工具仍可能给出一组参数，只是这组参数已经失去物理意义。</p>

<p>模型数据需要完整的追溯记录。每个量测结构或轮廓至少应能追溯到设计目标、掩模位置、晶圆、批次、曝光场、芯片、焦点位置、剂量、工艺步骤、计量配方和图像。被删除的异常值也要保留原因。否则下一轮晶圆结果变化时，团队无法判断过程变了，量测变了，还是数据处理变了。</p>

<h2 id="照明方案的优化与设备实现">照明方案的优化与设备实现</h2>

<h3 id="代表图形与照明目标">代表图形与照明目标</h3>

<p>这里的光源通常指照明光瞳上的强度分布，而非光源功率本身。</p>

<figure class="technical-figure" id="fig-1">
  <div class="figure-image"><a href="/assets/images/references/illumination-shapes.png" target="_blank" rel="noopener" aria-label="环形、偶极与四极等照明光瞳形状示意，在新标签页查看大图"><img src="/assets/images/references/illumination-shapes.png" alt="环形、偶极与四极等照明光瞳形状示意" width="929" height="661" loading="lazy" decoding="async" /></a></div>
  <figcaption>图 1：Guiding light，EUV illumination shapes（2017），<a href="https://commons.wikimedia.org/wiki/File:EUV_illumination_shapes.png">Wikimedia Commons 原文件页</a>，<a href="https://creativecommons.org/licenses/by-sa/4.0/">CC BY-SA 4.0</a>，未修改。它只示意不同光源形状，不代表本文案例实际量到的 pupil、偏振或机台 recipe。访问日期：2026-10-25。</figcaption>
</figure>

<p>光源的候选方案来自待印图形和工艺目标。工程师会准备一组有代表性的局部图形或量测结构，覆盖关键节距、密集和孤立图形、线端、端到端、拐角、接触孔、SRAM 以及历史热点。SMO（源—掩模协同优化）工具改变光瞳中各位置的照明强度，同时调整主图形或 SRAF（亚分辨率辅助图形），并在多个评价量之间求折中。</p>

<p>常见评价量包括共同焦深、曝光裕量、NILS（归一化图像对数斜率）、MEEF（掩模误差增强因子）、EPE、工艺变化带，以及掩模复杂度和掩模规则约束。目标不会只是标称条件下的一次完美成像。光源要让多种图形在同一剂量和焦点位置范围内同时可制造，还要能被真实照明器实现。</p>

<p>这里用到的是代表性采样与稳健优化。版图空间远大于 SMO 能一次处理的局部图形数量，工程师先让样本集合覆盖主要成像行为，再优化最差图形、平均表现和硬件约束之间的折中。若优化集只包含密集线条，算法很可能牺牲孤立和二维端点。若只追求最佳焦点下的 EPE，所得光源也可能没有可用的工艺窗口。</p>

<p>imec 在 2024 年公开的一项 High-NA EUV 研究，从一平方微米的随机逻辑金属层单元中选取 200 个量测结构，覆盖密集、孤立和端到端图形，再比较亮场、暗场、不同吸收体与有无 SRAF 的组合。<a href="https://doi.org/10.1117/12.3010869">[1]</a> 这类图形选择很重要。选择过少，光源会偏爱少量测试图形。选择过多而不做覆盖分析，计算成本和数据冗余又会迅速上升。</p>

<p>GlobalFoundries 与 ASML Brion 公开过更接近量产导入的 ArF SMO 案例。第一组包含 112 个关键 SRAM、测试图形和热点，用于光源优化。第二组超过 500 个局部图形，用于独立验证，另有较大器件结构参与检查。<a href="https://doi.org/10.1117/12.916614">[2]</a> 这个做法揭示了一条基本原则，参与优化的图形和验证光源泛化能力的图形应当分开。</p>

<h3 id="目标设定与实测光源">目标、设定与实测光源</h3>

<p>光源进入晶圆厂后，会先后出现三种形态。</p>

<p>第一种是 SMO 工具给出的目标光源。它可能是连续强度分布，也可能具有很细的自由形状。</p>

<p>第二种是曝光机能够加载的设备设定光源。连续光源需要经过光源映射，还要满足照明器的最小光瞳填充、模糊、强度分辨率和硬件可实现性。</p>

<p>第三种是曝光机里实际形成的实测光源。它由扫描机的光瞳传感器或相应量测方法得到，包含实际光学系统的偏差。</p>

<p>仿真代表实际曝光的前提，是目标、设备设定和实测光源之间的偏差得到量化并受控。Huang 等人的 FlexRay 实验先用 Tachyon 做完整 SMO 和单独光源优化，再把光源加载到 ASML XT 1950i。曝光前后，研究者使用扫描机内置传感器收集光瞳信息，比较实际光源、设备设定光源和模拟 CD，随后跑 FEM 与关键缺陷扫描。<a href="https://doi.org/10.1117/12.879567">[3]</a></p>

<p>Nikon、Huali 与 Mentor 的联合研究也把实测光源分布与 SMO 光源做相关性验证，并用 FEM 晶圆检查仿真和晶圆工艺窗口。<a href="https://doi.org/10.1117/12.2223576">[4]</a> 这说明光源优化完成只是中间节点。将光源渲染、写入扫描机、量出实际光瞳，再看晶圆响应，才完成一次实物验证。</p>

<h3 id="光源变化与模型适用域">光源变化与模型适用域</h3>

<p>光源决定了哪些衍射级进入投影物镜，也改变空中像、NILS、跨节距行为和焦点位置敏感度。原模型里的光刻胶模型项即使能够勉强吸收部分变化，也容易损害外推能力。</p>

<p>GlobalFoundries 的公开流程在优化光源安装后，重新收集标称条件、离焦和非标称剂量的晶圆 CD，校准新的掩模 3D 模型，调新的 OPC 校正流程，制作新掩模版，再做晶圆验证。<a href="https://doi.org/10.1117/12.916614">[2]</a> 这个顺序很有代表性。</p>

<p>因此，只用一张光瞳图片无法描述 SMO 的完整产物。实际交付还包括彼此匹配的光源规格、扫描机设定、OPC 模型、OPC 校正流程、SRAF 策略、MRC 与验证条件。</p>

<h2 id="实验设计与效应分离">实验设计与效应分离</h2>

<p>有了候选光源和初步工艺，下一步是设计能辨识工艺响应的测试载体。</p>

<p>测试载体的方法论目标可以用一个词概括，辨识力。一个待估参数发生变化时，量测数据中应当出现能够和其他参数区分的签名。密集到孤立的节距扫描用来观察邻近响应，焦点位置和剂量分组实验用来观察 Bossung 斜率，掩模偏置分组帮助区分掩模响应，ADI 与 AEI 配对则把光刻和刻蚀分开。只收标称条件 CD，许多参数会给出几乎相同的拟合结果。</p>

<p>最基本的一维图形包括密集到孤立的线空图形、不同目标 CD、不同节距、线条和间隔两种图形极性、有无 SRAF、不同掩模偏置。二维图形包括线端、拐角、折角、T 形交叉、端到端、端到线、接触孔或通孔阵列、二维孤岛图形，以及 SRAM 和真实产品热点。</p>

<p>规则图形便于控制单个变量，分离跨节距、剂量和焦点响应；二维与产品图形则覆盖规则阵列之外的圆角、端点回缩、相邻边耦合和 SRAF 交互。两类样本分别提供效应辨识和实际邻域覆盖。</p>

<p>测试掩模还要故意放进一些边界样本。它们可能接近光刻胶倒塌、桥连、残胶、接触孔缺失或掩模规则限值。边界样本不一定适合承担主拟合，却很适合检验模型能否识别失效起点。这类尺寸和间距经过特意安排、接近临界成像的定制图形，可以在模型建成后承担额外验证。稳定的模型既要把正常图形的平均 CD 拟合准确，也要预测这些图形何时开始失效。</p>

<p>Keck 等人公开的模块化建模实例使用 1560 个 CD 量测，覆盖四种工艺条件。约 85% 是一维图形，约 15% 是二维图形，内容包括带或不带 SRAF 的线空图形、孤立图形和线端。<a href="https://doi.org/10.1117/12.716295">[5]</a> Weisbuch 等人在 28 nm 有源区工艺层的生产导入中，又比较了传统量测结构与 SEM 轮廓。轮廓能在一个二维结构中产生大量 EPE 点，提高局部边缘覆盖。<a href="https://doi.org/10.1117/12.2048288">[6]</a></p>

<p>到了更先进的节点，测试载体还要有意识地覆盖真实产品的图像参数空间。只按几何宽度和间隔取样可能漏掉光学上完全不同的二维邻域。IBM 的自动采样方案研究尝试从候选图形中挑选更少但更有代表性的样本。<a href="https://doi.org/10.1117/12.2086049">[7]</a></p>

<p>采样方案也受量测时间约束。一块测试掩模可以放很多图形，CD-SEM 却要逐个寻址、自动对焦、识别图形、采图和量边缘。规则 CD 量测结构较快，二维轮廓和大视场图像提供的信息更多，采集和处理成本也更高。工程师会把少量高信息量轮廓与较大规模的 CD 量测结构混合使用，并给关键图形安排重复芯片，以区分系统误差和随机变化。</p>

<p>采样方案需要同时覆盖产品图形、提供参数敏感的工艺分组、通过重复量测估计噪声，并预留独立验证样本。大量重复的量测结构主要降低噪声；具有不同敏感度方向的二维轮廓才可能增加参数辨识能力。</p>

<h3 id="imec-的量测实验">imec 的量测实验</h3>

<p>imec、Applied Materials 和 Siemens 在 2024 年公开了一套很具体的 EUV 实验。<a href="https://doi.org/10.1117/12.3010898">[8]</a></p>

<p>他们使用 imec iN3 BEOL 设计、EUV CAR 和 PTD，以及经过 SMO 的曲线测试掩模。实验一共用了四片晶圆。</p>

<table>
  <thead>
    <tr>
      <th>晶圆用途</th>
      <th>数据目的</th>
    </tr>
  </thead>
  <tbody>
    <tr>
      <td>光刻标称条件晶圆</td>
      <td>找 ADI 标称条件响应，也用于比较 CD-SEM 扫描条件</td>
    </tr>
    <tr>
      <td>光刻 FEM 晶圆</td>
      <td>收集焦点位置和剂量变化下的 ADI 数据</td>
    </tr>
    <tr>
      <td>刻蚀标称条件晶圆</td>
      <td>得到标称条件 AEI 与刻蚀偏差</td>
    </tr>
    <tr>
      <td>刻蚀工艺窗口晶圆</td>
      <td>检查工艺波动下的刻蚀响应</td>
    </tr>
  </tbody>
</table>

<p>公开数据里，标称条件晶圆选择了 50 个一维图形，FEM 晶圆选择了 42 个二维位置。量测对不同着陆能量和重复次数做了安排。光源优化时使用了焦点位置从负 30 nm 到正 30 nm、15 nm 步长，剂量从正 5% 到负 5%、2.5% 步长，并加入全局掩模偏置分组。</p>

<p>光源安装并曝光以后，团队才确定最终 OPC 模型采样方案。测试掩模上的一维线空图形从 32 nm 节距延伸到 320 nm 孤立节距，二维部分来自多个节距的 OPC 后的后段互连设计。最终用于校准的数据约为 700 个量测结构加 15 个轮廓，用于验证的数据约为 1400 个量测结构加 42 个轮廓。<a href="https://doi.org/10.1117/12.3010898">[8]</a></p>

<p>这些数字不宜复制成任何工厂的标准模板。它们说明了数据计划的结构。标称条件与工艺窗口分开，一维与二维并存，校准与验证分开，ADI 与 AEI 分开，同时保留重复量测来观察随机变化和量测误差。</p>

<h3 id="焦点剂量矩阵与响应斜率">焦点—剂量矩阵与响应斜率</h3>

<p>FEM 是焦点—曝光矩阵。晶圆上的不同曝光场或芯片使用不同焦点位置和剂量组合曝光，显影后量 CD、EPE、轮廓和缺陷，就能得到 Bossung 曲线与工艺窗口。</p>

<p>在一维图形上，Bossung 曲线能显示 CD 随焦点位置的变化，以及不同剂量下曲线的平移。对多个节距和图形类型同时采样，模型就能学习密集和孤立图形的最佳焦点差异、跨节距偏差、剂量敏感度和焦点位置敏感度。</p>

<p>标称条件数据适合锁定最佳条件下的图形误差。非标称焦点与剂量数据用于约束模型的斜率和工艺窗口行为。若模型只在标称条件校准，可能在中心点非常准确，离开中心点后迅速失真。工艺窗口 OPC 和验证因而需要连续或多条件模型。<a href="https://doi.org/10.1145/1146909.1147108">[9]</a></p>

<p>标称条件 CD 约束局部响应的截距，焦点和剂量分组实验约束导数，跨节距图形约束邻域响应，重复芯片估计随机误差。每组实验应对应明确的待区分机制。</p>

<p>数据也不必全部进入拟合。比较稳健的做法是提前划出校准集和验证集。验证集应包含未参加拟合的节距、二维环境或工艺条件。它检验的内容比总体 RMS 更重要，包括系统残差是否随节距、CD、方向、焦点位置、剂量、掩模偏置或图形类别变化。</p>

<p>Klostermann 等人的物理光刻胶模型研究使用数千个 CD 和多达 30 个 FEM，并明确区分训练与验证。他们还发现，使用实测光源形状与标称条件光源形状会得到不同的模型质量。<a href="https://doi.org/10.1117/12.814216">[10]</a> 这再次表明，晶圆数据和扫描机响应特征必须相互对应。</p>

<h2 id="分层校准与全芯片应用">分层校准与全芯片应用</h2>

<h3 id="独立量测与待拟合参数">独立量测与待拟合参数</h3>

<p>Mack 对 OPC 校准的总结列出了一批能够独立量测的输入，包括波长、NA、物镜像差、光源形状、光刻胶厚度、吸收与掩模线宽。<a href="https://doi.org/10.1117/12.728961">[11]</a> 先进模型还会加入偏振、flare、掩模吸收体 n 和 k、掩模厚度、晶圆膜堆栈，以及需要时的掩模 3D 效应。</p>

<p>imec、ASML Brion 与 ZEISS 在 High-NA EUV 上还研究了 AIMS 空中像的直接用途。AIMS 使用与扫描机照明对应的条件观察工作波长空中像，可以提供 ILS、对比度、SRAF 图像和跨焦点图形偏移，并帮助分离掩模参数与后续光刻胶效应。<a href="https://doi.org/10.1117/12.2688109">[26]</a> 它不能替代最终晶圆校准，却能让掩模和空中像子模型少依赖后级参数补偿。</p>

<p>掩模模型负责从设计掩模转到真实掩模透过率。光学模型负责从掩模到空中像。光刻胶模型负责从空中像到显影后轮廓。三个模块分开后，掩模 CD 或光源更新可以在一定范围内替换相应输入，避免所有变化都重新拟合进光刻胶模型项。</p>

<p>分开并不意味着完全独立。参数之间仍可能补偿。例如错误的光源形状可以被光刻胶阈值部分吸收，错误的掩模 CD 可以被 全局偏差吸收。工程师会先固定高可信度物理参数，再逐步释放少量待拟合参数，同时查看不同图形和不同条件的残差签名。</p>

<p>紧凑模型还受一个很硬的约束，它要在全芯片上被调用许多次。严谨 Maxwell 求解器、完整光刻胶化学体系和等离子体仿真可以帮助理解局部物理，却很难直接承担全芯片 OPC 的反复迭代。工业模型因此选择一组计算得动、对关键变化足够敏感的状态量。校准工作的本质，是在物理完整性、可辨识性、预测精度和运行时间之间选一个能进入生产的抽象层次。</p>

<h3 id="校准残差与预测误差">校准残差与预测误差</h3>

<p>模型优化器总能把更多参数用于降低校准 RMS。参数过多时，模型会开始解释计量噪声、偶然晶圆波动和采样方案的偏差。训练集更准，未见图形和非标称条件反而更差。</p>

<p>所以验证要在拟合前划出。它应包含未参与校准的节距、二维环境、工艺条件或产品局部图形。工程师还会逐一查看各图形类别的残差，总 RMS 只是其中一个指标。残差若随节距单向漂移，说明邻近响应仍有遗漏。残差若随焦点位置改变符号，可能是光源、像差或焦点位置模型有问题。随机散布很大时，先查计量和工艺波动，再考虑增加模型自由度。</p>

<p>这套方法把模型评价从曲线拟合变成了有边界的预测。模型只对经过数据覆盖和独立验证的设计间隔、工艺窗口、扫描机配置与材料堆栈负责。超出这个范围时，正确动作是补实验或限制使用域，不能用已有 RMS 代替证据。</p>

<h3 id="cd-sem-观测模型">CD-SEM 观测模型</h3>

<p>晶圆图像中的边缘位置受到计量过程影响。电子束和光刻胶会相互作用，着陆能量、扫描方向、帧数、电流密度和充电效应都会改变图像。薄 EUV 光刻胶尤其容易发生收缩。</p>

<p>Mack 等人的建模计量研究使用 221 个一维图形、728 个跨焦点和剂量量测结构，并划分校准与验证。把 CD-SEM 的系统偏差作为计量模型加入后，验证表现得到改善。<a href="https://doi.org/10.1117/12.2218534">[12]</a></p>

<p>imec 联合实验则比较 500 eV 与 150 eV 的 ADI 成像。低着陆能量降低了光刻胶收缩，却带来更低的信噪比和更高的轮廓提取 要求。团队用同一组 AEI 轮廓分别配对两种 ADI 轮廓，得到两套刻蚀偏差数据。结果显示，ADI 量测方式的变化会一路传递到刻蚀模型残差。<a href="https://doi.org/10.1117/12.3010898">[8]</a></p>

<p>TSMC 在 2026 年公开的一项专利申请也直接描述了计量感知 OPC。方案从同一晶圆的多张图像建立计量误差函数，把计量模型与 OPC 模型串联，并允许用后续晶圆图像继续训练。<a href="https://patents.google.com/patent/US20260003293A1/en">[13]</a> 专利不等于量产披露，但它清楚展示了先进晶圆厂正在处理的问题。模型看到的晶圆图像也需要被建模。</p>

<h2 id="目标调整与掩模修正">目标调整与掩模修正</h2>

<p>正向模型从掩模预测 ADI 或 AEI，逆向求解则沿相反方向工作。若最终目标在 AEI，先对刻蚀或目标调整求逆。</p>

<p>AEI 目标⟶ADI 目标</p>

<p>再对光刻或 OPC 求逆。</p>

<p>ADI 目标⟶掩模图形</p>

<p>这两步解释了 SSA、刻蚀补偿与 OPC 的分工。SSA 或目标调整先决定 OPC 应该追逐什么晶圆目标，OPC 再移动掩模边缘去实现这个目标。两步都表现为尺寸变化，优化对象却不同。</p>

<h3 id="ssa-对目标轮廓的调整">SSA 对目标轮廓的调整</h3>

<p>SSA 常被展开为 Selective Size Adjustment。它修改的是 OPC 的晶圆目标。随后 OPC 再根据这个新目标求掩模形状。</p>

<p>这种操作的动机来自共同工艺窗口。某些forbidden-dense-alternate 图形即使标称条件 CD 能对准，在焦点位置或剂量改变时也可能比其他图形更快越过规格。工程师可以对特定宽度、间隔或图形类别预先加一个目标偏差，让不同图形的 Bossung 曲线和工艺窗口更好地重合。</p>

<p>因此，SSA 偏差通常不能只取标称条件 CD 误差的相反数。它还要考虑焦点位置、剂量、MEEF、NILS、最终电性目标、设计规则、掩模规则和相邻图形的共同窗口。</p>

<h3 id="ssa-表与共同工艺窗口">SSA 表与共同工艺窗口</h3>

<p>公开专利给出了一条很直观的路径。<a href="https://patents.google.com/patent/CN119516574A/zh">[14]</a></p>

<ol>
  <li>设计一组宽度和间隔测试图形，并按图形类别组织。</li>
  <li>在扫描机上做焦点位置和剂量步进扫描，完成曝光和显影。</li>
  <li>量测不同条件下的光刻胶宽度，画出 Bossung 和工艺窗口。</li>
  <li>为每个 CD 与间距组合求使共同窗口达标的目标调整量。</li>
  <li>把结果整理为按目标 CD、间隔、图形极性或图形类别索引的偏差表。</li>
  <li>在 OPC 前将表应用于设计目标，再运行 OPC 和全芯片验证。</li>
</ol>

<p>中国科学院微电子研究所的公开专利 CN110989289A 描述了对forbidden-dense-alternate 图形作选择性展宽的目标调整方案。<a href="https://patents.google.com/patent/CN110989289A/zh">[15]</a> 它可说明目标调整的动机，但不能据此断言所有机构都将该流程命名为 SSA，或该专利方案已进入量产。 Applied Optics 上的相关论文进一步展示了这类目标调整对共同工艺窗口的作用。<a href="https://doi.org/10.1364/AO.57.007811">[16]</a></p>

<p>真实流程往往还会把仿真放进循环。模型可以先扫大量宽度、间隔和条件，缩小需要上晶圆的组合。晶圆数据再校正模型与规则表。若产品热点落在表覆盖范围以外，就需要新增测试图形或转向基于模型的目标调整。</p>

<p>这里的方法仍然是先用模型扩展搜索，再用晶圆确定现实边界。仿真适合低成本扫描大量组合，晶圆实验负责发现模型没有描述的效应。表是这轮搜索的压缩结果，它必须带着适用的 CD、间隔、图形极性、工艺条件和图形类别一起发布。</p>

<h3 id="ssa-缩写的其他用法">SSA 缩写的其他用法</h3>

<p>一些晶圆厂资料也会把补偿 ADI 到 AEI 差异的尺寸调整表称为 SSA 表。此时它承载的是刻蚀偏差或图形转移偏差。</p>

<p>两类表的建立方法相似，都按图形环境整理偏差，也都在 OPC 前修改目标。物理目标却不同。一类处理光刻工艺窗口，另一类处理光刻胶到最终薄膜的图形转移。实际项目应先看表的输入和输出定义，再判断内部缩写指向哪一类。</p>

<h2 id="刻蚀模型与最终轮廓预测">刻蚀模型与最终轮廓预测</h2>

<h3 id="工艺开发与-opc-校准数据">工艺开发与 OPC 校准数据</h3>

<p>刻蚀工程师为开发配方会收集许多数据，包括无图形薄膜刻蚀速率、选择比、晶圆内均匀性、腔体匹配、终点信号、等离子体条件、剖面、侧壁角、深度、残留和材料损伤。</p>

<p>OPC 刻蚀模型的目标更窄。它需要在全芯片上快速预测图形转移对边缘位置的系统影响。主要数据是同一类图形环境下的 ADI 和 AEI 配对。</p>

<p>一个常用定义是</p>

\[b_{\mathrm{etch}}=\mathrm{CD}_{\mathrm{AEI}}-\mathrm{CD}_{\mathrm{ADI}}.\]

<p>对二维图形，工程师更关心沿轮廓的局部位移。线端、内角、外角、接触孔的不同方向可以有不同偏差。局部图形密度、开口区、图形可见性、相邻结构、底层材料和光刻胶剖面都可能参与。</p>

<p>Gardin 等人的 65 nm 刻蚀建模研究显示，简单宽度和间隔规则在复杂图形环境中会遇到覆盖边界，紧凑刻蚀模型需要描述局部密度与邻域影响。<a href="https://doi.org/10.1016/j.mee.2007.01.085">[17]</a></p>

<h3 id="adi-与-aei-的配对要求">ADI 与 AEI 的配对要求</h3>

<p>理想做法是为同一个设计位置获取 ADI 与 AEI 轮廓。数据采集需要考虑电子束对胶的影响：ADI 的 SEM 量测本身可能让光刻胶收缩，影响后续刻蚀。</p>

<p>一项接触孔工艺层研究采用同一晶圆、不同曝光场的方式采集 ADI 与 AEI，避免在待刻蚀位置上重复电子束照射。研究覆盖约 40 类接触孔构型，每类量八个曝光场。约三分之一结构用于校准，其余用于验证。轮廓上每隔约 5 nm 放置 EPE 样本，一个结构可以产生约 500 个局部数据点。<a href="https://doi.org/10.1117/12.2248013">[18]</a></p>

<p>imec 的 2024 年实验采用四片晶圆，把光刻与刻蚀、标称条件与工艺窗口分开。对 1D 和 2D 图形都保留重复量测，并将 ADI 轮廓与 AEI 轮廓重叠形成刻蚀偏差。<a href="https://doi.org/10.1117/12.3010898">[8]</a></p>

<p>对先进节点，只量俯视 CD 可能仍然不够。相同顶部 CD 可以对应不同侧壁角和光刻胶 3D 剖面，进入刻蚀后产生不同横向侵蚀或剖面转移。Wu 等人的研究将光刻胶 3D 仿真与紧凑刻蚀模型连接，明确讨论了侧壁角、离子能量、角度分布、气体、压力和材料刻蚀速率等因素。<a href="https://doi.org/10.1117/12.2086048">[19]</a></p>

<p>量产 OPC 模型不可能把整个等离子体反应腔的多尺度物理都逐点算一遍。工程师会选择与晶圆数据有稳定相关性的少量描述量，压缩成高斯核、可见性核、密度核或其他经验基函数。压缩得过度会漏掉二维行为，基函数太多又容易过拟合。</p>

<h3 id="分阶段整体与目标调整流程">分阶段、整体与目标调整流程</h3>

<table>
  <thead>
    <tr>
      <th>方式</th>
      <th>校准对象、优点与风险</th>
    </tr>
  </thead>
  <tbody>
    <tr>
      <td>整体模型</td>
      <td>校准对象<br />直接用 AEI 数据拟合一个总模型<br />优点<br />流程简单，直接瞄准最终图形<br />风险<br />光刻与刻蚀根因混在一起，换任一工艺后维护困难</td>
    </tr>
    <tr>
      <td>目标调整流程</td>
      <td>校准对象<br />用 ADI 到 AEI 偏差生成目标调整量<br />优点<br />速度快，容易进入现有 OPC 校正流程<br />风险<br />表或简单模型覆盖不了复杂二维环境</td>
    </tr>
    <tr>
      <td>分阶段模型</td>
      <td>校准对象<br />先建光刻模型，再建 ADI 到 AEI 的刻蚀模型<br />优点<br />物理边界清楚，可分别验证<br />风险<br />数据配对和模型管理更复杂</td>
    </tr>
  </tbody>
</table>

<p>公开专利 US8255838B2 详细讨论了 staged、目标调整与 lumped 的差别，并用 ADI 晶圆、ADI 模型和 AEI 晶圆之间的残差构建刻蚀感知校准。<a href="https://patents.google.com/patent/US8255838B2/en">[20]</a> 工厂选择哪一种，还取决于工艺层、工艺稳定性、运行时间、现有工具和维护成本。</p>

<p>三种方式代表三种模型分解假设。整体流程假设集成工艺足够稳定，可以直接学习掩模到 AEI 的总响应。目标调整流程假设主要刻蚀效应能压缩成目标偏差。分阶段流程假设光刻与刻蚀可以通过 ADI 量测有效分开。工程师会用留出集结构、工艺变更和运行时间去检验这些假设。某种模型在一层金属层上有效，不代表它能直接搬到接触孔、离子注入层或另一套刻蚀堆栈。</p>

<p>这里还有一个维护问题。光刻胶或光源经常变化，而刻蚀相对稳定时，分阶段模型允许只更新光刻部分。两段数据很难可靠配对，或者最终 AEI 才是唯一可信量测时，整体模型可能更现实。模型结构应当服从数据能支持的因果分解，不能反过来要求数据证明一个预先选好的软件结构。</p>

<h2 id="模型验证与生产资格">模型验证与生产资格</h2>

<p>模型开发在反演与实物验证之间迭代。当前模型提出光源、目标偏置和掩模候选，实验检验这些候选在扫描机、光刻胶与刻蚀过程中的响应。新出现的偏差用于修订采样方案或模型结构。</p>

<p>各阶段通常需要迭代。新的晶圆热点可能说明采样方案没有覆盖某类二维环境，团队要把它放回测试载体。实测光源与目标光源的偏差可能要求重新光源映射，也可能要求重建模型。AEI 残差若只在某种底层材料上出现，刻蚀模型的输入边界就要扩大。</p>

<p>全芯片验证在这里承担一个特殊角色。测试掩模用有限样本建立模型，产品版图却包含数量巨大的局部环境。验证规则集用紧凑模型扫描整片设计，寻找超出校准覆盖范围、工艺窗口过窄、MRC 冲突和迭代不收敛的位置。它把有限实验和全芯片图形空间接起来，但最后的资格验证仍要回到新掩模版与晶圆。</p>

<p>TSMC 对外介绍掩模服务时，明确称其 OPC 模型覆盖晶圆工艺设备、工艺材料和可制造性设计（DFM）要求，并维护经过晶圆验证的 OPC 数据库。<a href="https://www.cld.tsmc.com/english/dedicatedFoundry/services/mask_services">[21]</a> TSMC 对 N6 的公开描述也把光刻工艺优化、OPC 和刻蚀协同优化放在同一量产技术路径中。<a href="https://www.cld.tsmc.com/english/dedicatedFoundry/technology/platform_DCE_N7_N6">[22]</a> 这些官方材料没有公布内部配方，能够支持的判断仍然很清楚。量产资格验证面向整套工艺、模型与设计规则的组合。</p>

<h2 id="high-na-模型的分阶段建立">High-NA 模型的分阶段建立</h2>

<p>大多数流程默认先有稳定扫描机和工艺，再收晶圆数据建模型。High-NA EUV 的首次导入打破了这个顺序。</p>

<p>Intel 在 2024 年完成首台商用 EXE 5000 的安装后，公开说明设备仍要经过校准才能服务未来工艺路线图。<a href="https://www.intel.de/content/www/de/de/newsroom/news/intel-foundry-opens-new-frontier-chipmaking.html">[23]</a> 设备、掩模、光刻胶、刻蚀、计量和 OPC 的开发必须并行，否则所有工作都排在扫描机验收之后，学习周期会很长。</p>

<p>Chris Mack 对 2025 年 SPIE 会议的记录提到，Intel 的 Can Guven 介绍了一种提前校准思路。团队在扫描机发货前量测像差，再对最终光学调整后的状态做预测，用严谨仿真推断早期晶圆结果与预期最终结果的差异，从而让 OPC 校准更早开始。<a href="https://lithoguru.com/life/?p=736">[24]</a></p>

<p>这个案例的价值在于展示物理量测与仿真的另一种连接方式。晶圆数据仍然重要，但它不一定要等所有硬件和工艺完全冻结后才出现。高可信度的掩模、像差和空中像仿真可以先建立开发阶段模型，早期晶圆用来更新它，进入稳定工艺后仍需用独立晶圆与产品图形完成资格验证；这是本文提出的工程验证要求，不是该会议笔记已经证明的实施结果。</p>

<p>这是一种渐进式精度策略。早期模型用已知物理量和严谨仿真回答架构问题，帮助准备测试掩模与初始 OPC。扫描机安装后的早期晶圆负责修正机台特定响应。工艺与材料稳定以后，最终资格仍应由稳定工艺下的独立晶圆与产品验证承担。每一阶段的模型都有清楚的证据等级和使用限制。</p>

<p>这种做法能缩短串行等待，却没有取消晶圆验证。它只是把原本集中在扫描机就绪之后的学习拆到多个阶段并行进行。越早期的模型越依赖物理先验，越接近量产的模型越要接受产品图形、真实工艺窗口和计量的约束。</p>

<p>这段早期校准信息来自 Mack 的署名会议笔记，作者同时提醒转述可能遗漏或误解细节；它不构成 Intel 官方的量产资格披露。它适合说明一种先进开发策略，不适合写成 Intel 已公开的完整量产配方。</p>

<h2 id="euv-概率模型与失效数据">EUV 概率模型与失效数据</h2>

<p>ArF 时代的紧凑模型主要关注系统性 CD 和 EPE。EUV 中的光子、二次电子、光刻胶化学体系和材料随机性会产生 LER、LCDU、接触孔缺失、微桥等概率事件。</p>

<p>平均轮廓对系统误差很有用，却会抹平随机缺陷。工程师需要在同一图形、同一条件下采集更多重复 SEM 图像，把平均边缘、方差、空间相关性和缺陷概率分开处理。用于高 σ 缺陷预测的实验数量会非常大，严谨 Monte Carlo 仿真也承担一部分数据生成任务。<a href="https://doi.org/10.1117/12.3093415">[25]</a></p>

<p>未来的 OPC 模型包可能同时包含两个模型。一个预测平均轮廓与工艺窗口，另一个预测在该平均条件周围发生随机失效的概率。两者会共享光源、掩模、光刻胶和计量数据，却有不同的采样设计和验证指标。</p>

<p>系统模型依靠跨图形和跨条件的受控差异，概率模型还需要同一条件下的大量重复样本，以估计分布尾部和罕见缺陷概率。重复 SEM 图像的平均处理保留平均轮廓，却会丢失概率模型所需的波动信息。</p>

<h2 id="模型适用域与持续维护">模型适用域与持续维护</h2>

<p>校准 RMS 反映参与拟合样本的残差。生产资格还要求独立图形、多工艺条件和实际掩模、晶圆结果共同支持模型的适用范围。</p>

<p>发布的对象是一组兼容关系。模型版本要绑定光源、扫描机配置、掩模堆栈、光刻胶与膜堆栈、刻蚀腔体类别、计量配方、OPC 校正流程、MRC 和验证规则集。脱离这些状态单独复制一个模型文件，原有验证结论就失去了适用条件。</p>

<p>当设备、材料、计量或校正流程发生变化，工程团队要判断改动是否仍在模型适用域内。小变化可以通过重新资格验证证明兼容，超出适用域的变化则需要补数据、更新参数、重建模型或限制模型使用范围。</p>

<p>这项判断可以分三层。受控波动仍在原校准分布内时，量产监控负责确认。可独立量测的物理输入改变，但模型形式仍有效时，可以替换输入并做针对性重新资格验证。新的工艺响应特征落到覆盖范围以外时，团队要重新设计分组实验、补校准与验证数据，再发布新的模型包。</p>

<h2 id="参数可辨识性与局部敏感度">参数可辨识性与局部敏感度</h2>

<p>参数补偿可以通过局部敏感度分析检验。设第 $i$ 个实验输入是 $\mathbf x_i$，模型参数为 $\boldsymbol\theta$，预测量为 $g_i(\mathbf x_i;\boldsymbol\theta)$。实际量测可进一步写成</p>

\[\mathbf y=\mathcal H\!\left(\mathcal F(\mathbf x;\boldsymbol\theta);\boldsymbol\phi\right)
+\boldsymbol\epsilon.\]

<p>$\mathcal H$ 是计量与抽边过程，$\boldsymbol\phi$ 是计量参数，$\boldsymbol\epsilon$ 是随机误差。输入 $\mathbf x$ 本身也可能有不确定度，例如扫描机的实际焦点、剂量和掩模 CD。把这些量全当成精确常数，会迫使工艺参数吸收输入误差。Mack 的校准研究讨论了稳健回归与总体最小二乘；它说明损失函数的选择必须服从实际误差位于哪里。<a href="https://doi.org/10.1117/12.728961">[11]</a><a href="https://doi.org/10.1117/12.2218534">[12]</a></p>

<p>若先采用输出噪声模型，残差 $\mathbf r=\mathbf y-\mathbf g(\boldsymbol\theta)$ 的加权目标可写为</p>

\[\begin{aligned}
\widehat{\boldsymbol\theta}&amp;=\arg\min_{\boldsymbol\theta} \mathbf r^\mathsf T\Sigma^{-1}\mathbf r +\lambda R(\boldsymbol\theta), \\
&amp;\boldsymbol\theta\in\Theta_{\mathrm{phys}}.
\end{aligned}\]

<p>$\Sigma$ 是量测协方差，$\Theta_{\mathrm{phys}}$ 是物理可接受参数域。CD 点若来自同一曝光场，共同的焦点位置偏差会使它们相关；一条 SEM 轮廓上相邻点也不独立。用对角矩阵代替全部协方差是可以采用的工程近似，但要评估这种近似是否造成某些轮廓被过度加权。</p>

<p>辨识能力由噪声归一化的敏感度决定。对参数作局部线性化：</p>

\[\begin{aligned}
\Delta\mathbf y&amp;\approx J\Delta\boldsymbol\theta, \\
J_{ij}&amp;=\frac{\partial g_i}{\partial\theta_j}, \\
A&amp;=\Sigma^{-1/2}J=U\operatorname{diag}(s_k)V^\mathsf T.
\end{aligned}\]

<p>很小的奇异值 $s_k$ 表示沿对应参数组合改变，预测响应仍被噪声淹没。此时得到唯一的优化器输出，不等于数据给出了唯一的物理解释。多 NA、多节距和多图形数据联合校准，能够增加独立约束，但仍要检查它们是否真的改变敏感度方向。<a href="https://doi.org/10.1016/S0167-9317(02)00438-0">[27]</a></p>

<p>例如只用标称 CD，同时放开光源模糊、光刻胶扩散、SEM 模糊，三个参数都可能让边缘变缓。增加同节距的重复点主要降低噪声，不一定能分开它们。引入独立光瞳量测、PEB 分组实验、不同着陆能量的 SEM 数据，才有机会让三种机制留下不同签名。即便如此，若工艺本身变化不可控，结论仍可能是“只能识别一个有效模糊”，应诚实保留这个抽象。</p>

<p>对非线性模型，SVD 是局部工具。还可以固定某个参数，在一系列值上重新优化其他参数，画出剖面损失；若很宽的参数范围都具有相近损失，其不确定度就不能用单次优化器的收敛标志掩盖。不同初值、多批次自助重采样和独立物理量测，也有助于检验结论是否依赖偶然样本。</p>

<h2 id="实验信息量与样本选择">实验信息量与样本选择</h2>

<p>在局部近似下，实验的信息矩阵是 $F=J^\mathsf T\Sigma^{-1}J$。这给出选择采样方案的一种数学语言：增加 $\log\det(F+\alpha I)$ 可鼓励覆盖多个敏感方向，提高最小特征值可优先补最难辨识的方向。$\alpha$ 是避免奇异的正则项。这些是一般实验设计准则，本文不声称某家工厂按同一公式选晶圆。</p>

<p>像素数与独立信息量并不成比例。同一二维图形上的数百个 EPE 点可能共享配准和抽边偏差；重复晶圆、重复芯片及测量方向变化用于估计这种相关性，新节距、方向及工艺分组则可能增加新的敏感度方向。</p>

<p>一个具体决策例子是：模型在离焦的线端上出现同向残差，而标称条件长直线已经足够好。下一轮优先收集对焦点与二维方向敏感的图形，并确认实际焦点位置与掩模轮廓；再收一批相同标称条件长直线，很可能只是重复已有约束。若怀疑刻蚀，不应先释放更多光学参数，而要补能可靠配对的 ADI/AEI 或剖面信息。</p>

<p>IBM 的自动样本选择研究给出在设计覆盖与量测成本之间折中的实际例子；多阶段回归研究则说明，增加模型复杂度和提高验证精度并非同一回事。<a href="https://doi.org/10.1117/12.2086049">[7]</a><a href="https://research.ibm.com/publications/multiple-stages-of-regression-to-improve-accuracy-in-calibrated-lithography-process-models">[28]</a> 数学准则用于提出候选，最终采样方案还要满足测试掩模面积、晶圆数量、SEM 寻址与工艺可执行性。</p>

<h2 id="数值误差模型误差与观测误差">数值误差、模型误差与观测误差</h2>

<p>数值收敛是第一层。固定模型、输入与参数，分别增加电磁网格、源点采样、SOCS（相干系统之和）核数和像面分辨率，检查预测及其优化梯度是否稳定。若每次增加核数又重拟合胶参数，数值变化与参数补偿混在一起，就无法判断光学算法本身是否收敛。</p>

<p>第二层才是预测验证。保留拟合结果，预测没有参与调参的数据。随机把相邻量测结构分成两组可能泄露几何和工艺信息；若实际任务是预测新产品或新晶圆，留出集应按图形家族、独立晶圆或独立条件分组。为了选择模型复杂度使用的验证，也不能在最后继续当作从未看过的测试集。</p>

<p>第三层是逆问题验证。一个前向模型能够预测固定局部图形，不代表其梯度对求解器足够准确。OPC/ILT 会主动寻找模型认为有利的形状，也可能走向训练覆盖之外。应当用更高精度仿真或独立模型检查最终掩模，再用写后掩模和晶圆验证。这个检查尤其应覆盖新出现的高曲率、细小 SRAF 和极端邻域。</p>

<p>评价量应包括：按图形和条件分箱的偏差、分位数与最大 EPE、工艺窗口交集、形貌与连通性失败，以及整套验证的运行时间。全局 RMS 容易被数量多的简单图形支配；某个关键端到端的稳定失败，不应被平均掉。</p>

<p>计量误差与模型误差还要分别估计。重复量测可以近似估计精密度，不能单独证明准确度；同一 SEM 配方稳定地把所有边缘偏移，重复一百次仍会稳定地偏。必须结合量测模型、独立计量或已知物理变化，识别这类系统偏差。<a href="https://doi.org/10.1117/12.2218534">[12]</a></p>

<h2 id="不确定度传播与变更控制">不确定度传播与变更控制</h2>

<p>如果输出边缘为 $\mathbf c(\boldsymbol\theta)$，参数协方差为 $\Sigma_\theta$，局部传播为</p>

\[\begin{aligned}
\Sigma_c&amp;\approx G\Sigma_\theta G^\mathsf T, \\
G&amp;=\frac{\partial\mathbf c}{\partial\boldsymbol\theta}.
\end{aligned}\]

<p>这个结果只反映已定义模型与参数的不确定度，不包含遗漏物理的系统偏差。若不同合理模型在训练集同样好、在某类产品图形预测分歧很大，这种分歧本身就应触发额外验证。不能因为参数置信区间很窄，就宣布模型形式误差也很小。</p>

<p>对缺陷概率，验证要求又不同。若 $N$ 次独立机会中零失败，单侧 95% 上界为 $1-0.05^{1/N}\approx3/N$。当声称的失效率远低于这个上界，必须说明额外证据来自更大规模实验、重要性采样、物理概率模型还是未经验证的外推。真实晶圆的空间相关性还会减少有效独立样本数。平均 CD 的标准误无法替代稀有失效概率的置信区间。</p>

<p>因此模型发布应带着一份明确的适用域声明：目标平面、图形类别、焦点位置/剂量范围、掩模/光刻胶/刻蚀/计量版本、数值精度以及独立验证证据。换光源可能主要影响光学输入，换 SEM 配方首先改变观测链，换刻蚀化学体系则可能改变整个模块的函数形式。变更控制要根据受影响的因果路径选择实验，而不能对所有变化一律套用同一小组监控。</p>

<p>模型记录需要保存系数、约束这些系数的数据依据、有效参数的解释范围，以及使验证结论失效的工艺条件。</p>

<h2 id="建模流程与验证交付物">建模流程与验证交付物</h2>

<p>建模流程需要将数据选择、模型自由度和预测资格联系起来。换层、光源、光刻胶或刻蚀堆栈时，原有证据的有效性取决于受影响的物理过程与观测环节。</p>

<p>下面按目标、模型、数据、求解和验证组织交付物。这是对公开实践的工程归纳，适用于本文讨论的有限实验与全芯片紧凑模型场景。</p>

<table>
  <thead>
    <tr>
      <th>阶段</th>
      <th>主要动作</th>
      <th>交付物</th>
      <th>失效信号</th>
    </tr>
  </thead>
  <tbody>
    <tr>
      <td>目标定义</td>
      <td>选定 ADI 或 AEI 目标，分配 EPE 预算，定义标称与工艺窗口指标</td>
      <td>目标规格、误差预算与验收指标</td>
      <td>模型残差无法关联产品几何或器件要求</td>
    </tr>
    <tr>
      <td>模型分层</td>
      <td>建立掩模、光学、胶、刻蚀和计量的前向关系，固定可独立量测的输入</td>
      <td>模型边界、参数归属与量测清单</td>
      <td>参数相互补偿，工艺变化后无法定位误差来源</td>
    </tr>
    <tr>
      <td>实验辨识</td>
      <td>设计节距扫描、FEM、掩模偏置、工艺分组、重复芯片和 ADI/AEI 配对，预留验证样本</td>
      <td>测试载体、采样方案、计量配方与不确定度估计</td>
      <td>增加量测仍未增加独立信息</td>
    </tr>
    <tr>
      <td>紧凑建模</td>
      <td>分层校准，检查分类残差、非标称条件和独立验证</td>
      <td>模型包、验证报告、适用域与运行时间</td>
      <td>校准误差较低而留出图形出现稳定偏差</td>
    </tr>
    <tr>
      <td>受约束反演</td>
      <td>多条件求解 SMO、SSA、OPC 或 ILT，落实照明器、MRC 和复杂度约束</td>
      <td>照明规格、SSA 表、OPC 流程、掩模图形与验证规则</td>
      <td>设备无法实现照明、掩模不可制造或共同窗口不足</td>
    </tr>
    <tr>
      <td>资格管理</td>
      <td>量测实际光源，写入掩模并曝光产品晶圆，核对缺陷与电性，绑定工艺及计量版本</td>
      <td>晶圆资格验证、兼容版本、监控与重新验证规则</td>
      <td>模型脱离原扫描机、材料、刻蚀或计量条件使用</td>
    </tr>
  </tbody>
</table>

<p>这些阶段是本文对公开案例的归纳。imec 在不同工艺状态下进行计量实验，用于分离过程与观测效应。<a href="https://doi.org/10.1117/12.3010898">[8]</a> GlobalFoundries 在优化光源上重新收集数据、建立模型并制作新掩模，说明照明改变后需要更新模型证据。<a href="https://doi.org/10.1117/12.916614">[2]</a> Intel 的安装公告及 Mack 的署名会议笔记涉及硬件校准与早期模型开发；本文将其组织为开发、早期晶圆和最终资格验证阶段，后一个阶段并非会议笔记已经证明的结果。<a href="https://www.intel.de/content/www/de/de/newsroom/news/intel-foundry-opens-new-frontier-chipmaking.html">[23]</a><a href="https://lithoguru.com/life/?p=736">[24]</a> TSMC 关于晶圆验证 OPC 数据库以及光刻、OPC 与刻蚀协同优化的公开说明，也将适用性关联到工艺和模型的组合。<a href="https://www.cld.tsmc.com/english/dedicatedFoundry/services/mask_services">[21]</a><a href="https://www.cld.tsmc.com/english/dedicatedFoundry/technology/platform_DCE_N7_N6">[22]</a></p>

<p>这六步有三次方向变化。产品要求先沿制造过程向上游逆推，决定目标、误差预算、模型边界和实验内容。设备、掩模、晶圆与计量数据随后沿正向过程建立模型，回答给定输入会印出什么。正向模型通过独立验证以后，求解器才沿逆向过程计算光源、目标偏差和掩模图形。最终解回到扫描机、掩模版和晶圆，接受实物检查。</p>

<p>实验应针对待区分的效应设计。跨节距量测约束邻近响应，FEM 约束焦点位置和剂量斜率，掩模偏置分组识别掩模响应，ADI 与 AEI 配对分离光刻和刻蚀，重复芯片估计噪声，留出图形检验预测。每类数据提供的约束方向不同，量测数量本身无法替代这种区分能力。</p>

<p>模型自由度也应服从同一原则。一个参数只有在数据中留下可区分的签名，才有理由成为拟合自由度。能独立量测的光源、像差、掩模 CD 和膜堆栈应尽量作为物理输入。难以直接分离的光刻胶、刻蚀和计量效应可以交给拟合，但它们需要接受跨图形、跨条件和独立样本的残差检查。训练误差无法替代这些证据。</p>

<p>每次模型发布最后都应当写成一条带条件的资格声明。它说明模型预测哪个目标，覆盖哪些设计图形和工艺窗口，绑定哪组扫描机、光源、掩模、光刻胶、刻蚀与计量版本，并在多大的误差预算内通过了哪些独立验证。任何一项条件改变，团队都要重新判断原证据是否仍然成立。</p>

<p>实验约束可解释的参数组合及模型适用范围，仿真在该范围内评价大量光源与掩模候选，新晶圆再检验反演结果。工艺或计量变化后，模型维护需要定位失效的证据，并据此选择补充实验。</p>

<h2 id="参考文献与来源说明">参考文献与来源说明</h2>

<p>网页访问日期均为 2026-10-25。原始论文、专利、机构技术文档和署名会议笔记承担不同的证据作用；专利表示公开方案，服务页表示机构公开说明，会议笔记表示作者对报告的转述，均不能独自替代产品量产资格证据。文中的 Jacobian、SVD、信息矩阵和误差传播为一般数学方法，已标出局部与统计假设。</p>

<ol>
  <li>Hwang S, Gillijns W, De Gendt S, Kim R-H. “Source mask optimization (SMO) study for high-NA EUV lithography to achieve single patterning on random logic metal.” Proc. SPIE 12954:129540X, 2024. <a href="https://doi.org/10.1117/12.3010869">永久链接 / 原始记录</a>。</li>
  <li>Zhang D, Chua G, Foong Y, et al. “Source mask optimization methodology (SMO) and application to real full chip optical proximity correction.” Proc. SPIE 8326:83261V, 2012. <a href="https://doi.org/10.1117/12.916614">永久链接 / 原始记录</a>。</li>
  <li>Huang T, Huang C-Y, Chiou T-B, et al. “Improvement of lithography process by using a FlexRay illuminator for memory applications.” Proc. SPIE 7973:79731X, 2011. <a href="https://doi.org/10.1117/12.879567">永久链接 / 原始记录</a>。</li>
  <li>Zhu J, Wei F, Chen L, et al. “Source mask optimization study based on latest Nikon immersion scanner.” Proc. SPIE 9780:97801P, 2016. <a href="https://doi.org/10.1117/12.2223576">永久链接 / 原始记录</a>。</li>
  <li>Keck M C, Bodendorf C, Schmidtling T, et al. “Modular process modeling for OPC.” Proc. SPIE 6520:652044, 2007. <a href="https://doi.org/10.1117/12.716295">永久链接 / 原始记录</a>。</li>
  <li>Weisbuch F, Koh K K, Jantzen K. “Bringing SEM-contour based OPC to production.” Proc. SPIE 9052:905224, 2014. <a href="https://doi.org/10.1117/12.2048288">永久链接 / 原始记录</a>。</li>
  <li>Viswanathan R, Jaiswal O, Casati N, et al. “Experiments using automated sample plan selection for OPC modeling.” Proc. SPIE 9426:94260W, 2015. <a href="https://doi.org/10.1117/12.2086049">永久链接 / 原始记录</a>。</li>
  <li>Alkoken R, Baram M, Oron G, et al. “Low landing energy as an enabler for optimal contour based OPC modeling in the EUV era.” Proc. SPIE 12955:1295516, 2024. <a href="https://doi.org/10.1117/12.3010898">永久链接 / 原始记录</a>。</li>
  <li>Yu P, Shi S X, Pan D Z. “Process variation aware OPC with variational lithography modeling.” Design Automation Conference, pp.785–790, 2006. <a href="https://doi.org/10.1145/1146909.1147108">永久链接 / 原始记录</a>。</li>
  <li>Klostermann U K, Mülders T, Ponomarenco D, et al. “Calibration of physical resist models: methods, usability, and predictive power.” Proc. SPIE 7273:727342, 2009. <a href="https://doi.org/10.1117/12.814216">永久链接 / 原始记录</a>。</li>
  <li>Mack C A. “Improved methods for lithography model calibration.” Proc. SPIE 6607:66071D, 2007. <a href="https://doi.org/10.1117/12.728961">永久链接 / 原始记录</a>。</li>
  <li>Mack C A, Sturtevant J L, Deng Y, et al. “Modeling metrology for calibration of OPC models.” Proc. SPIE 9778, 2016. <a href="https://doi.org/10.1117/12.2218534">永久链接 / 原始记录</a>。</li>
  <li>Lai C-J, Anderson S; assignee TSMC. “Method and system of correcting optical proximity correction (OPC) model for manufacturing semiconductor device.” 专利申请 US20260003293A1, 2026-01-01. <a href="https://patents.google.com/patent/US20260003293A1/en">永久链接 / 原始记录</a>。</li>
  <li>张生睿、俞宗强、施伟杰；申请人 Dongfang Jingyuan Electron Ltd. “掩膜图形偏差值确定方法、装置、设备、介质及产品.” 专利申请 CN119516574A, 2025-02-25. <a href="https://patents.google.com/patent/CN119516574A/zh">永久链接 / 原始记录</a>。</li>
  <li>何建芳、韦亚一、董立松等；申请人：中国科学院微电子研究所. “提高版图光刻性能的方法、修正后的版图及仿真方法.” 专利申请 CN110989289A, 2020-04-10. <a href="https://patents.google.com/patent/CN110989289A/zh">永久链接 / 原始记录</a>。</li>
  <li>He J, Dong L, Zhao L, Wei Y. “Retargeting of forbidden-dense-alternate structures for lithography capability improvement in advanced nodes.” Applied Optics 57(27):7811–7817, 2018. <a href="https://doi.org/10.1364/AO.57.007811">永久链接 / 原始记录</a>。</li>
  <li>Gardin C, Belledent J, Trouiller Y, et al. “Etch modeling for model-based optical proximity correction for 65 nm node.” Microelectronic Engineering 84:770–773, 2007. <a href="https://doi.org/10.1016/j.mee.2007.01.085">永久链接 / 原始记录</a>。</li>
  <li>Weisbuch F, Lutich A, Schatz J, et al. “Improving contact layer patterning using SEM contour based etch model.” Proc. SPIE, 2016. <a href="https://doi.org/10.1117/12.2248013">永久链接 / 原始记录</a>。</li>
  <li>Wu C-E, Yang W, Luan L, Song H. “Photoresist 3D profile related etch process simulation and its application to full chip etch compact modeling.” Proc. SPIE 9426:94261Q, 2015. <a href="https://doi.org/10.1117/12.2086048">永久链接 / 原始记录</a>。</li>
  <li>Jing Xue, Jensheng Huang; assignee Synopsys Inc. “Etch-aware OPC model calibration by using an etch bias filter.” 美国专利 US8255838B2, 2012-08-28. <a href="https://patents.google.com/patent/US8255838B2/en">永久链接 / 原始记录</a>。</li>
  <li>TSMC. “Mask Services.” 官方服务文档，未标年份. <a href="https://www.cld.tsmc.com/english/dedicatedFoundry/services/mask_services">永久链接 / 原始记录</a>。</li>
  <li>TSMC. “DCE Platform – N7/N6 Technology.” 官方技术平台文档，未标年份. <a href="https://www.cld.tsmc.com/english/dedicatedFoundry/technology/platform_DCE_N7_N6">永久链接 / 原始记录</a>。</li>
  <li>Intel. “With High NA EUV, Intel Foundry Opens New Frontier in Chipmaking.” 官方公告，2024-04-18. <a href="https://www.intel.de/content/www/de/de/newsroom/news/intel-foundry-opens-new-frontier-chipmaking.html">永久链接 / 原始记录</a>。</li>
  <li>Mack C A. “SPIE Advanced Lithography 2025, day 3 conference notes.” 作者署名会议笔记，2025. <a href="https://lithoguru.com/life/?p=736">永久链接 / 原始记录</a>。</li>
  <li>Ghosh P, Kwok W Y, et al. “Full-chip high sigma probabilistic modeling, defect detection and repair in advanced EUV nodes.” Proc. SPIE, 2026. <a href="https://doi.org/10.1117/12.3093415">永久链接 / 原始记录</a>。</li>
  <li>Pandey N, Hunsche S, Lyons A, et al. “Aerial imaging (AIMS®) based computational lithography model calibration and mask metrology for high-NA EUV.” Proc. SPIE PC12751:PC127510Z, 2023. <a href="https://doi.org/10.1117/12.2688109">永久链接 / 原始记录</a>。</li>
  <li>Byers J, Mack C, Huang R, Jug S. “Automatic calibration of lithography simulation parameters using multiple data sets.” Microelectronic Engineering 61–62:89–95, 2002. <a href="https://doi.org/10.1016/S0167-9317(02)00438-0">永久链接 / 原始记录</a>。</li>
  <li>Kumar P, Rosenbluth A E, Pusuluri R M, et al. “Multiple stages of regression to improve accuracy in calibrated lithography process models.” Journal of Micro/Nanolithography, MEMS, and MOEMS, 2018. <a href="https://research.ibm.com/publications/multiple-stages-of-regression-to-improve-accuracy-in-calibrated-lithography-process-models">永久链接 / 原始记录</a>。</li>
</ol>]]></content><author><name>端点星日志</name></author><category term="光刻" /><category term="建模" /><category term="计算光刻" /><summary type="html"><![CDATA[分析计算光刻模型的实验设计、分层校准、参数可辨识性与独立验证，以及设备和工艺变更后的适用域管理。]]></summary></entry><entry><title type="html">OPC、ILT 与 SMO 的变量、约束及求解范围</title><link href="https://zwh42.github.io/opc-ilt-smo.html" rel="alternate" type="text/html" title="OPC、ILT 与 SMO 的变量、约束及求解范围" /><published>2026-08-14T00:29:50+08:00</published><updated>2026-10-25T00:00:00+08:00</updated><id>https://zwh42.github.io/opc-ilt-smo</id><content type="html" xml:base="https://zwh42.github.io/opc-ilt-smo.html"><![CDATA[<p>OPC（光学邻近效应修正）、ILT（逆光刻技术）和 SMO 从不同角度描述计算光刻中的优化任务。OPC 指向邻近效应补偿，ILT 将掩模综合表述为逆成像问题，SMO 将照明分布纳入联合设计变量。三者可以共享前向模型、损失函数和求导方法，也可以在同一制造流程中组合使用。</p>

<p>分类的依据应包括实际更新的变量、可行几何集合和最终交付物。曲线输出、梯度算法或 GPU 实现均不足以单独确定方法类别。本文以统一的鲁棒优化形式比较三者，并讨论指标、制造约束及全芯片验证对结果解释的影响。</p>

<h2 id="统一前向模型与变量集合">统一前向模型与变量集合</h2>

<p>设目标晶圆图形为 $T$，掩模为 $M$，照明光源为 $S$，焦点、剂量、像差、材料与工艺条件统称 $\theta$。前向模型是</p>

\[W=F(M,S;\theta).\]

<p>$W$ 可以表示空中像、显影后轮廓或刻蚀后轮廓。刻蚀后轮廓更接近最终电路要求，也增加了材料建模和校准成本。各输出平面需要对应的验证数据，空中像误差仅反映图形转移链中的光学部分。<a href="https://doi.org/10.1002/9780470723876">[1]</a></p>

<p>一个统一的鲁棒优化形式可以写成</p>

\[\min_{M\in\mathcal M,S\in\mathcal S}
\sum_{c=1}^{C}\alpha_c
\sum_{p\in\mathcal P}w_p
L\!\left(F(M_c,S;\theta_p),T_c\right)
+\lambda R_M(M)+\mu R_S(S).\]

<p>$c$ 标记代表图形或局部区域，$p$ 标记工艺角；$\alpha_c\ge0$ 和 $w_p\ge0$ 分别是图形与工艺条件的权重，$L$ 衡量预测结果相对目标的误差。$\mathcal M$ 和 $\mathcal S$ 分别是可制造掩模与设备可实现光源的可行集合，$\lambda,\mu\ge0$ 控制正则项的权重。$R_M$ 控制掩模复杂度，$R_S$ 控制光源形状、能量和硬件可实现性。固定 $S=S_0$，就得到掩模优化；允许 $S$ 也变化，才是源—掩模协同设计。</p>

<table>
  <thead>
    <tr>
      <th>维度</th>
      <th>常规模型 OPC</th>
      <th>常见 ILT</th>
      <th>SMO</th>
    </tr>
  </thead>
  <tbody>
    <tr>
      <td>主要变量</td>
      <td>边缘偏移、bias、角部与 SRAF（亚分辨率辅助图形）参数</td>
      <td>掩模场、隐式边界、曲线或拓扑变量</td>
      <td>光源参数，以及一种掩模表示</td>
    </tr>
    <tr>
      <td>光源</td>
      <td>通常固定</td>
      <td>通常固定，也可嵌入联合流程</td>
      <td>明确参与优化</td>
    </tr>
    <tr>
      <td>初始几何依赖</td>
      <td>常围绕原边缘修正</td>
      <td>通常允许更大形状变化</td>
      <td>取决于掩模求解器</td>
    </tr>
    <tr>
      <td>主要工程交付物</td>
      <td>修正后的掩模版图</td>
      <td>可制造的反演掩模</td>
      <td>可实现的全局光源及配套修正流程</td>
    </tr>
    <tr>
      <td>共同验收</td>
      <td>晶圆误差、工艺窗口、规则、制造与验证</td>
      <td>同左</td>
      <td>同左，并增加光源硬件检查</td>
    </tr>
  </tbody>
</table>

<p>表中列出的是典型实现；具体算法的类别还取决于实际更新的参数与允许的几何变化。</p>

<h2 id="规则式与模型式-opc">规则式与模型式 OPC</h2>

<p>规则式 OPC 根据线宽、间距和邻近环境施加 bias、hammerhead、serif 等几何修正。模型式 OPC 则把正向仿真放进迭代：在评估点比较晶圆轮廓与目标，更新掩模边缘，再次仿真。</p>

<p>假设边缘控制变量为 $\mathbf u$，EPE（边缘放置误差）向量为 $\mathbf e(\mathbf u)$。小幅更新时，可近似为</p>

\[\mathbf e(\mathbf u+\Delta\mathbf u)
\approx\mathbf e(\mathbf u)+J\Delta\mathbf u.\]

<p>灵敏度矩阵 $J$ 反映边缘之间的耦合。一个片段向外移动，不只影响与它正对的那一点，还可能改变旁边的线端与角部。因此，OPC 并非每条边各自修到零误差那么简单。</p>

<figure class="technical-figure" id="fig-1">
  <div class="figure-image"><a href="/assets/images/references/optical-proximity-correction.png" target="_blank" rel="noopener" aria-label="未经校正与经过 OPC 的图形对照，在新标签页查看大图"><img src="/assets/images/references/optical-proximity-correction.png" alt="未经校正与经过 OPC 的图形对照" width="518" height="762" loading="lazy" decoding="async" /></a></div>
  <figcaption>图 1：通过改变输入掩模补偿输出图形，是 OPC 的基本任务；图示本身不区分边缘法与 ILT 求解器。来源：<a href="https://commons.wikimedia.org/wiki/File:Optical_proximity_correction.png">Wikimedia Commons，Optical proximity correction.png</a>，LithoGuy，2010，公共领域（Public domain），未修改。</figcaption>
</figure>

<p>OPC 的一个工程优势是，变量可以集中在当前误差附近，保留版图结构与层级，也便于控制修正幅度。对于大部分已经能打印的图形，这种表示可能比给整个区域分配像素变量更经济。局限在于，如果只移动既有边界，就很难主动改变拓扑或远处的辅助图形布局；系统往往再配合 SRAF 插入、重新分段或局部更自由的求解。</p>

<p>Synopsys 的公开文档同时列出 Manhattan 与 curvilinear 模型 OPC，以及 field-based ILT，说明几何输出与求解器类别之间并无一一对应关系。<a href="https://www.synopsys.com/content/dam/synopsys/silicon/datasheets/proteus-ds.pdf">[2]</a> 文档说明工具提供的能力，实际部署范围和性能仍需对应应用数据。</p>

<h2 id="ilt-的掩模搜索空间">ILT 的掩模搜索空间</h2>

<p>ILT 从目标出发，寻找使前向成像接近目标的掩模：</p>

\[M^*=\arg\min_{M\in\mathcal M}
J(M\mid S_0,\theta).\]

<p>这个问题与模型 OPC 的任务有重合，区别通常在搜索空间与求解方式。全场像素允许更多区域参与变化，水平集允许边界合并、分裂，曲线参数化则能在较少变量下表达平滑边缘。主特征与 SRAF 可以在同一目标中竞争光学资源，而不必完全依赖预设辅助图形模板。</p>

<p>像素化逆掩模设计在 1992 年 Liu 与 Zakhor 的二值/相移掩模论文中已有系统讨论；2007 年 Poonawala 与 Milanfar 又以逆成像、连续松弛与正则化组织了这一问题。<a href="https://doi.org/10.1109/66.136275">[3]</a> <a href="https://doi.org/10.1109/TIP.2006.891332">[4]</a> 这条研究史不支持“ILT 到 2020 年才首次引入反向设计”的说法。</p>

<h3 id="非凸性与连续松弛">非凸性与连续松弛</h3>

<p>掩模振幅经过光学传递后取模平方，再经过胶的非线性响应；二值性和制造规则还带来离散约束。目标通常非凸，不同初值可能收敛到不同结果。增加变量，理论上扩大了可选集合，却也增加了局部极值、病态方向和模型过拟合的机会。</p>

<p>连续求解常将 $m_i\in{0,1}$ 松弛到 $[0,1]$，并加入二值化和复杂度惩罚。灰度场阈值化会改变频谱和轮廓，因此最终可制造几何必须重新成像，评估二值化及后续处理造成的误差。</p>

<p>ILT 允许搜索更自由的掩模解，是否输出曲线取决于可行集合与参数化。要求 Manhattan 几何时，反演可以输出直角图形；采用曲线边缘参数的模型 OPC 也可以输出弯曲轮廓。</p>

<h2 id="smo-的照明角谱变量">SMO 的照明角谱变量</h2>

<p>SMO 求解</p>

\[(M^*,S^*)=\arg\min_{M\in\mathcal M,S\in\mathcal S}
J(M,S).\]

<p>这里 $S$ 描述照明光瞳中的角度与能量分布。曝光剂量是总量，源分布决定来自哪些方向的光参与成像；二者不能混为一个变量。</p>

<p>在薄掩模、部分相干成像近似下，可以写成离散源点求和：</p>

\[I(\mathbf r)=\sum_j s_j
\left|\mathcal F^{-1}
\left\{P(\mathbf f+\mathbf q_j)\widehat M(\mathbf f)\right\}\right|^2,
\quad s_j\ge0.\]

<p>不同源点互不相干，所以按强度相加；同一个源点激发的衍射级次仍会相干干涉。掩模决定频谱 $\widehat M$，光源位置 $\mathbf q_j$ 改变物镜对频谱的采样。一个变量改变以后，另一个变量原来的最佳选择就可能不再合适。</p>

<p>Rosenbluth 等人在 2001 年会议、2002 年期刊扩展工作中联合研究光源与掩模。原论文的小场周期图形条件需要保留，不能将其改善比例推广到任意版图。<a href="https://doi.org/10.1117/1.1448500">[5]</a> Ma 与 Arce 2009 年的工作则给出了像素化同时优化与约束处理的代表性框架。<a href="https://doi.org/10.1364/OE.17.005783">[6]</a></p>

<h3 id="共享光源与局部掩模">共享光源与局部掩模</h3>

<p>同一曝光任务通常共享光源，局部掩模却能各自修改。一种有利于水平密集线的源，可能损害垂直线、孤立线或二维线端。优化目标必须覆盖代表图形集合，而非给每个图形分别寻找一套无法同时使用的专属光源。</p>

<p>这会产生一种常见的工程流程：先用有限的关键图形联合探索源与掩模，把理想源收敛为扫描机可实现的分布；再冻结光源，用高容量 OPC 或 ILT 修正全芯片。最终全芯片阶段不再移动光源，并不否定前面的 SMO，它只是将全局决策与大量局部修正分层处理。公开 full-chip SMO 工作正是围绕这种规模与覆盖问题展开。<a href="https://doi.org/10.1117/12.881633">[7]</a></p>

<h3 id="交替与联合更新策略">交替与联合更新策略</h3>

<p>SMO 可以交替 SO（源优化）与 MO（掩模优化），也可以同时计算两个变量的梯度，或把一个变量的近似最优响应嵌入另一个变量的优化。名称里的 joint、simultaneous 或 co-optimization，不能代替对更新顺序的检查。</p>

<p>固定掩模时，空中像对非相干源点权重是线性的；但胶阈值、工艺窗口和硬件约束会使源优化目标更复杂。固定光源时，掩模问题仍然非凸。将两个子问题交替求解，一般不会自动获得全局最优，也可能出现一个子问题的改善损害另一个方向的情形。</p>

<h2 id="epenilsmeef-与工艺变化带">EPE、NILS、MEEF 与工艺变化带</h2>

<p>EPE 衡量晶圆边缘相对目标边缘的位置差。不同论文对采样点、符号、允许限和失败计数的定义可能不同，不能只看一个平均数。一个线端回缩很严重，但长直边采样点很多，平均值仍可能很好看。</p>

<p>CD（关键尺寸）衡量线宽或孔尺寸，EPE 则更直接反映边缘位置；两者也不互相替代。两条边一起平移时，CD 可以不变，而定位已经错了。反过来，中心位置正确，线宽仍可能超差。</p>

<p>NILS 是边缘处的归一化图像对数斜率：</p>

\[\mathrm{NILS}=CD\left|\frac{\partial\ln I}{\partial x}\right|.\]

<p>在简单阈值模型中，斜率更陡通常意味着剂量扰动造成的边缘移动更小。然而 NILS 是局部成像代理，不能单独证明 EUV 缺孔、桥连和刻蚀后缺陷都降低。每一个代理指标，都应与真实失效模式建立联系。</p>

<p>MEEF（掩模误差增强因子）衡量掩模误差在晶圆上的放大。若掩模缩小倍率为 $R$，可写成</p>

\[\mathrm{MEEF}=\frac{\Delta CD_{\mathrm{wafer}}}
{\Delta CD_{\mathrm{mask}}/R}.\]

<p>该定义要求尺寸和方向一致；各向异性成像时还要分别说明方向倍率。PV Band 则观察多工艺角轮廓的变化包络，它的宽度/面积定义与采样集合需要明确，不能把不同论文的数值直接横比。</p>

<p>EPE、NILS、MEEF 和 PV Band 分别描述边缘定位、局部光强斜率、掩模误差传递及工艺变化下的轮廓响应。它们可以进入 OPC、ILT 或 SMO 的目标函数，但度量选择与优化变量属于不同的分类维度。</p>

<h2 id="线端校正的方案比较">线端校正的方案比较</h2>

<p>设某金属线端在标称条件下回缩，同时在离焦时与邻线出现桥连风险。首先保持模型和光源一致，比较三种求解范围。</p>

<p>OPC 路线可以移动线端与邻近边缘，加入 hammerhead 或 SRAF，再以 EPE、CD 和规则检查筛选更新。如果已有表示能够容纳有效修正，采用更多变量未必有显著收益。</p>

<p>ILT 路线允许更完整的局部场参与优化。线端与辅助形状可以联合演化，出现远离原始边界的新岛、窄颈或曲线。它可能找到边缘小步修正难以到达的解，也可能生成需要清理的不可制造结构。公平比较必须在最终制造几何上重新仿真。</p>

<p>SMO 路线进一步改变照明，但应把这个线端和其他节距、方向、二维图形放在同一集合里。对线端最有利的光源，不一定是整层最好的。若只有这个 clip 进入目标，得到的是局部探索结果，还不是可直接部署的全局光源。</p>

<p>假设初步结果是：方案 A 标称 EPE 最小，但离焦桥连；方案 B 标称误差略大，却在所有采样角合格；方案 C 模型窗口最大，但源需要设备无法实现的细碎强度分布。工程选择通常更接近 B。这个假设例子说明，最终判断来自目标和约束，而不是名称的“先进程度”。</p>

<h2 id="制造约束的实施阶段">制造约束的实施阶段</h2>

<p>可以先放开约束寻找理想解，再输出清理；也可以每一步都施加规则；还可以先在松约束下探索，再逐步收紧。三种方式都可能有用，但其误差路径不同。</p>

<p>事后清理容易移除光学上有用的小辅助岛，改变窄缝和局部相位关系。若不重新优化，原有窗口就可能丢失。强制每步硬投影则可能让梯度方向被频繁打断，导致停滞或局部振荡。延续方法试图逐渐从理想场过渡到可行几何，但需要设计惩罚权重和切换条件。</p>

<p>此外，数字掩模 MRC（掩模规则检查）只是第一道门。掩模工艺校正、写入量化、吸收体轮廓与检测能力仍会改变最终可行性。一个曲线能否写出来，与能否在合理时间内写出、测准、检出缺陷和修复，是不同的问题。</p>

<p>这种约束也解释了为什么像素越多不一定越好。若真实制造只能稳定控制某一尺度，把网格继续细化到远小于该尺度，可能主要增加模型噪声与输出复杂度，而不是可兑现的自由度。</p>

<h2 id="学习方法与可微求解">学习方法与可微求解</h2>

<p>如果网络只预测边缘位移，它服务的是一组掩模参数；如果预测高自由度掩模场，它服务的是更宽的逆掩模搜索；如果连源也参与联合优化，问题才增加了 SMO 的变量。网络结构本身并不产生第四级工艺自由度。</p>

<p>DiffOPC 对分段边缘表示传播梯度，实现可微边缘优化。<a href="https://arxiv.org/abs/2408.08969">[8]</a> 这表明梯度计算方法可以独立于掩模参数化选择。</p>

<p>自动微分给出既定前向模型的导数，其物理适用性仍由模型决定。若缺少关键三维掩模或胶效应，精确导数也只能优化这一近似模型。学习初值、代理仿真和生产签核因此需要分别评价。</p>

<p>比较 AI 方法时，还应分开训练时间、局部推理时间和完整修正/验证时间。新层是否需要重训，训练集是否覆盖真实热点，最终是否回到独立物理模型，这些条件往往比网络名称更决定工程可用性。</p>

<h2 id="euv-与-high-na-的附加自由度">EUV 与 High-NA 的附加自由度</h2>

<p>EUV 掩模是反射式三维结构，斜入射、吸收体和多层膜使方向相关效应更强。高数值孔径（High-NA）又带来各向异性成像与更严苛的窗口要求。单纯使用薄掩模、标量模型得到的源—掩模组合，可能在更完整模型中失去优势。</p>

<p>2024 年 imec 的 High-NA 随机逻辑金属研究，把光源、掩模 tone、吸收体、SRAF 和制造规则纳入方案评估。<a href="https://doi.org/10.1117/12.3010869">[9]</a> 这项工作能证明相关协同问题正在被具体研究，不能推出所有 High-NA 工艺都采用同一组最优参数。</p>

<p>严格按缩写，SMO 仍指 source 和 mask 的优化。当 absorber、resist、etch 或设计规则也可改变，研究已经接近更大的协同设计。用统一变量表描述它，比强行把所有新进展装进三个缩写更清楚。</p>

<h2 id="问题定义与结果的比较条件">问题定义与结果的比较条件</h2>

<p>结果比较需要首先统一输出平面与模型校准条件。空中像、显影后及刻蚀后目标对应不同的预测任务，可控变量还可能包括掩模边缘、场、拓扑、全局光源、剂量或材料。变量范围与设备及制造约束共同决定可行集合。</p>

<p>鲁棒性由图形与工艺角的覆盖、独立验证和失效定义约束。平均损失、最坏误差和共同窗口反映不同性质，应在同一比较中明确各自的采样和阈值。</p>

<p>运行时间比较还需要固定容差和硬件，并明确是否包含二值化、MRC、全芯片数据准备与验证。局部推理与完整掩模流程采用不同的计时边界。</p>

<p>在分层流程中，SMO 用于选择共享照明与掩模策略，固定光源后的 OPC 或 ILT 承担大容量掩模修正，独立模型及晶圆数据验证最终预测。对这类组合方案，应分别归属各阶段的误差改善与计算成本。</p>

<h2 id="参考文献">参考文献</h2>

<p>以下在线资料统一访问于 <strong>2026-10-25</strong>。文中目标函数与示例为统一符号后的教学性归纳。</p>

<ol>
  <li>C. A. Mack. <em>Fundamental Principles of Optical Lithography: The Science of Microfabrication</em>. Wiley, 2007. DOI: <a href="https://doi.org/10.1002/9780470723876">10.1002/9780470723876</a>.</li>
  <li>Synopsys. <em>Proteus Solutions: Full-Chip Mask Synthesis</em>. 官方技术文档, 2024. <a href="https://www.synopsys.com/content/dam/synopsys/silicon/datasheets/proteus-ds.pdf">PDF</a>.</li>
  <li>Y. Liu, A. Zakhor. “Binary and Phase Shifting Mask Design for Optical Lithography.” <em>IEEE Transactions on Semiconductor Manufacturing</em>, 5(2): 138–152, 1992. DOI: <a href="https://doi.org/10.1109/66.136275">10.1109/66.136275</a>.</li>
  <li>A. Poonawala, P. Milanfar. “Mask Design for Optical Microlithography—An Inverse Imaging Problem.” <em>IEEE Transactions on Image Processing</em>, 16(3): 774–788, 2007. DOI: <a href="https://doi.org/10.1109/TIP.2006.891332">10.1109/TIP.2006.891332</a>.</li>
  <li>A. E. Rosenbluth, S. Bukofsky, C. Fonseca, et al. “Optimum Mask and Source Patterns to Print a Given Shape.” <em>Journal of Microlithography, Microfabrication, and Microsystems</em>, 1(1): 13–30, 2002. DOI: <a href="https://doi.org/10.1117/1.1448500">10.1117/1.1448500</a>. 初步会议版：SPIE 4346, 2001。</li>
  <li>X. Ma, G. R. Arce. “Pixel-based Simultaneous Source and Mask Optimization for Resolution Enhancement in Optical Lithography.” <em>Optics Express</em>, 17(7): 5783–5793, 2009. DOI: <a href="https://doi.org/10.1364/OE.17.005783">10.1364/OE.17.005783</a>.</li>
  <li>M.-C. Tsai et al. “Full-chip Source and Mask Optimization.” <em>Proceedings of SPIE</em>, 7973: 79730A, 2011. DOI: <a href="https://doi.org/10.1117/12.881633">10.1117/12.881633</a>.</li>
  <li>G. Chen, H. Yang, H. Ren, B. Yu, D. Z. Pan. “Differentiable Edge-based OPC.” <em>ICCAD</em>, 2024. <a href="https://arxiv.org/abs/2408.08969">作者预印本 arXiv:2408.08969</a>.</li>
  <li>S. Hwang, W. Gillijns, S. De Gendt, R.-H. Kim. “Source Mask Optimization (SMO) Study for High-NA EUV Lithography to Achieve Single Patterning on Random Logic Metal.” <em>Proceedings of SPIE</em>, 12954: 129540X, 2024. DOI: <a href="https://doi.org/10.1117/12.3010869">10.1117/12.3010869</a>. <a href="https://imec-publications.be/entities/publication/f98b3cc7-e696-483b-a979-8a8c86a14a0a">imec 官方书目</a>.</li>
</ol>]]></content><author><name>端点星日志</name></author><category term="光刻" /><category term="OPC" /><category term="ILT" /><category term="SMO" /><summary type="html"><![CDATA[以统一前向模型比较 OPC、ILT 和 SMO 的变量、参数化、目标函数、制造约束及验证范围。]]></summary></entry><entry><title type="html">源—掩模协同优化：目标函数、算法与工程约束</title><link href="https://zwh42.github.io/smo-source-mask.html" rel="alternate" type="text/html" title="源—掩模协同优化：目标函数、算法与工程约束" /><published>2026-08-04T22:05:14+08:00</published><updated>2026-10-25T00:00:00+08:00</updated><id>https://zwh42.github.io/smo-source-mask</id><content type="html" xml:base="https://zwh42.github.io/smo-source-mask.html"><![CDATA[<p>源—掩模协同优化（Source Mask Optimization，SMO）联合调整照明角谱和掩模几何，以改善一组目标图形的成像质量与共同工艺窗口。照明决定参与成像的入射方向和权重，掩模决定各方向下的衍射振幅与相位；两组变量通过部分相干成像相互耦合。</p>

<p>光源通常由整层曝光共享，而掩模可以在局部区域分别修正。因此，SMO 同时具有全局方案选择与局部几何优化两个尺度。局部最优照明需要经过图形集合、设备可实现性和制造规则的共同约束，才能用于全芯片掩模综合。下文给出目标函数、源点梯度和双层优化的数学结构，并讨论模型、硬件映射与验证对结果的限制。</p>

<h2 id="成像带宽与协同设计自由度">成像带宽与协同设计自由度</h2>

<p>光刻分辨率与景深常以 Rayleigh 关系作第一层估计：</p>

\[\begin{aligned}
CD&amp;=k_1\frac{\lambda}{NA}, \\
DOF&amp;=k_2\frac{\lambda}{NA^2}.
\end{aligned}\]

<p>$k_1$、$k_2$ 概括了图形、照明、成像与工艺条件，并非对任何布局都相同的常数。波长和数值孔径确定后，更小 CD（关键尺寸）往往要求更激进的分辨率增强，同时降低对焦点、剂量与误差的容忍度。教材以部分相干成像、离轴照明和工艺窗口系统解释了这些联系。<a href="https://doi.org/10.1002/9780470723876">[1]</a></p>

<p>掩模不是只传递一幅缩小照片。它把入射光衍射到不同空间频率，而有限物镜只收集其中一部分。离轴照明能改变被收集的级次组合；主图形 bias、相位结构和 SRAF（亚分辨率辅助图形）则能改变这些级次的振幅与相位。光源与掩模分别控制频谱的采样和供给，SMO 正是同时调整这两部分。</p>

<p>这也解释为什么源优化不是单纯调曝光亮度。剂量影响整体曝光总量，光源形状影响角谱；总剂量相同的两套光源，也可能给出完全不同的调制、方向响应和焦深。讨论结果时，应分开报告源形状、归一化方式与剂量。</p>

<h2 id="部分相干成像的源点表示">部分相干成像的源点表示</h2>

<p>设掩模复振幅为 $M(\mathbf r)$，其傅里叶谱为 $\widehat M(\mathbf f)$。对位于光瞳坐标 $\mathbf q$ 的一个照明源点，在薄掩模、标量近似下，像场可以写成</p>

\[A_{\mathbf q}(\mathbf r)
=\mathcal F^{-1}\!\left\{
P(\mathbf f+\mathbf q)\widehat M(\mathbf f)
\right\}.\]

<p>$P$ 包含孔径与像差等信息，频移正负号取决于傅里叶和入射方向约定；物理含义是源点改变光瞳相对于掩模频谱的位置。同一个源点产生的各衍射级次相干干涉，不同源点之间则按强度相加：</p>

\[I(\mathbf r)=\int_{\Omega_s}
S(\mathbf q)|A_{\mathbf q}(\mathbf r)|^2
\,d\mathbf q.\]

<p>离散化以后成为</p>

\[I(\mathbf r)=\sum_{j=1}^{N_s}s_j
|h_j*M|^2(\mathbf r),
\qquad s_j\ge0.\]

<p>源权重 $s_j$ 对应每个源点强度图的非负系数。Ma 与 Arce 的像素 SMO 原始研究给出了源与掩模敏感度、部分相干成像及约束处理的具体框架。<a href="https://doi.org/10.1364/OE.17.005783">[2]</a></p>

<h3 id="周期线栅的衍射级次">周期线栅的衍射级次</h3>

<p>一维周期图形的频谱集中在离散衍射级次。若物镜只收集零级，像面几乎没有所需的线条调制；如果收集零级与合适的一阶光，就可能通过干涉形成条纹。离轴源可以让原先在孔径外的一级进入物镜。</p>

<p>但它只解决了特定节距与方向的问题。把同一源转给另一个节距，一阶位置会变化；转给二维拐角，两个方向的频率要共同参与；转给线端，原有周期近似又不够。最佳源依赖图形，所以全局源必须在图形集合上作折中。</p>

<figure class="technical-figure" id="fig-1">
  <div class="figure-image"><a href="/assets/images/references/illumination-shapes.png" target="_blank" rel="noopener" aria-label="EUV 常见照明形状，在新标签页查看大图"><img src="/assets/images/references/illumination-shapes.png" alt="EUV 常见照明形状" width="929" height="661" loading="lazy" decoding="async" /></a></div>
  <figcaption>图 1：照明光瞳分布的示例，展示从哪些角度分配能量；并非某一产品层的通用最佳源，也不是 SMO 求解结果的性能比较。来源：<a href="https://commons.wikimedia.org/wiki/File:EUV_illumination_shapes.png">Wikimedia Commons，EUV illumination shapes.png</a>，Guiding light，2017；<a href="https://creativecommons.org/licenses/by-sa/4.0/">CC BY-SA 4.0</a>，未修改。</figcaption>
</figure>

<h2 id="hopkinssocs-与源点积分">Hopkins、SOCS 与源点积分</h2>

<p>在同样的近似条件下，部分相干系统可压缩为传输交叉系数 TCC：</p>

\[\mathrm{TCC}(\mathbf f_1,\mathbf f_2)=
\int S(\mathbf q)
P(\mathbf f_1+\mathbf q)
P^*(\mathbf f_2+\mathbf q)\,d\mathbf q.\]

<p>空中像是对两组掩模频率的二重积分：</p>

\[I(\mathbf r)=\iint
\mathrm{TCC}(\mathbf f_1,\mathbf f_2)
\widehat M(\mathbf f_1)\widehat M^*(\mathbf f_2)
e^{i2\pi(\mathbf f_1-\mathbf f_2)\cdot\mathbf r}
\,d\mathbf f_1d\mathbf f_2.\]

<p>直接计算很昂贵。对 TCC 作相干系统分解，只保留主要模态，就得到常见 SOCS 形式：</p>

\[I(\mathbf r)\approx\sum_{k=1}^{K}
\lambda_k|g_k*M|^2(\mathbf r).\]

<p>这里 $g_k$ 为第 $k$ 个相干成像核，$\lambda_k\ge0$ 是相应权重，$K$ 是保留的模态数，$*$ 表示空间卷积。固定源后，模态核可以反复复用，适合高容量掩模更新；源变化以后，TCC 及其核一般也随之变化，不能始终当作不变常数。源点求和则直接暴露每个源点的贡献，便于源梯度和源相关三维响应，但大量源点增加了计算负担。</p>

<p>在一致假设与充分采样下，Hopkins 与 Abbe 表述对应同一部分相干成像模型，工程差别主要来自截断、采样、预计算复用及计算架构。加入三维掩模或矢量模型后，需要重新确认相应分离条件与近似误差。</p>

<p>2024 年 BiSMO 工作选择加速 Abbe 源点形式来组织联合与双层优化，说明成像表达会影响哪些梯度更容易计算。<a href="https://doi.org/10.1145/3649329.3656252">[3]</a> 这里的选择是算法与实现的协同，不能据此推断另一种形式已被淘汰。</p>

<h2 id="多图形多工艺角目标">多图形、多工艺角目标</h2>

<p>设代表图形为 $T_c$，局部掩模为 $M_c$，所有图形共享光源 $S$。把焦点、剂量、像差、掩模误差等条件记为 $\theta_p$，常见抽象目标为</p>

\[\begin{aligned}
\min_{\{M_c\},S}\quad&amp;
\sum_c\alpha_c\sum_pw_p
L\!\left(F(M_c,S;\theta_p),T_c\right)\\
&amp;+\lambda\sum_c R_M(M_c)+\mu R_S(S),\\
\text{s.t.}\quad&amp;M_c\in\mathcal M,\quad S\in\mathcal S.
\end{aligned}\]

<p>$\alpha_c$ 表示图形重要性，$w_p$ 表示工艺角权重。$\mathcal M$ 包括二值或相位状态、最小尺寸、间距、曲率、SRAF 不打印等条件；$\mathcal S$ 包括非负性、能量、支持域、对称性和照明器自由度。</p>

<p>这个式子需要明确三个边界。其一，$F$ 停在空中像、显影还是刻蚀后，决定误差的物理含义。其二，有限角采样只约束已采到的条件，不能证明连续工艺空间都合格。其三，软惩罚可能被其他项“买通”：若违反一条制造规则只需付有限成本，优化器可能选择违规。因此最终硬规则检查仍然必要。</p>

<h3 id="共同窗口与平均损失">共同窗口与平均损失</h3>

<p>给定图形 $c$，令其合格工艺条件集合为</p>

\[\mathcal W_c=
\{\theta:\mathrm{EPE}_c(\theta)\le\epsilon,
\ \text{且无指定拓扑失效}\}.\]

<p>整层共同窗口为</p>

\[\mathcal W_{\mathrm{common}}=\bigcap_c\mathcal W_c.\]

<p>共同窗口受到最先失效的关键图形约束，平均损失却可能继续由数量较多的合格样本主导。提高活动图形（active patterns）的权重、回补最坏样本或采用近似最大值目标，均可增强对这些约束的关注，但需要与窗口的最终定义一致。</p>

<p>期望型目标、最坏角目标和最大化窗口面积，是三类不同问题。它们可能给出不同源。论文若只报告平均像素差，便不能自动宣称共同工艺窗口获得同等比例改善。</p>

<h2 id="源权重与掩模的敏感度">源权重与掩模的敏感度</h2>

<p>固定掩模时，记第 $j$ 个源点的强度图为 $a_j(\mathbf r)$，则</p>

\[\begin{aligned}
I&amp;=\sum_js_ja_j, \\
\frac{\partial I}{\partial s_j}&amp;=a_j.
\end{aligned}\]

<p>若 $Z=R(I)$，目标为 $L(Z,T)$，链式法则给出</p>

\[\frac{\partial L}{\partial s_j}
=\sum_{\mathbf r}
\frac{\partial L}{\partial Z}
\frac{\partial R}{\partial I}
\,a_j(\mathbf r).\]

<p>源点权重的梯度，是其成像贡献与当前误差信号的加权关联。一个源点在某些位置改善误差，可能在另一些位置制造误差；跨图形求和以后，它的净价值才由整层目标决定。</p>

<p>掩模梯度则需要将像面误差通过光学算子反传。一次前向与反向计算能够获得大量掩模变量的灵敏度，无需逐像素扰动。但这些变量并不物理独立，卷积和干涉始终把它们耦合在一起。</p>

<h3 id="固定掩模下的凸子问题">固定掩模下的凸子问题</h3>

<p>若掩模固定，且目标直接是空中像 $b$，离散成像矩阵的每列为 $a_j$，则</p>

\[\min_{\mathbf s\ge0,\,\mathbf1^T\mathbf s=1}
\|A\mathbf s-\mathbf b\|_2^2\]

<p>是一个带单纯形约束的凸二次问题。它说明源侧有时可以利用比联合问题更强的数学结构。可是加入胶阈值、轮廓位置、复杂硬件映射和工艺窗口以后，这个凸性结论就不能无条件沿用；更不能由此说完整 SMO 是凸问题。</p>

<p>归一化也不只是数值习惯。如果源强整体缩放与剂量完全自由，$D\mathbf s$ 可能出现尺度不唯一。固定 $\sum_js_j=1$，把总量交给剂量变量，可以避免把“换了一套角谱”与“单纯加曝光量”混在一起。</p>

<h2 id="成像指标与失效模式">成像指标与失效模式</h2>

<h3 id="epe-与边缘斜率">EPE 与边缘斜率</h3>

<p>EPE（边缘放置误差）衡量轮廓相对目标的位置偏差，必须说明评估点、符号和容差。在一维阈值近似下，边缘由 $I(x_e)=I_{\mathrm{th}}$ 定义，对源权重微扰可得</p>

\[\frac{\partial x_e}{\partial s_j}
=-\frac{\partial I(x_e)/\partial s_j}
{\partial I(x_e)/\partial x}.\]

<p>分母很小的时候，边缘位置对扰动很敏感，也使数值梯度不稳定。这从一个局部角度解释了为何仅降低标称轮廓误差还不够，还应关注成像斜率。</p>

<h3 id="nils">NILS</h3>

<p>常用定义为</p>

\[\mathrm{NILS}=CD
\left|\frac{\partial\ln I}{\partial x}\right|_{I=I_{\mathrm{th}}}
=\frac{CD}{I_{\mathrm{th}}}
\left|\frac{\partial I}{\partial x}\right|_{I=I_{\mathrm{th}}}.\]

<p>较高斜率通常使剂量扰动转化为较小边缘移动，但 NILS（归一化图像对数斜率）并不完整包含线端、随机尾部和刻蚀效应。Franke 等人的 EUV 实验专门区分了随机 CDU 与缺陷：在其测试集合里，随机 CDU 与 NILS 相关性较强，而缺孔、合孔更需要观察特征中心与间隙的最大/最小强度。不能把某一项指标的改善直接当成所有缺陷率的改善。<a href="https://doi.org/10.1117/1.JMM.21.2.023201">[4]</a></p>

<h3 id="meef-与-pv-band">MEEF 与 PV Band</h3>

<p>若缩小倍率为 $R$，掩模误差增强因子可写成</p>

\[\mathrm{MEEF}=\frac{\Delta CD_{\mathrm{wafer}}}
{\Delta CD_{\mathrm{mask}}/R}.\]

<p>分子、分母必须使用同一方向和一致的尺寸定义。高 MEEF 的源—掩模组合，可能在理想掩模上很好，却放大实际制造误差。各向异性成像时，方向相关倍率尤其需要交代。</p>

<p>PV Band 描述一组工艺条件下轮廓包络的变化，其数值依赖采样、带宽或面积定义。带很窄但整体偏离目标，仍不是好解；标称位置正确但带很宽，也不稳健。共同使用位置误差与变化范围，才能区分这两类情况。</p>

<h2 id="交替联合与双层优化">交替、联合与双层优化</h2>

<h3 id="交替优化">交替优化</h3>

<p>固定掩模优化源，再固定源优化掩模，循环推进。它容易接入已有 SO/MO 引擎，也便于在不同子问题里使用不同模型和约束。但若每次把一个子问题求得很精细，另一个变量一变，前面很多工作可能失效；若更新太浅，又可能在两个方向之间来回追逐。</p>

<p>交替下降在适当条件下可以降低同一个目标，但不同工程子问题若使用不同损失、规则或模型，连单调下降也不能直接假定。最终停止原因应区分目标收敛、规则合格、预算用尽和迭代停滞。</p>

<h3 id="联合梯度">联合梯度</h3>

<p>同时计算源与掩模梯度，可以观察两类自由度的协同方向。问题在于变量尺度不同：源的自由度较少且全局共享，掩模变量多且局部化；若直接用同一步长，可能出现一方变化过快、一方几乎不动。归一化、预条件、投影与步长控制因此很重要。2009 年的像素化研究，是理解这类方法的原始入口之一。<a href="https://doi.org/10.1364/OE.17.005783">[2]</a></p>

<h3 id="双层优化">双层优化</h3>

<p>双层思路把源的响应写进掩模的上层问题。例如</p>

\[\begin{aligned}
S^*(M)&amp;=\arg\min_{S\in\mathcal S}L_{\mathrm{SO}}(M,S), \\
&amp;\min_M L_{\mathrm{MO}}(M,S^*(M)).
\end{aligned}\]

<p>其梯度除了掩模直接影响，还包含“掩模变化导致最优源变化”的间接影响：</p>

\[\frac{dL_{\mathrm{MO}}}{dM}
=\frac{\partial L_{\mathrm{MO}}}{\partial M}
+\frac{\partial L_{\mathrm{MO}}}{\partial S}
\frac{dS^*}{dM}.\]

<p>2024 年 BiSMO 工作围绕这种 hypergradient 设计近似算法。<a href="https://doi.org/10.1145/3649329.3656252">[3]</a> 它的收益必须与所用 benchmark、模型和比较基线绑定。理论收敛条件也应读清楚：收敛到某类平稳点，不等于完整制造问题的全局最优。</p>

<p>在光滑且局部内点解满足适当条件时，可以由下层一阶条件求隐式导数；若有活动不等式约束，就要处理相应 KKT 条件，不能直接无条件求逆 Hessian。实际下层通常只近似求解，hypergradient 因而也有截断和数值误差。</p>

<h3 id="降维代理与启发式搜索">降维、代理与启发式搜索</h3>

<p>参数化源、稀疏基、关键图形筛选和低维曲线，可以降低规模；学习模型可提供初值或快速成像代理；启发式搜索则能探索不同初始盆地。它们改变的是预算如何分配，而不是取消工艺验证。</p>

<p>更低维的源容易落到硬件，但可能错过需要的自由形状；更自由的源能降低仿真目标，却可能在硬件映射中损失收益。比较时，应以映射后的可实现源重新优化和验证，而不是只展示理想源。</p>

<h2 id="全芯片图形覆盖与约束发现">全芯片图形覆盖与约束发现</h2>

<p>全芯片 SMO 需要用代表图形约束共享光源，并在后续版图验证中检验覆盖范围。几何冗余图形可以合并处理，影响窗口的局部结构则需要保留。</p>

<p>2009 年 Rosenbluth 等人的 22 nm 研究处理多图形源—掩模的集中优化，2011 年的 full-chip SMO 工作继续面向全芯片规模和图形选择。<a href="https://doi.org/10.1117/12.814844">[5]</a> <a href="https://doi.org/10.1117/12.881633">[6]</a> “全芯片”的工程含义，应该从图形覆盖、共享光源与最终掩模验证理解，而不是简单从同时放进优化器的像素数量判断。</p>

<p>候选集合通常要覆盖节距、方向、局部密度、线端、拐角、接触孔和历史热点。只按几何相似聚类可能不够，因为几何差异很小的图形，在临界成像条件下可能有完全不同的响应。反过来，很多几何不同的图形，可能对源提出相同约束。</p>

<p>图形选择可以组织为主动约束发现：利用当前集合优化光源，在更大版图中搜索最坏失效，再将新增约束加入集合并继续优化，直到达到预定覆盖标准。</p>

<p>权重也不能仅按出现频率决定。一类稀有图形可能承载关键连接，不能因为样本少就让它被平均损失淹没；而一个根本不可打印的孤立异常图形，也不应无限拉偏全局光源。此时应判断它是否需要设计规则修改或图形化方案调整。</p>

<h2 id="设备映射与制造验证">设备映射与制造验证</h2>

<ol>
  <li>定义输出和误差预算。 明确空中像、胶或刻蚀后目标，给出 EPE、CD、拓扑和缺陷要求，选择工艺角。</li>
  <li>校准模型并划出适用范围。 光学、掩模三维、胶和后续工艺的误差不应混成一个未解释的经验系数。</li>
  <li>建立与筛选代表图形。 保留整层真正困难的方向、节距和二维构型，再预留独立验证集合。</li>
  <li>联合探索光源和掩模。 在合理松弛下观察需要的频谱与辅助结构，同时记录对初值与权重的敏感性。</li>
  <li>落实设备和掩模约束。 将自由源映射到可实现分布，二值化或几何化掩模，再做回修。</li>
  <li>冻结并核验全局源。 检查光瞳实现精度、能量利用、源模糊与匹配，确认实际设备条件。</li>
  <li>完成全芯片掩模修正。 在固定源下执行 OPC（光学邻近效应修正）/ILT（逆光刻技术）、数据准备和全芯片规则/光刻验证，回补热点。</li>
  <li>用掩模与晶圆闭环。 将实际写入、检测和晶圆计量与预测比较，必要时回到模型、图形集合或源方案。</li>
</ol>

<p>官方 Proteus 文档也把关键图形联合探索与后续全芯片综合联系起来。<a href="https://www.synopsys.com/content/dam/synopsys/silicon/datasheets/proteus-ds.pdf">[7]</a> 这解释了为什么“源与掩模一起优化”和“固定源进行全芯片 OPC”可以同时成立：它们处在不同计算层级。</p>

<p>从理想场到设备光源及可制造几何的映射可能损失性能。投影前后应在相同条件下比较误差、窗口、MRC（掩模规则检查）与照明可实现性；灰度掩模、连续自由源和薄掩模结果的报告范围应限于其实际模型阶段。</p>

<h2 id="联合设计方法的演进">联合设计方法的演进</h2>

<p>2001—2002 年：联合设计成为清楚的公开问题。 Rosenbluth 等人先在会议报告，再在期刊扩展，研究通过源与掩模共同增加自由度。论文包含固定源、固定掩模以及联合情形；其小场周期图形条件是理解成果范围的必要信息。<a href="https://doi.org/10.1117/1.1448500">[8]</a></p>

<p>2009 年：像素方法与多图形优化并行推进。 Ma 与 Arce 展示像素化源—掩模及约束策略；Rosenbluth 等人的工业研究面向 22 nm 多图形的共同源设计。两条路线分别发展了联合求解与跨图形约束的处理。<a href="https://doi.org/10.1364/OE.17.005783">[2]</a> <a href="https://doi.org/10.1117/12.814844">[5]</a></p>

<p>2011 年：全芯片规模进入流程设计。 图形筛选、全局光源和大容量掩模修正逐步衔接，评价范围由局部图形的联合最优扩展到整层覆盖与验证。<a href="https://doi.org/10.1117/12.881633">[6]</a></p>

<p>EUV 与 High-NA 阶段：三维、材料与缺陷进入权衡。 反射式掩模使吸收体和入射角更难与源分开；先进窗口还要看随机缺陷与刻蚀后的结果。2024 年 High-NA 研究已经把 tone、absorber、SRAF 和规则纳入方案评估。<a href="https://doi.org/10.1117/12.3010869">[9]</a></p>

<p>可微与双层阶段：重新组织求解过程。 2024 年 BiSMO 代表一种新的计算结构：不只是加快已有迭代，而是将源响应显式传入掩模更新。它与更真实物理、更大图形集合和制造约束能否共同扩展，仍需逐项验证。<a href="https://doi.org/10.1145/3649329.3656252">[3]</a></p>

<p>这些节点不是某一种方法突然替代前一种的时间表。早期理论、源硬件、模型校准和生产数据在不同组织里有不同节奏，公开论文只能支持其具体展示的范围。</p>

<h2 id="euv-与-high-na-的模型约束">EUV 与 High-NA 的模型约束</h2>

<h3 id="源点相关的三维掩模响应">源点相关的三维掩模响应</h3>

<p>EUV 的反射式多层膜、吸收体和斜入射，会带来方向相关振幅、相位、阴影和焦面效应。某个源点不再只是薄掩模频谱的平移采样，其响应还与结构方向、吸收体和入射条件相关。</p>

<p>这时，快速模型适合迭代，严谨电磁模型适合检查候选解，但二者的误差必须量化。若在不含关键三维效应的代理里优化出极端形状，最后的严谨验证可能推翻原本的光源排序。更多源自由度并不能补偿漏掉的物理。</p>

<h3 id="随机缺陷与成像代理指标">随机缺陷与成像代理指标</h3>

<p>EUV 随机性涉及光子统计、二次电子、胶反应和局部粗糙度。平均轮廓正确，仍可能出现罕见缺孔或桥连；局部 CDU 小，也不自动保证尾部缺陷率足够低。</p>

<p>Franke 等人的实验价值，在于把成像指标与显影、刻蚀后的计量联系起来，而不是只比较仿真图。<a href="https://doi.org/10.1117/1.JMM.21.2.023201">[4]</a> 对 SMO 来说，更可信的路线是根据目标失效模式选择代理，再用真实缺陷数据检验代理是否仍然成立。</p>

<p>剂量同时影响随机失效和曝光吞吐量，照明形状又改变有效能量及图像调制。生产目标需要在缺陷率、剂量和设备时间之间作联合权衡。</p>

<h3 id="high-na-的倍率与容差">High-NA 的倍率与容差</h3>

<p>更高 NA 提供更高分辨率，同时景深缩小。High-NA 的各向异性倍率使不同方向的掩模尺度与规则需要分别处理。掩模 tone、absorber、辅助图形和源形状相互影响，不能只把 NA 数字替换进旧模型。</p>

<p>2024 年 imec 的随机逻辑金属研究就是一个具体例子：其结论要结合该研究的图形、吸收体与规则条件理解。<a href="https://doi.org/10.1117/12.3010869">[9]</a> 它支持联合路径探索有必要，不支持存在一个所有层通用的 High-NA 自由源。</p>

<p>当胶、刻蚀与设计规则也可变化时，严格的 source-mask 两变量问题就向更大的协同设计扩展。此时应把新增变量明确写出来，避免用 SMO 一个缩写遮住物理与成本责任。</p>

<h2 id="算法收益与工艺收益的评价">算法收益与工艺收益的评价</h2>

<p>学习方法可以提供初值、筛选活动图形、加速三维响应或识别分布外热点。相应收益应按实际作用阶段报告，推理时间与完整流程时间分别计量；替代签核的结论则需要独立模型和晶圆数据支持。</p>

<p>曲线掩模增加了几何自由度，同时涉及写入、检测和修复约束。VSB 逼近曲线的成本与分割和剂量相关，多束写入仍受数据、扫描和工艺条件影响。其收益需要在制造后晶圆结果与总成本上评价。</p>

<p>鲁棒目标与成像指标需要对应实际失效概率。平均 EPE、NILS 和 PV Band 的解释范围取决于它们对显影后、刻蚀后失效的预测能力，以及这种关系在不同层和材料上的适用性。</p>

<p>当特定节距和线端集合不存在共同可行光源时，问题可能需要扩展至设计规则、分解方式或图形化路线。继续增加源像素的自由度未必改善可行性，SMO 的分析结果可用于定位这些设计—工艺约束。</p>

<p>公开基准需要同时记录图形覆盖、光学模型、工艺角、设备照明约束、MRC、计算资源和停止条件。算法速度与误差的比较以任务范围相同为前提。</p>

<h2 id="结果报告的边界条件">结果报告的边界条件</h2>

<p>结果报告应给出图形集合的方向、节距和二维构型，以及独立验证中新增的热点约束。前向模型的输出平面、三维掩模处理和随机性假设决定了结果可以解释的失效类型。</p>

<p>平均误差、最坏工艺角、共同窗口与缺陷率需要分别定义。照明映射后的形状、能量、模糊和匹配，以及剂量比较条件，也应与优化时的理想分布分开记录。</p>

<p>掩模的二值化、MRC、写入、工艺校正、检测及修复决定最终制造可行性。数值收敛、模型内合格、实物掩模和晶圆曝光属于不同证据层级，应分别给出验证结果。</p>

<p>SMO 的交付条件是照明、掩模与工艺相互兼容。联合变量在理想模型中的收益，需要经过设备映射、几何制造和多条件验证后，才能计入可用的共同工艺窗口。</p>

<h2 id="参考文献">参考文献</h2>

<p>以下在线资料统一访问于 <strong>2026-10-25</strong>。为便于跨方法比较，正文公式统一了符号；局部凸子问题、隐式边缘导数与共同窗口集合为教学性分析，不代表特定商业实现。</p>

<ol>
  <li>C. A. Mack. <em>Fundamental Principles of Optical Lithography: The Science of Microfabrication</em>. Wiley, 2007. DOI: <a href="https://doi.org/10.1002/9780470723876">10.1002/9780470723876</a>.</li>
  <li>X. Ma, G. R. Arce. “Pixel-based Simultaneous Source and Mask Optimization for Resolution Enhancement in Optical Lithography.” <em>Optics Express</em>, 17(7): 5783–5793, 2009. DOI: <a href="https://doi.org/10.1364/OE.17.005783">10.1364/OE.17.005783</a>.</li>
  <li>G. Chen, H. He, P. Xu, H. Geng, B. Yu. “Efficient Bilevel Source Mask Optimization.” <em>Proceedings of the 61st ACM/IEEE Design Automation Conference</em>, Article 142, 2024. DOI: <a href="https://doi.org/10.1145/3649329.3656252">10.1145/3649329.3656252</a>. <a href="https://www.cse.cuhk.edu.hk/~byu/papers/C227-DAC2024-BiSMO.pdf">作者原文</a>.</li>
  <li>J.-H. Franke, A. Frommhold, A. Dauendorffer, K. Nafus, G. Rispens, M. Maslow. “Elucidating the Role of Imaging Metrics for Variability and After Etch Defectivity.” <em>Journal of Micro/Nanopatterning, Materials, and Metrology</em>, 21(2): 023201, 2022. DOI: <a href="https://doi.org/10.1117/1.JMM.21.2.023201">10.1117/1.JMM.21.2.023201</a>. <a href="https://imec-publications.be/bitstreams/946ece8a-8975-4250-95c4-c56170aaf945/download">imec 原文</a>.</li>
  <li>A. E. Rosenbluth, D. O. Melville, K. Tian, et al. “Intensive Optimization of Masks and Sources for 22nm Lithography.” <em>Proceedings of SPIE</em>, 7274: 727409, 2009. DOI: <a href="https://doi.org/10.1117/12.814844">10.1117/12.814844</a>. <a href="https://research.ibm.com/publications/intensive-optimization-of-masks-and-sources-for-22nm-lithography">IBM 原始出版记录</a>.</li>
  <li>M.-C. Tsai et al. “Full-chip Source and Mask Optimization.” <em>Proceedings of SPIE</em>, 7973: 79730A, 2011. DOI: <a href="https://doi.org/10.1117/12.881633">10.1117/12.881633</a>.</li>
  <li>Synopsys. <em>Proteus Solutions: Full-Chip Mask Synthesis</em>. 官方技术文档, 2024. <a href="https://www.synopsys.com/content/dam/synopsys/silicon/datasheets/proteus-ds.pdf">PDF</a>.</li>
  <li>A. E. Rosenbluth, S. Bukofsky, C. Fonseca, et al. “Optimum Mask and Source Patterns to Print a Given Shape.” <em>Journal of Microlithography, Microfabrication, and Microsystems</em>, 1(1): 13–30, 2002. DOI: <a href="https://doi.org/10.1117/1.1448500">10.1117/1.1448500</a>. <a href="https://hub.hku.hk/bitstream/10722/42897/1/71720.pdf">作者机构原文</a>. 会议初版发表于 SPIE 4346, 2001。</li>
  <li>S. Hwang, W. Gillijns, S. De Gendt, R.-H. Kim. “Source Mask Optimization (SMO) Study for High-NA EUV Lithography to Achieve Single Patterning on Random Logic Metal.” <em>Proceedings of SPIE</em>, 12954: 129540X, 2024. DOI: <a href="https://doi.org/10.1117/12.3010869">10.1117/12.3010869</a>. <a href="https://imec-publications.be/entities/publication/f98b3cc7-e696-483b-a979-8a8c86a14a0a">imec 官方书目</a>.</li>
</ol>]]></content><author><name>端点星日志</name></author><category term="光刻" /><category term="SMO" /><category term="光源优化" /><category term="掩模优化" /><summary type="html"><![CDATA[从部分相干成像、源点梯度与双层优化，到共同工艺窗口、全芯片覆盖和 EUV 三维效应，系统理解源—掩模协同设计。]]></summary></entry><entry><title type="html">从掩模到晶圆：光刻前向模型与误差传播</title><link href="https://zwh42.github.io/mask-to-wafer.html" rel="alternate" type="text/html" title="从掩模到晶圆：光刻前向模型与误差传播" /><published>2026-07-31T22:32:07+08:00</published><updated>2026-10-25T00:00:00+08:00</updated><id>https://zwh42.github.io/mask-to-wafer</id><content type="html" xml:base="https://zwh42.github.io/mask-to-wafer.html"><![CDATA[<p>从掩模数据库到刻蚀后晶圆轮廓，图形转移经历几何、电磁场、化学状态与材料边界之间的转换。写后掩模的三维形貌决定出射衍射场，投影光学与膜堆栈决定胶内能量分布；曝光和后曝光烘烤改变材料溶解性，显影与刻蚀再形成最终边界。</p>

<p>这些过程可以按工程接口分解为多个前向模块：</p>

<blockquote>
  <p>设计几何 → 写后掩模三维边界 → 掩模出射复数场 → 空中像与胶内能量分布 → 曝光潜像 → PEB 后溶解度场 → 显影后三维胶形 → 刻蚀后晶圆轮廓</p>
</blockquote>

<p>本文采用八类前向物理转换，并将计量校准和随机过程另行讨论。模块划分服务于模型接口和误差预算，不构成统一的软件分类。每个接口需要保留下游计算所依赖的相位、深度或材料状态，否则各模块的局部精度无法保证组合后的预测精度。</p>

<h2 id="设计目标掩模目标与物理掩模">设计目标、掩模目标与物理掩模</h2>

<p>日常交流里的“mask pattern”常常混指三种对象：</p>

<ol>
  <li>设计目标：晶圆上希望得到的目标轮廓，属于设计坐标系。</li>
  <li>掩模目标：经过光学邻近效应修正（OPC）、逆向光刻技术（ILT）或光源—掩模协同优化（SMO）得到的 reticle target。它可能带有偏置、serif、hammerhead、亚分辨率辅助图形，甚至是曲线化或像素化形状。</li>
  <li>物理掩模：实际制造出来的掩模。电子束写入、抗蚀剂、显影、刻蚀和计量会带来线边粗糙、角部圆化、侧壁角和局部尺寸误差。</li>
</ol>

<p>模型输入必须明确对应理想版图、OPC 后的掩模目标或写后实测三维掩模。</p>

<p>三者不能直接互换。把理想多边形交给成像模型，等于假设掩模制造没有误差。在宽松节点，这类误差可能被工艺窗口吸收；到了低 $k_1$、强 OPC、EUV 或高数值孔径场景，它会进入边缘放置误差（EPE）和最佳焦面误差。</p>

<figure class="technical-figure" id="fig-1">
  <div class="figure-image"><a href="/assets/images/references/photolithography-etching-process.svg" target="_blank" rel="noopener" aria-label="正性光刻胶涂布、曝光、显影及刻蚀的纵向工艺示意，在新标签页查看大图"><img src="/assets/images/references/photolithography-etching-process.svg" alt="正性光刻胶涂布、曝光、显影及刻蚀的纵向工艺示意" width="260" height="1300" loading="lazy" decoding="async" /></a></div>
  <figcaption>图 1：Cmglee，Photolithography etching process（2011），<a href="https://commons.wikimedia.org/wiki/File:Photolithography_etching_process.svg">Wikimedia Commons 原文件页</a>，<a href="https://creativecommons.org/licenses/by-sa/3.0/">CC BY-SA 3.0</a>，原文件未修改。图示正胶曝光、显影和图形转移的基本步骤，不按实际比例，也未画出本文全部光学、化学与计量过程。访问日期：2026-10-25。</figcaption>
</figure>

<h2 id="掩模的三维电磁响应">掩模的三维电磁响应</h2>

<p>薄掩模近似又称 Kirchhoff 模型，计算成本较低。它把掩模视为没有厚度的二维复透过率函数：开口区透光，吸收区遮光，移相区再附加相位。掩模衍射谱可以直接由二维傅里叶变换得到，速度很快，适合全芯片 OPC。</p>

<p>但真实掩模有厚度。当特征尺寸与曝光波长进入同一量级，或 EUV 多层膜、吸收体和侧壁不可忽略时，光会在材料界面反射、耦合并发生偏振转换，改变各衍射级次的振幅和相位。</p>

<p>相位尤其关键。晶圆图形由多个衍射级次干涉形成；相对相位有误，即使各级次能量看起来接近，最佳焦面、左右不对称性和线端位置仍可能偏移。全芯片 3D 计算光刻研究已经展示了随节距和入射角变化的非零最佳焦面偏移。<a href="https://doi.org/10.1117/12.916076">[3]</a></p>

<p>严谨模型直接求解 Maxwell 方程，常见方法包括 FDTD、RCWA/波导法和有限元法。它们能处理三维形貌、材料色散、斜入射和偏振，但代价远高于一次傅里叶变换。<a href="https://www.iisb.fraunhofer.de/de/press_media/pressemitteilungen/pressearchiv/archiv_2026/frits-zernike-award.html">[1]</a><a href="https://www.iue.tuwien.ac.at/phd/kirchauer/">[4]</a></p>

<p>生产流程通常先用严谨求解器计算代表性结构，再把面积、边和角部响应压缩为可复用的局部滤波器，用于全芯片快速计算。M3D 就是这一思路的代表。<a href="https://doi.org/10.1117/12.916076">[3]</a></p>

<p>对 EUV，这一层更复杂。反射式多层膜、约 6° 斜入射和吸收体遮蔽会让水平与垂直图形出现不同响应，掩模形貌还会与非远心性耦合。</p>

<h2 id="照明与投影光学">照明与投影光学</h2>

<p>掩模输出的是复数电磁场，不是几何轮廓。它把入射光分解成不同空间频率的衍射级次；物镜光瞳只允许一部分级次通过；通过的级次在像面重新叠加，形成空中像。</p>

<p>这解释了为什么临界尺寸相同的孤立线和密集线会有不同响应，为什么线端缩短、直角圆化，也解释了亚分辨率辅助图形（SRAF）的作用：它不必在晶圆上成像，却能改变进入光瞳的衍射谱。</p>

<p>部分相干成像有两条经典计算路径：</p>

<ul>
  <li>Abbe 方法按光源点逐个计算相干像，最后对强度求和，物理直观但计算昂贵。</li>
  <li>Hopkins 方法把光源和投影系统编码进传输交叉系数（TCC），再通过相干系统分解（SOCS）压缩为少量卷积核：</li>
</ul>

\[I(x,y)\approx\sum_{k=1}^{K}\lambda_k\left|(h_k*M)(x,y)\right|^2.\]

<p>完整 Hopkins 积分并不便宜。全芯片成像能算下来，依靠的是低秩分解、少量主导核和 FFT（快速傅里叶变换）。<a href="https://www.iisb.fraunhofer.de/de/press_media/pressemitteilungen/pressearchiv/archiv_2026/frits-zernike-award.html">[1]</a><a href="https://doi.org/10.1515/aot-2012-0037">[2]</a><a href="https://doi.org/10.1631/jzus.C1000219">[5]</a></p>

<p>真实成像模型还要接收光源形状、数值孔径、光瞳透过率、偏振、Zernike 像差、杂散光、焦点、带宽和扫描扰动。高数值孔径成像还必须考虑矢量电场。</p>

<p>OPC 还需要在焦点—剂量空间中评价各图形的共同工艺窗口，单个焦面的空中像只描述其中一个条件。</p>

<h2 id="膜堆栈与胶内场">膜堆栈与胶内场</h2>

<p>光刻胶有折射率、吸收系数和有限厚度，下方还有底部抗反射层、硬掩模、氧化层、硅以及已有器件结构。</p>

<p>光进入多层膜后会透射和反射。入射波与反射波在胶内干涉，形成随深度变化的驻波；胶厚或下层反射率变化，会带来局部能量和 CD 摆动。对平坦膜堆栈，可以用 Fresnel 关系或传输矩阵法高效求解。<a href="https://www.iue.tuwien.ac.at/phd/kirchauer/">[4]</a></p>

<p>如果晶圆已有明显三维形貌，下层结构还会让光再次衍射。W3D 模型描述的正是晶圆已有形貌对本次曝光光场的影响，而不是刻蚀。<a href="https://doi.org/10.1117/12.916076">[3]</a></p>

<p>空中像与三维胶内像对应不同的状态和接口。对厚胶、非平坦基底及高 NA 场景，单一像面缺少胶内传播所需的深度与材料边界信息。</p>

<h2 id="曝光动力学与潜像">曝光动力学与潜像</h2>

<p>对化学放大型光刻胶（CAR），曝光使光致产酸剂（PAG）产生酸。PAG 消耗可采用以下简化反应式描述：</p>

\[\frac{\partial [\mathrm{PAG}]}{\partial t}=-C I[\mathrm{PAG}].\]

<p>其中 $I$ 是胶内局部光强，$C$ 与感光速度有关。曝光后的状态以三维酸浓度或潜像分布描述。</p>

<p>这里还必须区分胶体系。经典 Dill ABC 模型首先针对常规正性胶中的感光物种消耗，写作 $\alpha=Am+B$ 和 $\partial_t m=-CIm$；它不是完整的化学放大胶产酸—淬灭—脱保护模型。将类似的一阶感光反应式用于 PAG 是一种简化，必须重新说明反应物和参数含义，不能把 DNQ 胶的 ABC 参数直接移植过来。<a href="https://www.iue.tuwien.ac.at/phd/kirchauer/node69.html">[6]</a></p>

<p>光刻胶响应包含非线性光化学与后续材料过程。固定阈值以空中像等值线近似胶边界，适用于经校准的受限条件，无法完整描述这些机制。</p>

<h2 id="后曝光烘烤的反应与扩散">后曝光烘烤的反应与扩散</h2>

<p>曝光后烘烤（PEB）期间，酸扩散并催化聚合物脱保护，淬灭剂与酸中和。这是一个耦合的反应—扩散问题，决定显影时哪里溶得快、哪里溶得慢。</p>

<p>扩散一方面能平滑曝光阶段的微观不均匀性，另一方面也会推宽边缘，甚至连接本不该连通的区域。扩散长度粗略随 $\sqrt{2Dt}$ 增长，因此温度、时间和扩散系数本身就是成像参数。</p>

<p>在先进节点，光子散粒噪声、PAG 离散分布和二次电子先造成潜像波动，PEB 再把这些波动传递为线边粗糙度、局部 CD 和缺失或桥连概率。<a href="https://www.iisb.fraunhofer.de/de/press_media/pressemitteilungen/pressearchiv/archiv_2026/frits-zernike-award.html">[1]</a><a href="https://doi.org/10.1515/aot-2012-0037">[2]</a></p>

<p>完整反应—扩散方程无法在每次全芯片 OPC 迭代中求解。紧凑光刻胶模型通常用高斯扩散项、非线性变换和可校准系数近似。R3D 模型则保留多尺度扩散、垂直方向和顶部损失等关键自由度，同时把计算量压到生产可接受范围。<a href="https://doi.org/10.1117/12.916076">[3]</a></p>

<h2 id="显影速率与三维界面演化">显影速率与三维界面演化</h2>

<p>PEB 后得到的是脱保护程度或溶解度场。显影模型才把连续场转成三维表面。</p>

<p>Mack 类模型把局部溶解速率与抑制剂或脱保护比例联系起来；cell removal、level set 和 fast marching 等方法再推进溶解前沿。最终输出包括顶部与底部 CD、侧壁角、顶部损失、footing、undercut，以及线端和接触孔的完整三维形状。</p>

<p>二维模型可能判断某个底部轮廓合格，三维模型却会发现顶部已经损失、侧壁过斜，或 SRAF 在胶顶意外显影。单一高度的胶层 CD，不等于完整胶形，更不等于最终晶圆 CD。<a href="https://doi.org/10.1117/12.916076">[3]</a></p>

<h2 id="刻蚀与图形转移">刻蚀与图形转移</h2>

<p>显影完成只是图形形成的中间站。刻蚀模型还要接收三维胶形、剩余胶厚、硬掩模与材料堆栈、离子和活性物种、入射方向与能量、材料选择比、再沉积和局部图形密度。</p>

<p>胶顶损失、侧壁角和底部 footing 会改变刻蚀开口；节距与图形密度会改变局部反应物供给；再沉积又会继续塑造侧壁。因此，刻蚀后 CD 与显影后 CD 未必是简单线性关系。<a href="https://doi.org/10.1515/aot-2012-0037">[2]</a></p>

<p>严谨刻蚀模型可以描述离子输运、化学反应、吸附、溅射和界面演化，但很难直接用于全芯片。生产级 etch-aware OPC 更多使用经过晶圆数据校准的经验或半经验模型。</p>

<blockquote>
  <p>如果 OPC 的目标是刻蚀后晶圆轮廓，那么只把显影后胶轮廓做到 EPE 为零，并不保证最终 EPE 为零。</p>
</blockquote>

<p>目标停在哪一层，决定前面的模型应该如何校准。</p>

<h2 id="参数校准与独立预测">参数校准与独立预测</h2>

<p>模型不会凭空知道材料参数、像差、扩散长度和刻蚀偏差。CD-SEM、轮廓 SEM、散射计量、AIMS、膜厚和材料表征提供观测，校准再反向调整模型参数。</p>

<p>最大的风险是参数补偿。如果没有显式建模掩模 3D 效应，光刻胶模型仍可能靠额外模糊或可变阈值把晶圆 CD 拟合得很好。一旦照明、数值孔径、掩模堆栈或图形分布改变，被光刻胶参数“代偿”的误差就会暴露。</p>

<p>高质量校准需要主动打破参数相关性：</p>

<ul>
  <li>同时覆盖密集、半密集和孤立图形；</li>
  <li>同时包含一维与二维结构；</li>
  <li>扫描焦点和剂量，而不只使用标称条件；</li>
  <li>除 CD 外加入轮廓、侧壁和顶部损失；</li>
  <li>让校准集、验证集和产品图形分布彼此独立。</li>
</ul>

<p>Kafai Lai 把从掩模一直预测到刻蚀后晶圆轮廓、再交给器件模型评估的完整链称为“虚拟晶圆厂”。<a href="https://doi.org/10.1515/aot-2012-0037">[2]</a> 实验仍不可替代，但它不再只用于试错，也用于建立和检验模型的可迁移性。</p>

<h2 id="严谨模型与紧凑模型">严谨模型与紧凑模型</h2>

<p>显式保留主导物理机制，有助于解释工艺变化，但跨工艺预测仍取决于材料输入、边界条件和验证数据；更严谨的方程并不自动保证更强外推。其计算代价也往往更高。全芯片 OPC 面对海量边缘片段和多组工艺条件，不可能在每次移动掩模边缘后，都重新求解三维 Maxwell 方程、反应—扩散、显影前沿和等离子体输运。</p>

<p>生产流程因此需要两个相互依赖的尺度：</p>

<ul>
  <li>小区域严谨模型回答哪个物理效应主导误差、哪些近似已经失效，以及哪些自由度必须保留。</li>
  <li>全芯片紧凑模型回答完整掩模能否通过验证、哪些边缘要移动、哪些热点会在工艺窗口边缘失效。</li>
</ul>

<p>严谨模型提供物理参考，紧凑模型承担全芯片计算，实验约束参数并检验预测。三者分别控制物理近似、计算成本与实际适用范围。</p>

<h2 id="前向模型中的掩模优化">前向模型中的掩模优化</h2>

<p>把所有模块合起来，从掩模到晶圆可以写成一个前向算子：</p>

\[C_{\mathrm{wafer}}=\mathcal F(M;\mathbf p).\]

<p>其中 $M$ 是掩模，$\mathbf p$ 包含光源、像差、膜堆栈、光刻胶、刻蚀、焦点和曝光剂量等工艺参数。</p>

<p>OPC 要做的是给定目标轮廓 C_target，寻找一个掩模，使得：</p>

\[\mathcal F(M;\mathbf p)\approx C_{\mathrm{target}}.\]

<p>这个逆问题并不友好。投影系统会丢掉高空间频率，不同掩模可能得到相近的晶圆像；掩模几何还受到最小尺寸、间距和写入约束。最佳掩模不仅要在标称条件下对齐，还要对焦点、剂量和掩模误差保持稳健。</p>

<p>传统模型 OPC 会把边界切成线段，在控制点上计算 EPE，再移动边缘。矩阵方法会评估多个线段对每个控制点的共同影响，但 Jacobian 计算昂贵。稀疏矩阵 OPC 利用光学核的局域敏感区域，忽略大量弱耦合项，可以在保持接近矩阵法精度的同时减少计算。<a href="https://doi.org/10.1631/jzus.C1000219">[5]</a></p>

<h2 id="边缘敏感度与误差传播">边缘敏感度与误差传播</h2>

<p>不同模块使用不同单位：掩模几何以长度计，光学场有振幅和相位，酸以浓度计，显影以前沿速度计。若只比较各自的拟合残差，就无法回答最终边缘误差来自哪里。必须把扰动一直传播到同一个晶圆观测量。</p>

<p>采用二维阈值近似，设沿边界法向的坐标为 $n$，归一化像强为 $I(n)$，曝光剂量为 $D$，边界满足 $D I(n)=E_{\mathrm{th}}$。一阶微分给出</p>

\[\delta n\approx\frac{\delta E_{\mathrm{th}}-I\delta D-D\delta I}{D\,\partial_n I}.\]

<p>上述局部条件数表明，边缘像强斜率越小，同样的输入扰动对应越大的位置误差。低对比度线端或接触孔边缘可能因此主导最坏 EPE，而在整幅图的平均光强误差中占比较小。<a href="https://www.iisb.fraunhofer.de/de/press_media/pressemitteilungen/pressearchiv/archiv_2026/frits-zernike-award.html">[1]</a></p>

<p>取一个特征宽度 $w$，可以定义无量纲归一化像对数斜率：</p>

\[\mathrm{NILS}=w\left|\frac{\partial\ln I}{\partial n}\right|_{\mathrm{edge}}.\]

<p>在阈值、焦点和像形保持不变的小扰动条件下，单边剂量敏感度约为</p>

\[|\delta n|\approx\frac{w}{\mathrm{NILS}}\left|\frac{\delta D}{D}\right|.\]

<p>这里计算的是单边位置，不能未经说明就当作双边 CD 变化。两条边的法向不同，还可能发生不对称移动；真实显影和反应扩散会进一步改变关系。NILS（归一化图像对数斜率）是定位薄弱图形的光学指标，不能单独替代晶圆工艺窗口。</p>

<p>掩模误差的传播也要写明坐标。设缩小倍率为 $R$，掩模上测得的 CD 为 $d_m$，其晶圆尺度等效值为 $d_m/R$，则一种常用定义是</p>

\[\mathrm{MEEF}=\frac{\partial d_w}{\partial(d_m/R)}
=R\frac{\partial d_w}{\partial d_m}.\]

<p>若忘记缩小倍率，两个团队报告的 MEEF（掩模误差增强因子）会差一个 $R$。MEEF 还取决于图形、焦点和曝光条件；某一点的 MEEF 不能代表整片版图。Wong 等将掩模误差与焦点、剂量放在同一分析中，正是为了避免只在标称点讨论掩模容差。<a href="https://doi.org/10.1109/66.843639">[7]</a></p>

<p>推广到整个链，令 $\mathbf x_j$ 表示第 $j$ 个模块的输出状态，其局部线性化为</p>

\[\begin{aligned}
\delta\mathbf x_{j+1}&amp;=J_j\delta\mathbf x_j+B_j\delta\mathbf p_j, \\
J_j&amp;=\frac{\partial\mathcal F_j}{\partial\mathbf x_j}.
\end{aligned}\]

<p>上游误差经过后续 Jacobian 连乘才到达最终边缘。这个式子解释了为什么同样的掩模制造精度，对不同 pitch 或不同照明的晶圆结果可以不同：下游传递增益本来就不同。</p>

<p>如果用协方差传播，最终的近似形式是 $\Sigma_y\approx J\Sigma_xJ^\mathsf T$，其中必须保留相关项。只有在误差独立或相关性可忽略时，才可以把各项标准差做平方和开根。光源漂移同时改变多类图形，掩模 CD 的区域偏差同时移动邻近边缘，都不满足天然独立的假设。本文这些微分式是局部分析，遇到桥连、断线和轮廓拓扑变化，应直接进行非线性仿真或统计抽样。</p>

<h2 id="共同工艺窗口">共同工艺窗口</h2>

<p>单个图形在标称焦点和剂量下符合 CD，只说明它通过了一个点。对第 $i$ 类图形，在焦点 $f$、剂量 $D$ 下定义允许区域</p>

\[\Omega_i=\{(f,D):\ |\mathrm{EPE}_{i,q}(f,D)|\le e_{i,q}
\ \text{且形貌与连通性符合规格}\}.\]

<p>全层的共同工艺窗口是 $\Omega=\bigcap_i\Omega_i$。孤立线、密集线、线端、接触孔可能各自在很大的区域内可印，但它们的区域错开以后，交集依然很小。OPC 或 source 优化若只提高容易图形的标称匹配，不一定扩大这个交集。<a href="https://www.iisb.fraunhofer.de/de/press_media/pressemitteilungen/pressearchiv/archiv_2026/frits-zernike-award.html">[1]</a><a href="https://doi.org/10.1515/aot-2012-0037">[2]</a></p>

<p>实践中应分别检查三个层次。第一是每一种图形的焦点—剂量响应，包括 CD、EPE 和残胶形貌。第二是同一组曝光条件下所有关键图形是否共同合格。第三是在掩模误差、膜厚、材料与设备状态改变后，这个共同窗口还剩多少。固定阈值的二维仿真对第一层已有帮助，但不能直接声称完成第三层资格验证。</p>

<p>因此，模型链的交付物应该包含条件：预测的是 ADI（显影后检查）还是 AEI（刻蚀后检查），覆盖哪些图形、材料、焦点和剂量，使用哪个计量定义，模型残差与数值误差各有多大。没有适用域的“精度”是一个缺少主语的数字。</p>

<h2 id="随机波动与局部失效">随机波动与局部失效</h2>

<p>对于 EUV 等对离散事件敏感的情形，平均轮廓只描述分布的一部分。理想化地，面积 $A$ 上吸收光子数的期望可写为</p>

\[\begin{aligned}
\bar N&amp;=\frac{D A\,a}{hc/\lambda}, \\
\frac{\sigma_N}{\bar N}&amp;=\frac1{\sqrt{\bar N}},
\end{aligned}\]

<p>其中 $a$ 是该面积内的有效吸收比例，假设独立光子且计数服从泊松分布。这个教学关系说明剂量、波长与采样体积为什么会影响统计波动；它并不把真实胶中的二次电子、反应与分子分布简化成只有一种噪声。<a href="https://www.iisb.fraunhofer.de/de/press_media/pressemitteilungen/pressearchiv/archiv_2026/frits-zernike-award.html">[1]</a></p>

<p>从光子到缺陷还有几层传递：局部能量分布改变产酸，反应和扩散引入空间相关性，显影又把连续状态变成边界或连通性事件。两个模型可以具有相近平均 CD，却给出不同的 LER、孔缺失概率和桥连概率。因而随机模型要验证分布、空间相关性和稀有失效，不能只重新拟合一次平均 CD。<a href="https://doi.org/10.1117/1.JMM.16.4.041013">[8]</a></p>

<p>报告“没有看到缺陷”还需要样本量。若 $N$ 次独立机会中观察到零次失败，单侧 95% 二项分布上界为 $p_{\mathrm{up}}=1-0.05^{1/N}$，大样本时约为 $3/N$。这只是统计推导，真实晶圆的空间相关会减少有效独立样本数。仿真声称极低缺陷率时，同样必须说明尾部估计方法和验证证据。</p>

<p>模型复杂度应分配给最终指标敏感且实验能够辨识的环节。增加某一模块的自由度，需要同时检查它对最终误差预算的贡献和可用数据的约束能力。</p>

<h2 id="模型接口的状态要求">模型接口的状态要求</h2>

<p>模块接口应与下游需要的状态一致。对相位、偏振或斜入射敏感的投影计算，需要掩模出射复场；胶内传播需要膜堆栈和材料边界；侧壁、顶部损失及刻蚀转移预测需要深度方向的胶状态。最终目标平面决定这些状态可以被压缩到何种程度。</p>

<h2 id="模型划分与目标平面">模型划分与目标平面</h2>

<p>在早期概念验证中，“薄掩模 + 标量成像 + 固定阈值”三个模型就能得到二维轮廓。</p>

<p>在本文所采用的生产级工程边界下：</p>

<ol>
  <li>掩模制造与写后形貌；</li>
  <li>掩模电磁衍射；</li>
  <li>照明与投影成像；</li>
  <li>膜堆栈与胶内像；</li>
  <li>光刻胶曝光；</li>
  <li>PEB 反应扩散；</li>
  <li>显影与三维胶形；</li>
  <li>刻蚀与图形转移；</li>
  <li>计量与校准；</li>
  <li>随机性、工艺波动与设备漂移。</li>
</ol>

<p>上述前八项描述前向物理转换，后两项分别约束观测与校准，以及过程波动。进一步拆分光源、像差、写入或设备漂移时，模块数量会增加；划分应以接口和验证需求为依据。</p>

<p>模型划分的有效性取决于接口信息是否充分、严谨模型到紧凑模型的近似是否经过验证，以及组合后的输出能否预测独立实验。概念模型可以采用较少状态，工艺开发与产品修正则应按最终平面及误差预算选择保真度。</p>

<p>OPC 沿这条前向链求解掩模几何，使显影后胶形或刻蚀后材料边界满足目标。数据采集、参数校准和制造验证均应与所选择的输出平面一致。</p>

<hr />

<h2 id="参考文献">参考文献</h2>

<p>以下论文和教材用于对应的物理或方法论说明；文中的敏感度、协方差及零失效上界为在已写明假设下的推导。网页访问日期均为 2026-10-25。</p>

<ol>
  <li>Andreas Erdmann. <em>Optical and EUV Lithography: A Modeling Perspective</em>. SPIE Press, 2021. ISBN 9781510639010. <a href="https://www.iisb.fraunhofer.de/de/press_media/pressemitteilungen/pressearchiv/archiv_2026/frits-zernike-award.html">作者机构出版记录</a>。</li>
  <li>Kafai Lai. “Review of computational lithography modeling: focusing on extending optical lithography and design-technology co-optimization.” <em>Advanced Optical Technologies</em>, 1(4):249–267, 2012. <a href="https://doi.org/10.1515/aot-2012-0037">DOI:10.1515/aot-2012-0037</a>。</li>
  <li>Peng Liu, Zhengfan Zhang, Song Lan, et al. “A full-chip 3D computational lithography framework.” <em>Proceedings of SPIE</em>, 8326:83260A, 2012. <a href="https://doi.org/10.1117/12.916076">DOI:10.1117/12.916076</a>。该文的 M3D/W3D/R3D 是其特定框架命名，不是全部软件共同采用的接口标准。</li>
  <li>Heinrich Kirchauer. <em>Photolithography Simulation</em>. TU Wien 博士论文在线版，1998，第 4–5 章。<a href="https://www.iue.tuwien.ac.at/phd/kirchauer/">大学原始文档</a>。</li>
  <li>Bin Lin, Xiao-lang Yan, Zheng Shi, Yi-wei Yang. “A sparse matrix model-based optical proximity correction algorithm with model-based mapping between segments and control sites.” <em>Journal of Zhejiang University-SCIENCE C</em>, 12(5):436–442, 2011. <a href="https://doi.org/10.1631/jzus.C1000219">DOI:10.1631/jzus.C1000219</a>。<a href="https://doi.org/10.1631/jzus.C10e0219">勘误</a>。</li>
  <li>F. H. Dill, W. P. Hornberger, P. S. Hauge, J. M. Shaw. “Characterization of Positive Photoresist.” <em>IEEE Transactions on Electron Devices</em>, 22(7):445–452, 1975. <a href="https://doi.org/10.1109/T-ED.1975.18159">DOI:10.1109/T-ED.1975.18159</a>；公式及参数定义另见 Kirchauer 论文 <a href="https://www.iue.tuwien.ac.at/phd/kirchauer/node69.html">§5.1.2</a>。</li>
  <li>Alfred K. Wong, Richard A. Ferguson, Scott M. Mansfield. “The mask error factor in optical lithography.” <em>IEEE Transactions on Semiconductor Manufacturing</em>, 13(2):235–242, 2000. <a href="https://doi.org/10.1109/66.843639">DOI:10.1109/66.843639</a>。</li>
  <li>Peter De Bisschop. “Stochastic effects in EUV lithography: random, local CD variability, and printing failures.” <em>Journal of Micro/Nanolithography, MEMS, and MOEMS</em>, 16(4):041013, 2017. <a href="https://doi.org/10.1117/1.JMM.16.4.041013">DOI:10.1117/1.JMM.16.4.041013</a>。</li>
</ol>]]></content><author><name>端点星日志</name></author><category term="光刻" /><category term="掩模" /><category term="计算光刻" /><summary type="html"><![CDATA[沿掩模散射、投影、光刻胶、显影和刻蚀建立前向链，推导 NILS、MEEF 与误差传播，再检查共同工艺窗口和随机失效。]]></summary></entry><entry><title type="html">部分相干成像与照明角谱</title><link href="https://zwh42.github.io/partial-coherence.html" rel="alternate" type="text/html" title="部分相干成像与照明角谱" /><published>2026-03-28T22:41:13+08:00</published><updated>2026-10-25T00:00:00+08:00</updated><id>https://zwh42.github.io/partial-coherence</id><content type="html" xml:base="https://zwh42.github.io/partial-coherence.html"><![CDATA[<p>部分相干照明通过源的角度分布及其统计相关性影响光刻成像。对于常用的 Köhler 照明模型，同一源点产生的掩模衍射级次按复电场叠加，不同源点的贡献按强度加权求和。照明形状改变这些相干像的组合，从而影响方向响应、边缘斜率和离焦行为。</p>

<p>本文从互强度定义出发，推导离轴照明的频谱移位、双光束成像及 Hopkins 表述，并分析照明角谱与掩模面空间相关性的关系。最后讨论源—掩模协同优化中局部掩模自由度与全局共享光源之间的约束。</p>

<h2 id="互强度与复相干度">互强度与复相干度</h2>

<p>相干性描述两个位置的电场是否具有稳定的统计相关关系。对准单色场，在同一时刻的互强度可以写成</p>

\[J(\mathbf r_1,\mathbf r_2)
=\langle E(\mathbf r_1)E^*(\mathbf r_2)\rangle,\]

<p>归一化后得到复相干度</p>

\[\mu(\mathbf r_1,\mathbf r_2)
=\frac{J(\mathbf r_1,\mathbf r_2)}
{\sqrt{I(\mathbf r_1)I(\mathbf r_2)}}.\]

<p>$\lvert\mu\rvert=1$ 对应完全相关；$\mu=0$ 表示这两个位置的交叉项在平均后消失。相干度依赖位置对，通常不是整个掩膜上一个统一的标量。Hopkins 的部分相干成像理论，正是用统计相关量把物、照明和光学系统连接起来。<a href="#ref-1">[1]</a></p>

<p>光源的时间相干性与空间相干性也不同。窄带光可以有较长的时间相干长度，但经过扩展源和照明光学之后，掩膜上不同位置的空间相关性仍然有限。因此，不能仅从“光刻用激光”推断掩膜上是完全空间相干照明。</p>

<h2 id="圆源参数-σ-的定义">圆源参数 σ 的定义</h2>

<p>对于常规居中圆形照明，常用</p>

\[\sigma=\frac{NA_{\rm ill}}{NA_{\rm proj}}.\]

<p>以下 $\lambda$ 均取真空波长，空间频率以每单位长度的周期数计。分子与分母必须换算到同一物方或像方，不能把掩膜侧的照明 NA（数值孔径）与晶圆侧的投影 NA 不经倍率换算直接相除。用统一的像方频率坐标，令投影瞳半径 $f_c=NA/\lambda$，则圆源半径是 $\sigma f_c$。<a href="#ref-2">[2]</a></p>

<p>当圆源收缩到中心点，$\sigma\to0$，接近单方向的空间相干照明；当源扩展，某些掩膜位置对的相关性降低。但是 $\sigma=1$ 并不对任意物体严格等价于完全非相干成像。它只说明源的角度半径与投影孔径的半径相等。完全非相干是物面互强度趋于局域化的理想极限，不能单凭一个有限源半径定义。<a href="#ref-2">[2]</a></p>

<p>对于环形源，还需要 $\sigma_{\rm in}$ 与 $\sigma_{\rm out}$；对于偶极或自由形状源，需要极点位置、方向、大小和权重。具有同一外半径的源，可能产生完全不同的成像结果。</p>

<h2 id="abbe-源点积分">Abbe 源点积分</h2>

<p>在 Köhler 照明的常用模型下，把扩展源离散成互不相干的源点。每个源点在掩膜上提供一个入射方向；先计算这个方向照明下的相干像，再将强度按源权重相加。<a href="#ref-3">[3]</a></p>

<p>设 $m(\mathbf r)$ 是折算到晶圆侧的薄掩膜复透过率，$\widetilde m$ 是其频谱，$\mathbf s$ 是入射方向对应的空间频率，$P$ 是包含振幅、离焦与像差的复瞳。忽略对强度没有影响的整体相位，可写成</p>

\[E_{\mathbf s}(\mathbf r)=
\int\widetilde m(\mathbf f)P(\mathbf f+\mathbf s)
 e^{i2\pi\mathbf f\cdot\mathbf r}\,d\mathbf f,\]

\[I(\mathbf r)=\int S(\mathbf s)
|E_{\mathbf s}(\mathbf r)|^2\,d\mathbf s,
\qquad S(\mathbf s)\geq0.\]

<p>单个源点产生的零级、一级等衍射场之间有交叉项，因此能够干涉；不同源点之间按这里的统计假设没有交叉项。因此，一般不能把最后一式改成 $\lvert\int \sqrt S E_{\mathbf s}\,d\mathbf s\rvert^2$。</p>

<p>每个源点内部保留完整的衍射干涉，不同源点的相干强度图经统计平均后形成部分相干像。各图的条纹位置、对比度与频率组合不同，合成后的边缘响应也随源分布变化。</p>

<h2 id="离轴照明与频谱支撑">离轴照明与频谱支撑</h2>

<p>对一维周期 $p$ 的线栅，衍射级次位于</p>

\[f_n=s+\frac np.\]

<p>级次进入投影瞳的条件是 $\lvert f_n\rvert\leq f_c$。正入射 $s=0$ 时，零级位于瞳中心；若 $1/p&gt;f_c$，两个一级都在瞳外，只有零级不能构成线栅强度调制。</p>

<p>将光源移向负方向时，零级和正一级的光瞳位置同时平移，原本在光瞳外的正一级可能进入通光区。离轴照明由此改变频谱与光瞳的相对位置，而物镜孔径保持不变。Mack 的离轴照明教程以级次几何分析了这一响应及其方向依赖。<a href="#ref-4">[4]</a></p>

<p>对于半径 $\sigma f_c$ 的居中圆源，可能被某个源点移入瞳的掩膜频率支撑并集，可延伸到</p>

\[f_{\rm mask,support}=(1+\sigma)\frac{NA}{\lambda}.\]

<p>这是支撑几何关系，而不是所有图形共有的单一强度传递函数。支撑内的频率可能只有极少光源权重能够接收，也可能找不到足够强的另一级与它干涉。部分相干下从某类边缘响应测出的“表观 OTF”，也不一定能够代表其他物体；Shakeri 等的研究专门讨论了这一限制。<a href="#ref-6">[6]</a></p>

<h2 id="双光束成像的解析算例">双光束成像的解析算例</h2>

<p>取 $\lambda=193\,\mathrm{nm}$、$NA=1.35$、目标周期 $p=80\,\mathrm{nm}$。所有尺寸仍以晶圆侧定义。这是用于复算的理想例子，不是某种量产配方。</p>

<p>瞳半径 $f_c\approx0.00699\,\mathrm{nm}^{-1}$，线栅基频为 $1/p=0.0125\,\mathrm{nm}^{-1}$。正入射时一级落在瞳外。若选择</p>

\[s=-\frac{1}{2p},\qquad \frac{s}{f_c}\approx-0.894,\]

<p>零级与正一级就分别位于 $-0.894f_c$ 和 $+0.894f_c$，均落在瞳内。两束场的形式为</p>

\[E(x)=b_0+b_1e^{i2\pi x/p},\]

\[I(x)=|b_0|^2+|b_1|^2+
2\operatorname{Re}\left(b_0b_1^*e^{-i2\pi x/p}\right).\]

<p>强度因此具有周期 $p$ 的调制。理想双光束对比度为</p>

\[C=\frac{2|b_0b_1|}{|b_0|^2+|b_1|^2}.\]

<p>两个振幅相等时才能达到 1；“收到两个级次”并不保证满对比度。若为 50% 占空比的理想二值振幅线栅，零级振幅为 $1/2$，一级大小为 $1/\pi$，且两级瞳透过率相同，则该式给出约 $0.906$。掩膜相位、三维效应、偏振和有限源大小都会改变这个理想结果。</p>

<p>在近轴离焦相位仅依赖光瞳半径平方的模型中，等半径级次获得相同离焦相位，因而其条纹对比度对离焦较稳定。这一双光束结果以级次对称性和相应像差条件为前提。<a href="#ref-4">[4]</a></p>

<h2 id="环形源与多极照明的方向响应">环形源与多极照明的方向响应</h2>

<figure class="technical-figure" id="fig-1">
  <div class="figure-image"><a href="/assets/images/references/illumination-shapes.png" target="_blank" rel="noopener" aria-label="常规、环形和多极照明的示意图，在新标签页查看大图"><img src="/assets/images/references/illumination-shapes.png" alt="常规、环形和多极照明的示意图" width="929" height="661" loading="lazy" decoding="async" /></a></div>
  <figcaption>图：EUV illumination shapes。作者 Guiding light，2017；来源为 <a href="https://commons.wikimedia.org/wiki/File:EUV_illumination_shapes.png">Wikimedia Commons 文件页</a>，采用 <a href="https://creativecommons.org/licenses/by-sa/4.0/">CC BY-SA 4.0</a> 许可；此处未修改。图示用于比较照明形状，不表示本文数值例子的具体源设置。</figcaption>
</figure>

<p>常规圆源在中心附近分配光能；环形源去掉中心部分，使较大入射角获得更高相对权重；偶极源把能量集中在两个相对方向；四极源同时给两组方向提供支持。这些变化会改变参与干涉的级次组合，不能简单排成一个从差到好的序列。</p>

<p>对沿 $y$ 方向延伸的竖直线，主要周期变化在 $x$ 方向，所以有用的离轴位移应沿 $x$ 方向。将这种偶极照明旋转 90°，对同一线栅的作用就不同。四极源常被用于同时兼顾正交方向的图形，但它不自动成为接触孔或所有二维结构的最佳照明。<a href="#ref-4">[4]</a></p>

<p>此外，对目标方向无用的源点仍可能送来零级背景，降低合成图像的调制度。有限极点面积意味着其中每个角度的级次位置略有不同；它既关系到传输光量和实际可实现性，也会改变最佳焦点与离焦表现。只用理想点源的结果来评价真实扩展源，通常不够。</p>

<h2 id="hopkins-传输交叉系数">Hopkins 传输交叉系数</h2>

<p>把 Abbe 式的模平方展开并交换积分次序，可以定义传递交叉系数：</p>

\[TCC(\mathbf f,\mathbf g)=\int S(\mathbf s)
P(\mathbf f+\mathbf s)P^*(\mathbf g+\mathbf s)\,d\mathbf s.\]

<p>于是</p>

\[I(\mathbf r)=\iint\widetilde m(\mathbf f)\widetilde m^*(\mathbf g)
TCC(\mathbf f,\mathbf g)
 e^{i2\pi(\mathbf f-\mathbf g)\cdot\mathbf r}
\,d\mathbf f\,d\mathbf g.\]

<p>这是部分相干成像的 Hopkins 表述。<a href="#ref-1">[1]</a><a href="#ref-3">[3]</a> 两个频率 $\mathbf f,\mathbf g$ 对应一对参与干涉的掩膜分量，强度调制位于它们的差频。它不是普通的单频率 OTF：一般不能写成 $\widetilde I=H\widetilde m$。</p>

<p>如果光源、NA、离焦和像差固定，TCC 的系统部分可以预计算，随后对许多不同掩膜重复使用。将离散 TCC 做特征分解，还可以得到多个相干模式的加权强度和，从而降低重复计算成本；截断模式数则引入近似误差，需要按目标精度检验。<a href="#ref-3">[3]</a></p>

<p>上述公式仍是标量薄掩膜模型。若掩膜的衍射响应强烈依赖入射角和偏振，不能只用一个固定的二维 $m$ 表示全部源点。高 NA 和 EUV 问题需要检验矢量场、三维掩膜及角度依赖模型的影响。<a href="#ref-7">[7]</a></p>

<h2 id="源掩模联合设计">源—掩模联合设计</h2>

<p>既然 $S$ 决定哪些频率配对获得权重，而 $m$ 决定这些频率的振幅和相位，就有理由联合优化二者。一个示意问题是</p>

\[\min_{m\in\mathcal M,\,S\in\mathcal S}
\sum_{q\in\mathcal Q}w_q
L\!\left(\mathcal F(m,S;q),C_{\rm tar}\right)
+\alpha R_m(m)+\beta R_S(S).\]

<p>$\mathcal Q$ 覆盖剂量、离焦和代表性图形；$\mathcal M$ 约束掩膜尺寸及可写性，$\mathcal S$ 约束源的支撑、非负性、极点尺寸和设备可实现性。固定总强度 $\int S=1$ 有助于公平比较光学形状，但真实优化还要考虑可输送功率与曝光吞吐，不能把任意尖锐的数学点源当作无成本资源。</p>

<p>Rosenbluth 等的 2001 年论文已经说明，源可调整会释放新的掩膜自由度，并展示了局部二维图形上的联合优化。<a href="#ref-5">[5]</a> 此后可用的目标函数和表示方式更多，但核心困难仍然存在：固定掩膜时，源点强度叠加对 $S$ 是线性的；把胶轮廓、阈值、多个工艺条件和掩膜变量一同加入后，整个问题通常仍是非凸的，交替优化不能保证找到全局最优。</p>

<h2 id="照明角谱与空间相关性">照明角谱与空间相关性</h2>

<p>在准单色、理想 Köhler 照明及忽略缓慢包络变化的条件下，掩膜面上两个位置之间的互强度，可以从源方向的叠加得到。设两点间隔为 $\Delta\mathbf r$，单个方向引入相位差 $2\pi\mathbf s\cdot\Delta\mathbf r$，对互不相干的源方向取平均，就有</p>

\[\mu(\Delta\mathbf r)=
\frac{\int S(\mathbf s)e^{i2\pi\mathbf s\cdot\Delta\mathbf r}\,d\mathbf s}
{\int S(\mathbf s)\,d\mathbf s}.\]

<p>这里用与源频率一致的坐标尺度，表达的是上述理想模型下的空间相关性。它说明源分布与相干性之间是傅里叶关系，而不是“光源越大，每一处的干涉都同比减弱”。源的形状会产生具有方向性的相关结构。<a href="#ref-1">[1]</a><a href="#ref-2">[2]</a></p>

<p>例如在一维示意中，中心点源给出 $\mu=1$；两个位于 $\pm s_0$ 的等强点源给出</p>

\[\mu(\Delta x)=\cos(2\pi s_0\Delta x).\]

<p>相关性随点间隔发生振荡，某些间隔的模甚至重新达到 1。这并不违反“两个源点互不相干”的假设：源点之间的统计独立，与掩膜面上两个位置接受同一批源点之后形成的相关性，是不同层次的问题。</p>

<p>这个例子也进一步解释了为什么单独报告 $\sigma$ 不够。圆源、环源和偶极源即使外半径一样，也具有不同的傅里叶变换，因此对不同间距的掩膜位置建立不同相关性。用一个圆源的结论直接替代另一个源形状，可能遗漏决定性的方向与间隔信息。</p>

<h2 id="局部掩模与全局光源的耦合">局部掩模与全局光源的耦合</h2>

<p>在固定掩膜的情况下，记第 $j$ 个源点产生的强度图为 $I_j$，源权重为 $a_j$，则</p>

\[I=\sum_j a_jI_j,\qquad a_j\geq0.\]

<p>如果目标仅是一个直接依赖光强的线性量，调整源权重的结构相对简单。但轮廓来自阈值或材料模型，某个源点增加后可能让一侧边缘接近目标、另一侧越界；多个图形同时参与时，收益还可能冲突。采用平均损失，会倾向于帮助数量更多的图形，而未必守住少数最难结构的边界。</p>

<p>因此，可以把关键图形设置为硬约束，或让目标函数更关注最差工艺点。代价是可行集合缩小、优化更困难，甚至需要承认某些布局在共同条件下没有足够窗口。此时应改变布局、掩膜方案或工艺分解，而不是无限追求更奇特的光源。</p>

<p>掩膜变化还会反过来改变各个 $I_j$。固定源做一次 OPC（光学邻近效应修正），再固定掩膜改一次源，是合理的交替思路；但前一步修正后，后一步所面对的频谱已经变化，结果可能依赖初始条件。对不同起点进行比较、保留制造约束并在未优化过的图形上验证，比只报告一次局部收敛的最小误差更能说明方法是否可用。<a href="#ref-5">[5]</a></p>

<p>实际全层设计还存在空间尺度差异：掩膜可以在许多局部位置采用不同修正，而曝光照明通常需要服务于更大区域的一组图形。每个局部块各自最优的源，不一定能组合成一个共同可用的源。由此可见，SMO 的挑战不仅是多一个变量，还在于这些变量具有不同的作用范围和共享约束。</p>

<h2 id="照明方案的比较条件">照明方案的比较条件</h2>

<p>照明比较需要固定目标图形集合、剂量和功率归一化，并同时记录标称 EPE（边缘放置误差）、边缘 NILS（归一化图像对数斜率）、离焦响应、辅助图形打印及共同工艺窗口。对特定方向或节距的收益，应结合其余关键图形的变化评价。</p>

<p>照明设计在固定孔径内调整入射方向及权重。其收益应由目标轮廓、共同工艺窗口和设备约束评价；源分布与相干性之间的傅里叶关系则用于解释不同方向、节距与邻域的响应差异。</p>

<h2 id="参考文献">参考文献</h2>

<p><span id="ref-1"></span><strong>[1]</strong> Hopkins, H. H. “On the diffraction theory of optical images.” <em>Proceedings of the Royal Society of London. Series A</em>, 217(1130), 408–432, 1953. <a href="https://doi.org/10.1098/rspa.1953.0071">DOI: 10.1098/rspa.1953.0071</a>。访问日期：2026-10-25。</p>

<p><span id="ref-2"></span><strong>[2]</strong> Kirchauer, H. <em>Photolithography Simulation</em>. Doctoral dissertation, TU Wien, 1998，§2.3.3 “Partial Coherence and Advanced Apertures”。<a href="https://iue.tuwien.ac.at/phd/kirchauer/node21.html">大学原文</a>。访问日期：2026-10-25。</p>

<p><span id="ref-3"></span><strong>[3]</strong> Kirchauer, H. <em>Photolithography Simulation</em>. Doctoral dissertation, TU Wien, 1998，§4.3.1–4.3.2。<a href="https://www.iue.tuwien.ac.at/phd/kirchauer/node61.html">Abbe’s Method</a>；<a href="https://www.iue.tuwien.ac.at/phd/kirchauer/node62.html">Hopkins’ Method</a>。访问日期：2026-10-25。</p>

<p><span id="ref-4"></span><strong>[4]</strong> Mack, C. A. “Off-Axis Illumination.” <em>The Lithography Expert / Microlithography World</em>, August 2003, Tutor 42. <a href="https://www.lithoguru.com/scientist/litho_tutor/TUTOR42%20%28Aug%2003%29.pdf">作者公开 PDF</a>。访问日期：2026-10-25。</p>

<p><span id="ref-5"></span><strong>[5]</strong> Rosenbluth, A. E.; Bukofsky, S. J.; Hibbs, M. S.; Lai, K.; Molless, A. F.; Singh, R. N.; Wong, A. K. K. “Optimum mask and source patterns to print a given shape.” <em>Proceedings of SPIE</em>, 4346, 486–502, 2001. <a href="https://doi.org/10.1117/12.435748">DOI: 10.1117/12.435748</a>；<a href="https://hub.hku.hk/handle/10722/54040">作者机构书目与摘要</a>。访问日期：2026-10-25。</p>

<p><span id="ref-6"></span><strong>[6]</strong> Shakeri, S. M.; van Vliet, L. J.; Stallinga, S. “Impact of partial coherence on the apparent optical transfer function derived from the response to amplitude edges.” <em>Applied Optics</em>, 56(12), 3518–3530, 2017. <a href="https://doi.org/10.1364/AO.56.003518">DOI: 10.1364/AO.56.003518</a>。访问日期：2026-10-25。</p>

<p><span id="ref-7"></span><strong>[7]</strong> Mack, C. A. <em>Fundamental Principles of Optical Lithography: The Science of Microfabrication</em>. Wiley, 2007，第 2–3 章。<a href="https://doi.org/10.1002/9780470723876">DOI: 10.1002/9780470723876</a>。访问日期：2026-10-25。</p>]]></content><author><name>端点星日志</name></author><category term="光刻" /><category term="部分相干" /><category term="照明" /><category term="SMO" /><summary type="html"><![CDATA[从互相干性与 Abbe 源点求和出发，推导离轴照明的频谱移位、双光束成像、Hopkins TCC 与 SMO 的约束及局限。]]></summary></entry><entry><title type="html">空中像与边缘敏感度：阈值模型、NILS 和工艺窗口</title><link href="https://zwh42.github.io/aerial-image.html" rel="alternate" type="text/html" title="空中像与边缘敏感度：阈值模型、NILS 和工艺窗口" /><published>2026-03-22T16:56:16+08:00</published><updated>2026-10-25T00:00:00+08:00</updated><id>https://zwh42.github.io/aerial-image</id><content type="html" xml:base="https://zwh42.github.io/aerial-image.html"><![CDATA[<p>空中像（aerial image）描述投影光学系统在指定像面形成的连续强度分布。它是掩模衍射与材料响应之间的光学接口，光刻胶还需要经过膜内传播、曝光反应、烘烤和显影，才能形成可量测的材料轮廓。<a href="#ref-1">[1]</a></p>

<p>在阈值近似下，胶边缘对应强度等值线。对等值线作局部扰动分析，可以把剂量和光学误差映射为边缘位移，并得到归一化图像对数斜率（NILS）与尺寸稳定性的关系。该关系适用于局部非零斜率和连续存在的边缘；胶的三维状态、图形拓扑变化与随机缺陷需要更完整的模型。</p>

<h2 id="空中像的定义与归一化">空中像的定义与归一化</h2>

<p>在选定的像面上，空中像是横向坐标的连续函数 $I(x,y)$。扫描不同焦面时，应写成 $I(x,y;z)$。这里的 $z$ 表示离焦位置，不要与随后胶膜内部的深度坐标混淆。</p>

<p>在均匀介质、适当归一化的标量模型中，单一相干照明可写为</p>

\[I(x,y;z)\propto|E(x,y;z)|^2.\]

<p>扩展照明则需要对互不相干的源点分别计算强度，再加权求和：</p>

\[I(\mathbf r;z)=\int S(\mathbf s)
|E_{\mathbf s}(\mathbf r;z)|^2d\mathbf s.\]

<p>$\mathbf r=(x,y)$ 是像面横向坐标，$\mathbf s$ 标记照明方向，$S(\mathbf s)\ge0$ 为源的强度权重，$E_{\mathbf s}$ 是该源点照明下的复电场。两式中的常数可以吸收到光强归一化里，但归一化约定必须一致。某些软件以无掩膜开口的强度为 1，另一些按入射功率或源权重归一化。比较不同照明的峰值时，如果总功率约定不同，数值并没有直接可比性。高 NA（数值孔径）矢量模型还需要正确处理各分量、偏振与能流，不能不加条件地把一个标量 $E$ 当作全部电磁场。<a href="#ref-1">[1]</a><a href="#ref-2">[2]</a></p>

<p>空中像通常指尚未加入完整胶膜光学响应的理想像面分布。光进入实际胶层之后，还会吸收，并在胶、抗反射层和基底之间反射、干涉。胶内像需要描述随深度变化的场与吸收能量；它可能具有驻波，也可能受膜厚和基底反射率影响。在胶表面看到的二维空中像，并不能单独决定整层胶的三维曝光状态。<a href="#ref-1">[1]</a></p>

<figure class="technical-figure" id="fig-1">
  <div class="figure-image"><a href="/assets/images/wechat/back-to-basics-fitting-01.png" target="_blank" rel="noopener" aria-label="教材中的双光束干涉强度峰谷，在新标签页查看大图"><img src="/assets/images/wechat/back-to-basics-fitting-01.png" alt="教材中的双光束干涉强度峰谷" width="1016" height="560" loading="lazy" decoding="async" /></a></div>
  <figcaption>图：干涉产生连续的强度峰谷。来源：Konijnenberg、Adam、Urbach，开放教材 <a href="https://doi.org/10.59490/tb.91">BSc Optics，第 2 版（2024）</a>，图 5.8，书页 125（<a href="https://books.open.tudelft.nl/home/catalog/download/174/319/559?inline=1#page=130">原始 PDF 第 130 页</a>），采用 <a href="https://creativecommons.org/licenses/by/4.0/">CC BY 4.0</a> 许可。本图从教材页面裁切，未改图内内容；这里用于解释光场叠加产生强度分布的原理。</figcaption>
</figure>

<h2 id="强度分布与曝光剂量">强度分布与曝光剂量</h2>

<p>曝光剂量是单位面积接收的时间积分能量，常用 $\mathrm{mJ/cm^2}$。在照明形状、焦点位置和光学状态固定、曝光线性缩放的近似下，可以把局部曝光量写成</p>

\[Q(x,y)=D\,I(x,y),\]

<p>其中 $D$ 是全局剂量，$I$ 是按约定归一化的空间分布。这个分离假设很有用：改剂量只是整体乘一个系数，改焦点位置则通常会改变空间分布本身。</p>

<p>但实际扫描曝光、时间变化、膜内漂白和材料非线性，可能使完整过程比这个乘法更复杂。因此，把剂量变化说成“阈值变化”，只是在固定归一化图像中的一种等价表示；物理上改变的首先是送到材料中的曝光能量。</p>

<h2 id="阈值模型与胶图形极性">阈值模型与胶图形极性</h2>

<p>假设有一个有效曝光阈值 $Q_c$，定义高曝光区域的指示函数：</p>

\[B(x,y)=
\begin{cases}
1,&amp;D\,I(x,y)\geq Q_c,\\
0,&amp;D\,I(x,y)&lt;Q_c.
\end{cases}\]

<p>其阈值边界满足</p>

\[I(x,y)=T,\qquad T=Q_c/D.\]

<p>这是一条等值线，而不是光学系统直接画出的几何边。在正性胶中，高曝光区域通常更易被显影去除；负性胶的保留与去除关系不同。因此，$B=1$ 在这里仅表示“超过有效阈值”，不能不说明胶的极性就称为“留下来的材料”。</p>

<p>阈值模型忽略了深度、反应输运、显影时间及轮廓演化，不能取代胶模型。它的用途是把光学分布和边缘位置之间的关系先讲清楚，并为快速筛查提供一个可以校准的近似。<a href="#ref-1">[1]</a></p>

<h2 id="边缘位置的一阶扰动">边缘位置的一阶扰动</h2>

<p>沿一条切线，在目标边缘 $x_e$ 上有</p>

\[D I(x_e)=Q_c.\]

<p>现在允许剂量、阈值和图像形状发生小变化，取对数并微分：</p>

\[\delta\ln D+\delta\ln I\big|_{x_e}
+\left.\frac{\partial\ln I}{\partial x}\right|_{x_e}\delta x_e
=\delta\ln Q_c.\]

<p>因此</p>

\[\delta x_e=
\frac{\delta\ln Q_c-\delta\ln D-
\delta\ln I|_{x_e}}
{\partial_x\ln I|_{x_e}}.\]

<p>这里 $\delta\ln I\rvert_{x_e}$ 表示在原位置处、由焦点位置或其他光学参数造成的图像变化，不包括边缘移动本身。这个公式由本文在阈值模型内直接推得，适用于变化较小、局部斜率非零、边界交点持续存在的情况。</p>

<p>若只变剂量，分子简化为 $-\delta D/D$。局部斜率越小，同样的剂量误差对应越大的边缘位移；若斜率接近零，线性近似也会失效，等值线可能突然消失或改变连接关系。这正是临界打印条件会表现得很不稳定的原因。</p>

<p>对一条左右边界为 $x_L,x_R$ 的特征，</p>

\[CD=x_R-x_L,\qquad \delta CD=\delta x_R-\delta x_L.\]

<p>两侧边缘不能不加判断地当作一个边缘处理。它们的斜率符号相反，位移可能让 CD（关键尺寸）的变化相加，也可能同时向一个方向移动而主要造成位置偏移。</p>

<h2 id="nils-与剂量敏感度">NILS 与剂量敏感度</h2>

<p>在预期边缘处定义图像对数斜率，并用名义特征宽度 $w$ 归一化：</p>

\[NILS=w\left|\frac{\partial\ln I}{\partial x}\right|_{x_e}
=\frac{w}{I(x_e)}
\left|\frac{\partial I}{\partial x}\right|_{x_e}.\]

<p>本文取绝对值表示稳定性的大小；在记录有向边缘的算法中，也可以保留符号。导数单位是长度的倒数，乘以 $w$ 后 NILS 无量纲。Mack 的原始教学文章特别强调，应在预期胶边缘位置评价，而不是随意寻找曲线上最大的斜率。<a href="#ref-3">[3]</a></p>

<p>对左右对称、两侧 NILS 相等、$w=CD$ 的特征，纯剂量小扰动给出</p>

\[\frac{|\delta CD|}{CD}
\approx\frac{2}{NILS}\left|\frac{\delta D}{D}\right|.\]

<p>系数 2 来自两个边缘。这个结果解释了 NILS 与曝光裕量的关系，但不应脱离假设使用：真实胶的有限对比度、酸扩散和显影过程，会让从空中像预测的裕量与实际结果不同。<a href="#ref-4">[4]</a><a href="#ref-5">[5]</a></p>

<p>全局 Michelson 对比度</p>

\[C=\frac{I_{\max}-I_{\min}}{I_{\max}+I_{\min}}\]

<p>只依赖全局极值。两幅图像即使具有相同峰谷，也可能在阈值附近具有不同斜率。NILS 在预期边缘位置评价局部响应，与边缘位移直接相关；完整良率分析仍需包含材料响应及随机失效。</p>

<h2 id="周期图像的解析算例">周期图像的解析算例</h2>

<p>考虑本文构造的理想周期图像：</p>

\[I(x)=I_0\left[1+C\cos\frac{2\pi x}{p}\right],
\qquad 0&lt;C&lt;1.\]

<p>选阈值 $T=I_0$，亮区边缘在 $x=\pm p/4$，名义宽度 $w=p/2$。代入定义得</p>

\[NILS=\frac p2\frac{2\pi C}{p}=\pi C.\]

<p>令 $p=80\,\mathrm{nm}$，所以 $w=40\,\mathrm{nm}$。当 $C=0.8$ 时，NILS 约为 2.51；当 $C=0.3$ 时，约为 0.94。若剂量增加 3%，一阶模型预测高曝光区宽度分别变化约 $0.96\,\mathrm{nm}$ 和 $2.55\,\mathrm{nm}$。两张图在名义剂量下都可以有正确 CD，但对同样的扰动，后者明显更敏感。</p>

<p>上述数值是给定周期模型下的解析结果，用于量化调制度、局部斜率与等值线扰动之间的关系。较大剂量变化应通过重新求解交点处理，一阶近似的精度需要单独检验。</p>

<h2 id="二维轮廓的法向响应">二维轮廓的法向响应</h2>

<p>复杂版图上的边缘没有统一的 $x$ 方向。此时应沿轮廓的局部法线 $\mathbf n$ 使用</p>

\[\partial_n I=\nabla I\cdot\mathbf n.\]

<p>若以 $F(\mathbf r)=DI(\mathbf r)-Q_c$ 定义边界，一阶法向位移满足</p>

\[\delta r_n\approx-\frac{\delta F}{|\nabla F|}.\]

<p>这把线端缩短、拐角移动和二维 EPE（边缘放置误差）统一成了等值线扰动问题。但鞍点、极值点附近的 $\lvert\nabla F\rvert$ 很小，局部法线可能不稳定；当两个亮区刚好连起来，变化涉及拓扑，单个边缘位移公式便不足够。桥连和缺孔需要额外检查，而不能被平均 EPE 掩盖。</p>

<p>图像网格也会影响结果。如果像素间距太粗，阈值交点和导数可能主要反映插值误差。工程上应针对关键轮廓做网格与插值收敛检查，而不是看到更多小数位就认为结果更准确。</p>

<h2 id="焦点剂量工艺窗口">焦点—剂量工艺窗口</h2>

<p>离焦可能改变峰谷、局部斜率和最佳阈值交点。它通常并不是简单的整图缩放；因此只在最佳焦面比较 NILS 或 CD，容易漏掉重要风险。</p>

<p>更完整的做法是扫描剂量与焦点位置，得到焦点—剂量矩阵 FEM。固定剂量画 CD 对焦点位置的曲线，就是常见的 Bossung 表示；在二维平面上画出所有满足规格的点，则得到该特征的工艺窗口。规格还可以包含胶厚损失、侧壁角和图形完整性。<a href="#ref-6">[6]</a></p>

<p>产品需要多种结构共同合格，所以应取不同图形窗口的交集。对某个密集线优化得很好的照明，如果让孤立线或接触孔的窗口消失，并不能算整体成功。这也解释了 OPC（光学邻近效应修正）与源优化为什么要覆盖多个代表性图形和多个工艺条件。</p>

<h2 id="材料响应与附加状态变量">材料响应与附加状态变量</h2>

<p>把有效阈值 $Q_c$ 当成常数，等价于把材料响应的许多细节压缩成一个参数。对固定胶配方和窄工艺范围，这可能足以支持快速比较；但若目标是预测烘烤温度、胶厚或显影时间改变后的结果，就需要恢复相应的材料状态。</p>

<p>以化学放大胶为例，吸收光子后生成的反应物分布属于曝光潜像；后曝光烘烤中，反应物迁移、淬灭并催化保护基团变化；显影速率再取决于材料转换程度。即使局部曝光量相同，若邻域提供的反应物输运不同，最终显影行为也可能不同。一个只读取该点光强的固定阈值模型就无法表达这种非局域性。<a href="#ref-1">[1]</a><a href="#ref-5">[5]</a></p>

<p>深度方向的问题也不能通过多画几条横向切线解决。如果胶顶部充分曝光而底部不足，可能出现底部残胶；顶部与底部轮廓差异很大时，俯视 CD 相同也不表示侧壁角相同。刻蚀关心的是胶剖面能否作为稳定掩膜，因此二维空中像的合格条件与最终转移条件之间，需要明确的材料模型或实验校准。</p>

<p>“有效阈值随工艺改变”可以概括一些现象，却不应变成万能解释。若为了拟合每种图形都设置独立阈值，模型便失去了跨图形预测的能力。更有价值的检验是：用同一套参数，是否能够预测未参与校准的尺寸、间距、方向和离焦条件。</p>

<h2 id="空中像的比较条件">空中像的比较条件</h2>

<p>比较空中像应固定几何、照明归一化、像面位置和名义剂量。按各自峰值归一化与按开场强度归一化会产生不同的峰值—阈值关系；分别拉伸纵轴适合展示曲线形状，曝光能力比较则需要相同的物理尺度。</p>

<p>固定阈值比较用于评价同一工艺条件下的目标偏差；分别调剂量至相同标称 CD 后比较，则用于评价尺寸校正后的鲁棒性。两种比较的剂量条件不同，应分别报告，避免将剂量校正与光学设计的收益混合。</p>

<p>边缘位置需要注明切线、法线方向和目标宽度，NILS 还需要对应到具体边缘与工艺点。接触孔的径向斜率具有方位依赖，线端与长直边中部也可能具有不同敏感度，局部最大 NILS 不代表整条轮廓的稳定性。</p>

<p>模型误差与计量误差需要分别记录。俯视 SEM 边缘依赖电子成像、轮廓提取和参考高度，未必对应阈值模型的理想边界。若模型输出胶底部轮廓而量测更接近顶部或信号等值线，应先统一观测对象，再判断需要校正的掩模误差。<a href="#ref-1">[1]</a></p>

<p>如果结果包含示意图，还应区分教材原理图、本文解析例子和严格仿真输出。干涉峰谷可以说明图像形成的机制，却不能直接读出某个生产层的胶边缘或曝光裕量；用于工程决策的数值必须保留相应的材料、设备与求解条件。</p>

<p>可复现的空中像比较应保存生成条件、归一化、轮廓提取方法和材料模型范围，并分别注明解析近似、仿真和晶圆数据的证据来源。</p>

<h2 id="光学指标的适用范围">光学指标的适用范围</h2>

<p>空中像用于分析辅助图形、照明与离焦对主边缘的影响，提供可与胶响应连接的强度分布和局部斜率。它是光学模型与材料模型之间的接口。</p>

<p>但空中像既不直接给出化学潜像，也不直接给出显影后的三维胶轮廓。相同的平均空中像，在不同胶材料、胶厚、烘烤和显影条件下可以产生不同结果。EUV 情况下，局部吸收和化学物种的随机性还会造成粗糙度及稀有缺陷；确定性的 $I(x,y)$ 和 NILS 本身不包含这些分布尾部。<a href="#ref-1">[1]</a><a href="#ref-7">[7]</a></p>

<p>空中像给出光学系统提供给材料的空间强度信息。稳定轮廓的形成还依赖胶内传播、化学反应、显影及后续图形转移。失效分析需要根据目标平面和敏感度，将观测偏差归入相应的光学或工艺环节。</p>

<h2 id="参考文献">参考文献</h2>

<p><span id="ref-1"></span><strong>[1]</strong> Mack, C. A. <em>Fundamental Principles of Optical Lithography: The Science of Microfabrication</em>. Wiley, 2007，尤其第 2–7 章。<a href="https://doi.org/10.1002/9780470723876">DOI: 10.1002/9780470723876</a>。访问日期：2026-10-25。</p>

<p><span id="ref-2"></span><strong>[2]</strong> Kirchauer, H. <em>Photolithography Simulation</em>. TU Wien, 1998，§4.1.5 “Vector-Valued Extension”、§4.3.1 “Abbe’s Method”。<a href="https://www.iue.tuwien.ac.at/phd/kirchauer/node54.html">矢量模型</a>；<a href="https://www.iue.tuwien.ac.at/phd/kirchauer/node61.html">扩展源强度求和</a>。访问日期：2026-10-25。</p>

<p><span id="ref-3"></span><strong>[3]</strong> Mack, C. A. “Using the Normalized Image Log-Slope.” <em>The Lithography Expert</em>, Winter 2001, Tutor 32. <a href="https://www.lithoguru.com/scientist/litho_tutor/TUTOR32%20%28Winter%2001%29.pdf">作者公开 PDF</a>。访问日期：2026-10-25。</p>

<p><span id="ref-4"></span><strong>[4]</strong> Mack, C. A. “Using the Normalized Image Log-Slope, part 2.” <em>The Lithography Expert</em>, Spring 2001, Tutor 33. <a href="https://www.lithoguru.com/scientist/litho_tutor/TUTOR33%20%28Spring%2001%29.pdf">作者公开 PDF</a>。访问日期：2026-10-25。</p>

<p><span id="ref-5"></span><strong>[5]</strong> Mack, C. A. “Using the Normalized Image Log-Slope, part 3.” <em>The Lithography Expert</em>, Summer 2001, Tutor 34. <a href="https://www.lithoguru.com/scientist/litho_tutor/TUTOR34%20%28Summer%2001%29.pdf">作者公开 PDF</a>。访问日期：2026-10-25。</p>

<p><span id="ref-6"></span><strong>[6]</strong> Kirchauer, H. <em>Photolithography Simulation</em>. TU Wien, 1998，§3.2.1 “Focus Effects and Process Window”。<a href="https://www.iue.tuwien.ac.at/phd/kirchauer/node41.html">大学原文</a>。访问日期：2026-10-25。</p>

<p><span id="ref-7"></span><strong>[7]</strong> Mack, C. A. “Metrics for stochastic scaling in EUV lithography.” <em>Proceedings of SPIE</em>, 11147, 111470A, 2019. <a href="https://doi.org/10.1117/12.2538985">DOI: 10.1117/12.2538985</a>；<a href="https://lithoguru.com/scientist/litho_papers/2019_Metrics%20for%20stochastic%20scaling%20in%20EUV.pdf">作者公开稿</a>。访问日期：2026-10-25。</p>]]></content><author><name>端点星日志</name></author><category term="光刻" /><category term="Aerial Image" /><category term="光学成像" /><category term="NILS" /><summary type="html"><![CDATA[明确空中像与胶内像的区别，用阈值等值线推导边缘位移和 NILS，再连接剂量、离焦、胶化学及随机缺陷。]]></summary></entry></feed>