逆光刻技术的演进:算法、全芯片计算与掩模制造
文章目录
逆光刻技术(Inverse Lithography Technology,ILT)将掩模综合表述为受约束的逆成像问题:在给定前向模型和工艺条件下,寻找能够形成目标晶圆轮廓的可制造掩模。其工程化同时依赖优化算法、模型精度、全芯片计算架构和掩模制造能力。
这一研究方向的历史早于通常采用的“三十年”时间范围。Saleh 与 Sayegh 于 1981 年讨论原始掩模的最优预补偿;Liu 与 Zakhor 于 1992 年系统研究二值及相移掩模设计。[1] [2] 1990 年代以后的进展,逐步将离散搜索扩展为连续优化和隐式边界演化,并将局部成像质量与全芯片吞吐、写入成本及晶圆验证联系起来。下文依据公开论文讨论这些进展及其成立条件。
逆掩模问题的定义
设设计所需的晶圆图形为 $T$,掩模变量为 $M$,固定照明为 $S_0$,工艺条件为 $\theta$。从掩模到图形的正向过程可以分层写成
\[\begin{aligned} I&=\mathcal O(M,S_0;\theta), \\ Z&=\mathcal R(I;\theta), \\ W&=\mathcal E(Z;\theta). \end{aligned}\]$\mathcal O$ 表示光学成像,$\mathcal R$ 表示曝光、反应与显影等胶过程,$\mathcal E$ 表示后续图形转移。并非每个 ILT 求解器都显式计算这三层;有些只优化空中像或简化阈值胶模型,有些使用校准后的紧凑工艺模型。讨论“精度”时,必须先说明优化停在哪一层。
逆问题可以写为
\[M^*=\arg\min_{M\in\mathcal M} L\!\left(F(M,S_0;\theta),T\right)+\lambda\Omega(M).\]这里 $\mathcal M$ 是可行掩模集合,$\Omega$ 控制二值性、复杂度或其他先验。这个表达没有承诺存在一个完美解,也没有承诺解唯一。有限孔径会丢失频率信息,目标未必在可打印集合里;不同掩模也可能在晶圆上产生很接近的结果。Poonawala 与 Milanfar 2007 年的逆成像论文,正是从这一类存在性、非唯一性和正则化问题出发。[3]
“反向”因此是问题定义,不是算法只有一步。多数 ILT 仍然通过反复正向仿真、求梯度和更新掩模来逼近结果。模型 OPC(光学邻近效应修正)同样会迭代;二者不能简单区分成一个靠试错、另一个直接算出答案。
早期补偿与逆掩模设计
1981 年:掩模预补偿
Saleh 与 Sayegh 在 Optical Engineering 发表“通过最优修正原始掩模降低微摄影复制误差”的论文,利用成像模型修改原始图形,以改善微摄影复制结果。该工作构成逆掩模设计的早期输入预补偿研究。[1]
早期微摄影研究与现代全芯片光刻在模型、规模和制造条件上存在差异。输入补偿在简化系统中的有效性,仍需经过可扩展求解、工艺模型和制版验证,才能支持真实制造。
1992 年:二值与相移掩模优化
Liu 与 Zakhor 的原始研究使用光刻成像和胶响应模型,讨论二值、相移掩模的优化,并采用分支定界、模拟退火等策略。它已经把掩模当作需要计算综合的对象,而不只是按经验加减边缘。[2]
二值掩模由有限状态单元组成,候选组合数随单元数量指数增长,相位变量进一步扩大搜索空间。候选枚举难以扩展至现代版图,后续算法因而转向更适合高维问题的连续近似与梯度求解。
2000 年代:连续松弛与可制造性
把二值掩模放宽为连续变量后,可以利用梯度求解。Poonawala 与 Milanfar 在 2006 年会议工作及 2007 年论文中发展像素、连续函数与正则化框架;本文采用较完整的 2007 年论文。其推导以理想非相干系统为起点,再讨论相干与部分相干扩展,结果的适用性取决于相应成像假设。[3]
这一转向的意义,是将“选择每个单元状态”的组合问题,改造成可用连续优化工具处理的近似问题。它并没有取消二值制造要求,而是把该要求变成需要设计的投影、惩罚和延续过程。这些看似数学上的细节,后来都成为决定掩模能否制造的工程细节。
2009—2011 年:水平集与鲁棒目标
Shen、Wong 与 Lam 在 2009 年展示水平集掩模综合,2011 年的后续工作又把失焦与像差变化纳入鲁棒目标。前者改变几何表示,后者改变“好掩模”的定义:不能只在一个标称状态下接近目标,还要对工艺变化保持稳定。[4] [5]
水平集通常仍离散在数值网格上,但由隐函数的零等值线定义几何边界。场的离散方式与最终几何表示因此可以分离,输出轮廓不必由网格方块直接拼成。
连续松弛、梯度和正则化
采用固定光源和相干模态近似,空中像写为
\[I(M)=\sum_{k=1}^{K}\lambda_k|h_k*M|^2.\]再用平滑阈值近似胶响应:
\[Z(M)=\frac{1}{1+\exp[-a(I(M)-I_{\mathrm{th}})]}.\]此时可选取像素差损失
\[L_{\mathrm{pix}}(M)=\sum_{\mathbf r} \omega(\mathbf r)\,[Z(M)(\mathbf r)-T(\mathbf r)]^2.\]$\omega$ 可强调线端、角部或关键区域。以上是统一符号的解释模型,并非逐式复现某个工具;真实胶模型可能包含扩散、材料与反应细节,EUV 还涉及更复杂的随机性。
伴随梯度的计算成本
如果有一百万个变量,用有限差分逐个扰动,每轮就可能需要一百万次正向仿真。梯度或伴随计算利用链式法则,把像面残差通过卷积算子的共轭传回掩模;一次正向、一次反向计算即可获得整个场的导数信息。这是高维连续优化能工作的根本原因之一。
但像素的物理影响并不独立。一处透射率变化,会通过衍射影响周围多个评估点。GPU 适合这些规则卷积、FFT(快速傅里叶变换)与数组运算,不能把加速原理描述为“每个像素独立求最佳值”。同样,GPU 的理论浮点峰值不是 ILT 的端到端加速比;显存、核数、工艺角和多设备通信都可能成为瓶颈。
二值约束的连续近似
设二值透射掩模 $m_i\in{0,1}$,先令 $m_i\in[0,1]$,优化器就可以沿梯度移动。为了让结果回到两端,可加入
\[\Omega_{\mathrm{bin}}(M) =\sum_i m_i^2(1-m_i)^2.\]但惩罚过强,会让变量过早被锁在 0 或 1;惩罚过弱,最终灰度掩模阈值化时又可能损失性能。常见处理思路是逐步提高二值化强度,在不同分辨率和不同约束之间延续求解,再对最终二值几何重算。
这类办法通常改善可行性,却没有把原问题变成凸问题。初值和优化路径仍然重要;即使一次运行收敛,也只说明满足了选定的停止条件,不能由此宣称找到了全局最优掩模。
几何复杂度正则化
无限增加边缘弯曲和细碎孤岛,可能让快速模型的误差继续下降,却使制版和检测困难。可以加入周长、总变分、曲率或几何规则代价;这些项与光学误差有时互相冲突。
正则化还有统计意义:高自由度模型会利用正向模型的微小误差。控制复杂度可以降低这种“利用近似漏洞”的倾向,但不能从根本上消除模型偏差。因此,必须在最终阶段引入独立校验,而不是仅凭训练时的目标值评价可靠性。
水平集边界表示
水平集用一个函数 $\phi(x,y)$ 表示掩模:$\phi>0$ 与 $\phi<0$ 是不同区域,$\phi=0$ 就是边界。掩模写成
\[M=H(\phi),\qquad \partial_t\phi+v_n|\nabla\phi|=0.\]$v_n$ 可以由光刻损失的形状导数与曲率正则化构成。算法更新函数场,零等值线随之移动,边界可以合并、分裂和弯曲。2009 年原始工作给出了这一框架在掩模综合中的具体实现。[4]
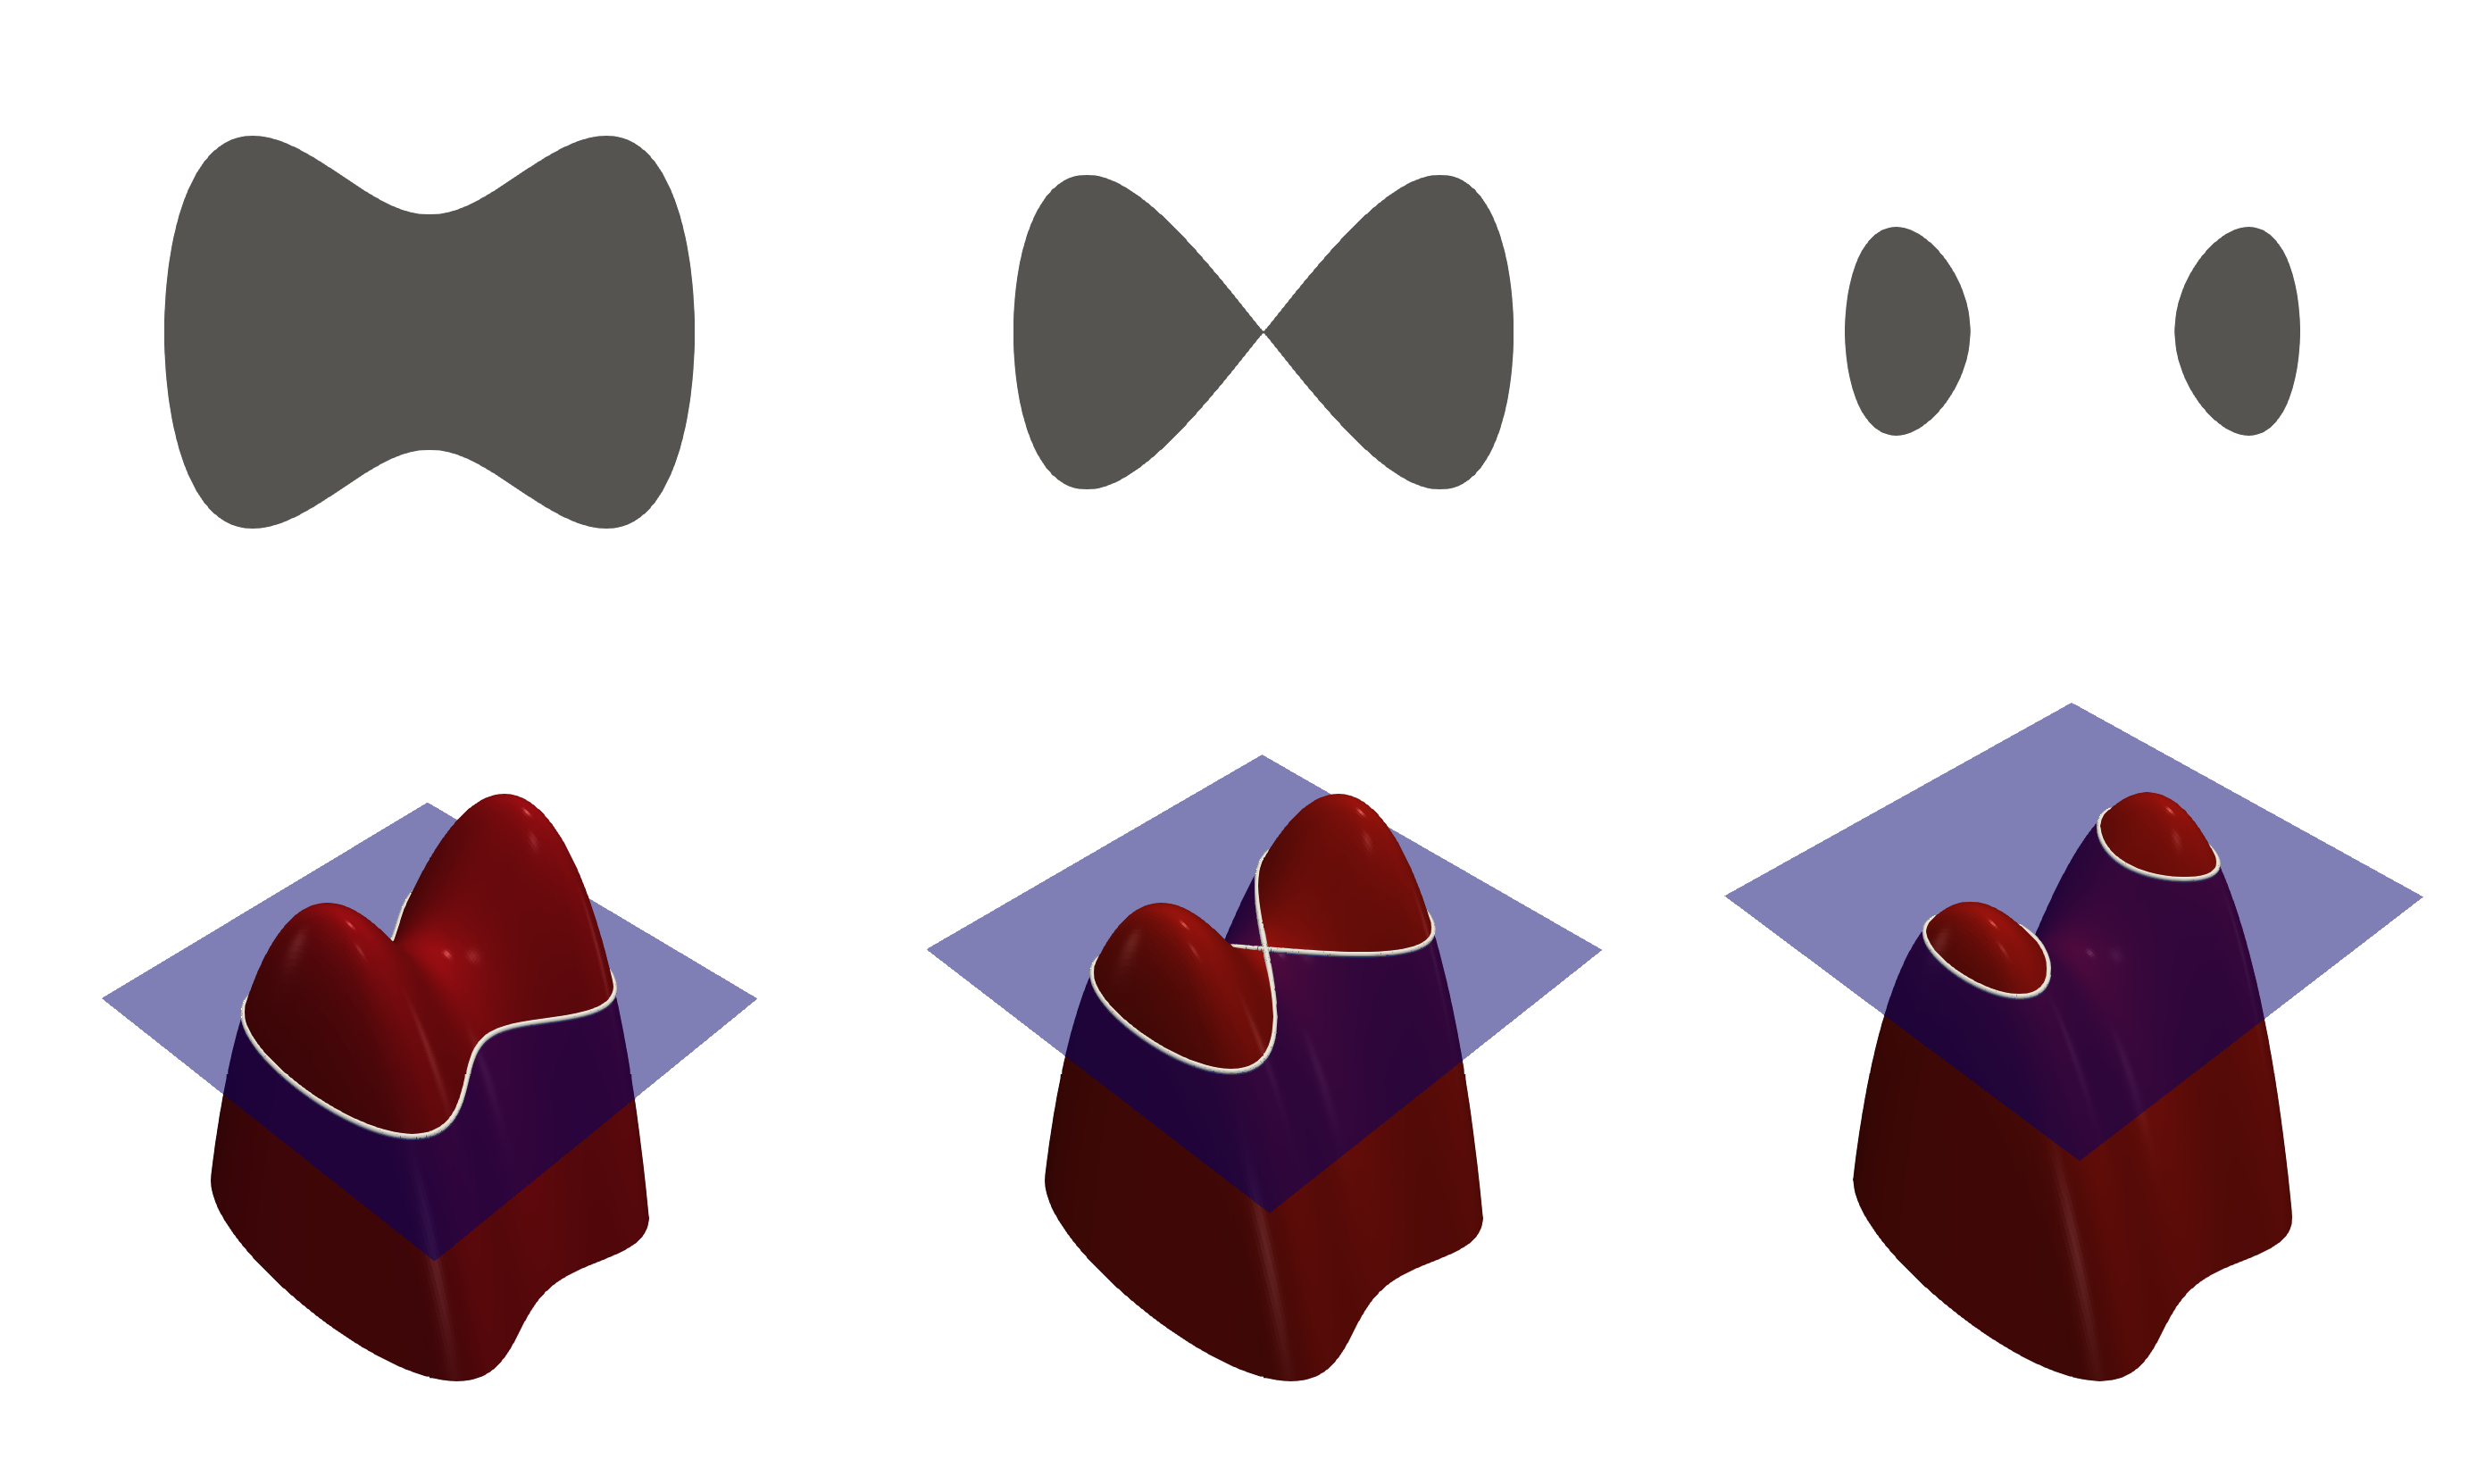

这种表示有三个必须保留的限定。首先,隐函数连续,不表示最后的曲率自动满足掩模规则,数值离散仍会产生锯齿和窄颈。其次,只在现有边界附近演化,不一定能在遥远区域自动生成新的独立 SRAF(亚分辨率辅助图形);成核、初值和拓扑更新需要额外设计。最后,水平集能表示拓扑变化,不意味着每次拓扑变化都具有光学或制造意义。
如果允许加入周长惩罚,光刻收益与几何复杂度之间会发生明确的拉扯:增加一个辅助岛也许降低局部 EPE(边缘放置误差),却会增加边界与缺陷敏感性。求解器的任务是找到可接受的折中,而不是一味追求“长得自然”的曲线。
与之相比,样条控制点等显式曲线表示通常变量更少,便于控制曲率,但拓扑变化不那么自由。全场像素、水平集、参数曲线都可以服务逆掩模设计;它们各自适合的图形、规则与规模不同。
工艺变化与鲁棒目标
一张掩模在标称焦点、标称剂量下印得很准,还不够。真实工艺有剂量漂移、离焦、像差和掩模尺寸误差。若边缘的强度变化很平缓,小幅剂量变化就可能带来很大的位置漂移。
在简单阈值模型 $DI(x)=I_{\mathrm{th}}$ 下,对剂量作微扰可得
\[\Delta x\approx -\frac{\Delta D/D}{\partial_x\ln I}.\]这说明图像对数斜率为什么重要:边缘越陡,同样的相对剂量误差转化为位置变化通常越小。不过它只是局部近似,不能直接预测线端桥连、缺孔等所有失效。
鲁棒优化可以采用几种不同目标。期望型目标为
\[J_{\mathrm{avg}}(M)=\sum_p w_pL_p(M),\]最坏情形目标为
\[J_{\mathrm{worst}}(M)=\max_pL_p(M).\]期望目标依赖工艺变化的权重或概率,最坏情形目标约束采样角的误差上限。平均损失较低时仍可能有关键工艺角失效,最坏角优化则可能牺牲多数条件下的指标。2011 年鲁棒水平集研究覆盖离焦与像差变化,EUV 随机缺陷还需要额外的概率模型与数据。[5]
共同工艺窗口还具有“最弱图形决定交集”的特点。几百种图形中,只要一类关键线端在某个焦点失效,整层就不能把这个条件计入共同窗口。实际目标因此需要配合图形筛选、权重更新和最坏例回补,而不能只优化一个规则线阵列后推广到整层。
PV Band 描述不同工艺条件下轮廓的包络变化,但它的宽度、面积和采样方法可以不同。论文之间比较改善比例,必须核对分母:原来窗口多大,容差是多少,是否同时限制 EPE、CD(关键尺寸)、桥连和辅助图形打印。没有这些定义,“扩大一倍”并不是可移植的物理常数。
计算、模型与制造的耦合约束
全芯片分块与边界通信
局部区域网格间距减半,像素量约增加四倍;同时增加工艺角和成像核,还会继续扩大成本。全芯片并非简单乘上面积,因为存在重复图形复用、层级处理、分区调度和数据搬运等复杂因素。
分块求解又面临空间耦合。边界附近的 SRAF 和主特征会影响相邻块,独立求解后可能不一致。重叠区域、halo、共享边界与全局一致性机制可以缓解问题,但增加存储和通信。边缘 OPC 同样需要处理分区边界,只是不同自由度和更新幅度会改变问题的严重程度。
不能把任何“无拼接”系统都想象成将整芯片所有细网格一次塞进单块 GPU。它通常意味着计算架构在逻辑上维持整体一致性,具体实现仍可能依赖分布式内存与协调。评价系统应看输入面积、网格、规则、硬件和最终误差,而不是只看这个名称。
正向模型的近似误差
薄掩模标量模型快,三维矢量电磁模型更完整,两者之间存在明显成本差异。EUV 的反射式多层膜、吸收体和斜入射,会使图形方向、相位和焦面响应更复杂。若迭代只使用过于粗糙的模型,求解器可能把未建模效应当成不存在。
胶与刻蚀同样如此。阈值胶模型容易求导,却不自动包含材料扩散和随机反应;经验模型能够拟合数据,但其训练范围之外可能失真。更完整的模型不必每一步都调用,可以用快速模型搜索,再对候选解做严谨复核和回修。关键是明确模型层级与误差预算。
数字几何与物理掩模
数字版图还要经过数据准备、写入、显影、刻蚀、清洗、检测和修复。每一步都可能改变边缘。最小线宽与间距检查只回答几何底线,不能保证局部细线在掩模工艺后仍然存在,也不能保证所有曲线都容易检测。
传统 VSB(可变形束)以有限形状 shot 构成图形,可以逼近曲线;其困难是分割数量、剂量与写入时间,并非物理上“只能写水平竖直线”。多束写入改变了并行曝光和复杂图形之间的成本关系,但也有剂量、数据量、扫描和工艺约束。
计算、模型与制造约束相互耦合。复杂曲线可能降低成像误差并增加制版成本;高保真模型可能提高预测精度,同时减少可承担的工艺角或迭代数量;几何压缩则可能降低制造成本并损失工艺窗口。工程方案需要在这些约束下寻找共同可行解。
2019—2024 年:全芯片计算与写入协同
2019 年 Pang、Russell、Baggenstoss 等人的论文报告全芯片曲线 ILT 与计算架构进展,把“在一天尺度上完成”的能力绑定到特定存储器案例与系统。它是重要的工程里程碑,但不构成任意芯片、任意网格和任意工艺角都能在一天内完成的保证。[6]
2020 年的后续论文把重点放在 VSB 写入与晶圆成像的协同:不再只问“理想掩模如何打印”,还问“实际由这些 shot 写出来的掩模如何打印”。2024 年的期刊论文进一步整理了 193i contacts/vias 的 mask–wafer co-optimization(MWCO)和掩模、晶圆证据。[7]
这类方法可概念化为
\[\min_{Q\in\mathcal Q} L\!\left(F(G(Q),S_0;\theta),T\right) +\eta C_{\mathrm{write}}(Q),\]$Q$ 是写入参数或 shot 集,$G$ 是从写入到实际掩模的模型,$C_{\mathrm{write}}$ 衡量写入成本。这不是上面论文实现细节的逐式复写,而是说明协同优化将可控变量前移到了制版过程。原来“先设计理想掩模、再让写入器尽量追随”的串行链条,变成在同一个目标里权衡制版与晶圆。
这也解释为什么 VSB 与多束写入应分别讨论:二者的可控参数、成本结构与数据准备不同。不能把 2019 年多束相关全芯片进展、2020 年 VSB/MWCO 论文,合并成“2020 年多束写入器才让 ILT 成为可能”。
面对实验中出现的大幅窗口改善,最有价值的证据是具体工艺、具体图形与明确基线。不能从一个存储器 contact/via 层直接推算逻辑芯片良率增加几个百分点,更不能凭空换算成每片晶圆节省多少美元。良率还受缺陷密度、工艺整合和设计冗余等因素影响。
多重图形化中的边缘来源与误差分配
先进图形化常把 ILT 与多重曝光、自对准图形化一起使用,但它们解决的问题不同。ILT 修改掩模以改善打印;多重图形化把一次曝光难以提供的密度或几何,通过多次工艺步骤构造出来。
SAQP(自对准四重图形化)通过侧墙间隔物等自对准步骤实现节距倍增,最终误差涉及 mandrel、spacer、cut/block 与刻蚀等环节。不同边缘由不同工艺步骤定义,不能按同一细图形的四次掩模曝光处理。
一套更完整的优化可能需要区分:哪些边界由光刻直接定义,哪些由沉积厚度和侧墙刻蚀定义,哪些由 cut mask 决定。只有知道最终边缘来自哪里,才能给正确的变量分配误差预算。ILT 很有价值,但不能用掩模形状补偿所有后续工艺的不确定性。
节点名称如 7 nm、5 nm 等不对应唯一光刻 CD。不同层的间距、图形化路线和 ILT 应用范围需要分别给出;公开论文和产品资料提供的应用证据也具有各自的层级与测试边界。
学习方法与物理优化的结合
神经网络可以学习目标到候选掩模、预测水平集初值、筛选困难图形或加速正向模型。它可能把大量迭代的工作转移到训练阶段,但训练标签、物理模型与图形分布决定了它能迁移多远。
DevelSet 的 2021 年会议版及 2023 年扩展版提供了一个清楚例子:网络产生较好的隐式边界初值,再接 GPU 加速的水平集优化。其扩展论文报告的是特定测试中的约一秒运行水平,不是毫秒级全芯片生产能力。[8]
学习辅助方法的时间统计需要区分网络推理、局部掩模优化以及完整全芯片数据准备和验证。训练成本及新层重训需求会改变整体经济性,局部推理时间无法直接与包含多工艺角和 MRC(掩模规则检查)的端到端时间比较。
学习代理模型引入了额外的近似误差。若代理缺少关键三维掩模或胶响应,优化器可能沿偏差方向降低损失。候选解需要通过物理模型复算、分布外图形检查和独立签核。
开源研究平台也有清楚定位。OpenILT 提供可复现的基线与实验入口,便于研究者比较表示、损失和求解器;它并不等于含有全部晶圆校准数据的商业签核系统。[9] 学习时可以先在公开 benchmark 检查二值性、边缘误差与规则,再讨论跨数据集和更真实工艺的泛化。
数值收敛、模型验证与制造证据
ILT 的结果应明确目标层、坐标尺度和输出平面。空中像、显影后轮廓与刻蚀后轮廓对应不同的模型范围,掩模误差也需要按缩小倍率换算后再与晶圆误差比较。
求解范围由光源是否固定、掩模参数化、拓扑自由度及 SRAF 生成方式共同确定。若光源参与优化,收益同时包含 SMO(源—掩模协同优化)的贡献,比较时需要与掩模表示的贡献分开。
制造可行性需要在二值化和几何导出后复算,并通过 MRC、掩模工艺校正及高保真独立模型检查。连续灰度解与最终可制造掩模属于不同的验证对象。
算法比较应保持输入、光源、工艺角、规则和容差一致,并同时报告最坏 EPE、拓扑失败、共同窗口与端到端成本。平均像素误差只描述其中一个方面。
为了避免把一个数字当成全部结果,可以把验收分成三层:第一层是数值收敛,说明优化器停止在某个解;第二层是模型内合格,说明选定工艺角和规则满足要求;第三层是制造证据,说明实际掩模与晶圆验证支持模型预测。三层相互连接,却不能跳过。
ILT 从局部逆成像研究发展为制造流程,依赖表示、算法、正向模型、计算架构、写入和计量的共同进展。新增自由度只有在写后掩模与晶圆验证中保留收益,才转化为可用的工艺能力。
参考文献
以下在线资料统一访问于 2026-10-25。历史事件以原始论文为准;文中统一符号的目标函数和误差分析为教学性归纳。
- B. E. A. Saleh, S. I. Sayegh. “Reduction of Errors of Microphotographic Reproductions by Optimal Corrections of Original Masks.” Optical Engineering, 20(5): 781–784, 1981. DOI: 10.1117/12.7972810.
- Y. Liu, A. Zakhor. “Binary and Phase Shifting Mask Design for Optical Lithography.” IEEE Transactions on Semiconductor Manufacturing, 5(2): 138–152, 1992. DOI: 10.1109/66.136275.
- A. Poonawala, P. Milanfar. “Mask Design for Optical Microlithography—An Inverse Imaging Problem.” IEEE Transactions on Image Processing, 16(3): 774–788, 2007. DOI: 10.1109/TIP.2006.891332.
- Y. Shen, N. Wong, E. Y. Lam. “Level-set-based Inverse Lithography for Photomask Synthesis.” Optics Express, 17(26): 23690–23701, 2009. DOI: 10.1364/OE.17.023690.
- Y. Shen, N. Jia, N. Wong, E. Y. Lam. “Robust Level-set-based Inverse Lithography.” Optics Express, 19(6): 5511–5521, 2011. DOI: 10.1364/OE.19.005511.
- L. Pang, E. V. Russell, B. Baggenstoss, et al. “Study of Mask and Wafer Co-design That Utilizes a New Extreme SIMD Approach to Computing in Memory Manufacturing: Full-chip Curvilinear ILT in a Day.” Proceedings of SPIE, 2019. DOI: 10.1117/12.2534629.
- L. Pang, S. Lu, E. V. Russell, et al. “Make the Impossible Possible: Use Variable-shaped Beam Mask Writers and Curvilinear Full-chip Inverse Lithography Technology for 193i Contacts/Vias with Mask-Wafer Co-optimization.” Journal of Micro/Nanopatterning, Materials, and Metrology, 23(1): 011207, 2024. DOI: 10.1117/1.JMM.23.1.011207.
- G. Chen, Z. Yu, H. Liu, Y. Ma, B. Yu. “DevelSet: Deep Neural Level Set for Instant Mask Optimization.” IEEE Transactions on Computer-Aided Design of Integrated Circuits and Systems, 42(12): 5020–5033, 2023. DOI: 10.1109/TCAD.2023.3286262. 会议初版:ICCAD 2021。
- OpenOPC authors. OpenILT: An Open-source Platform for Inverse Lithography Technology Research. 软件与研究文档, 2023–. 官方仓库.